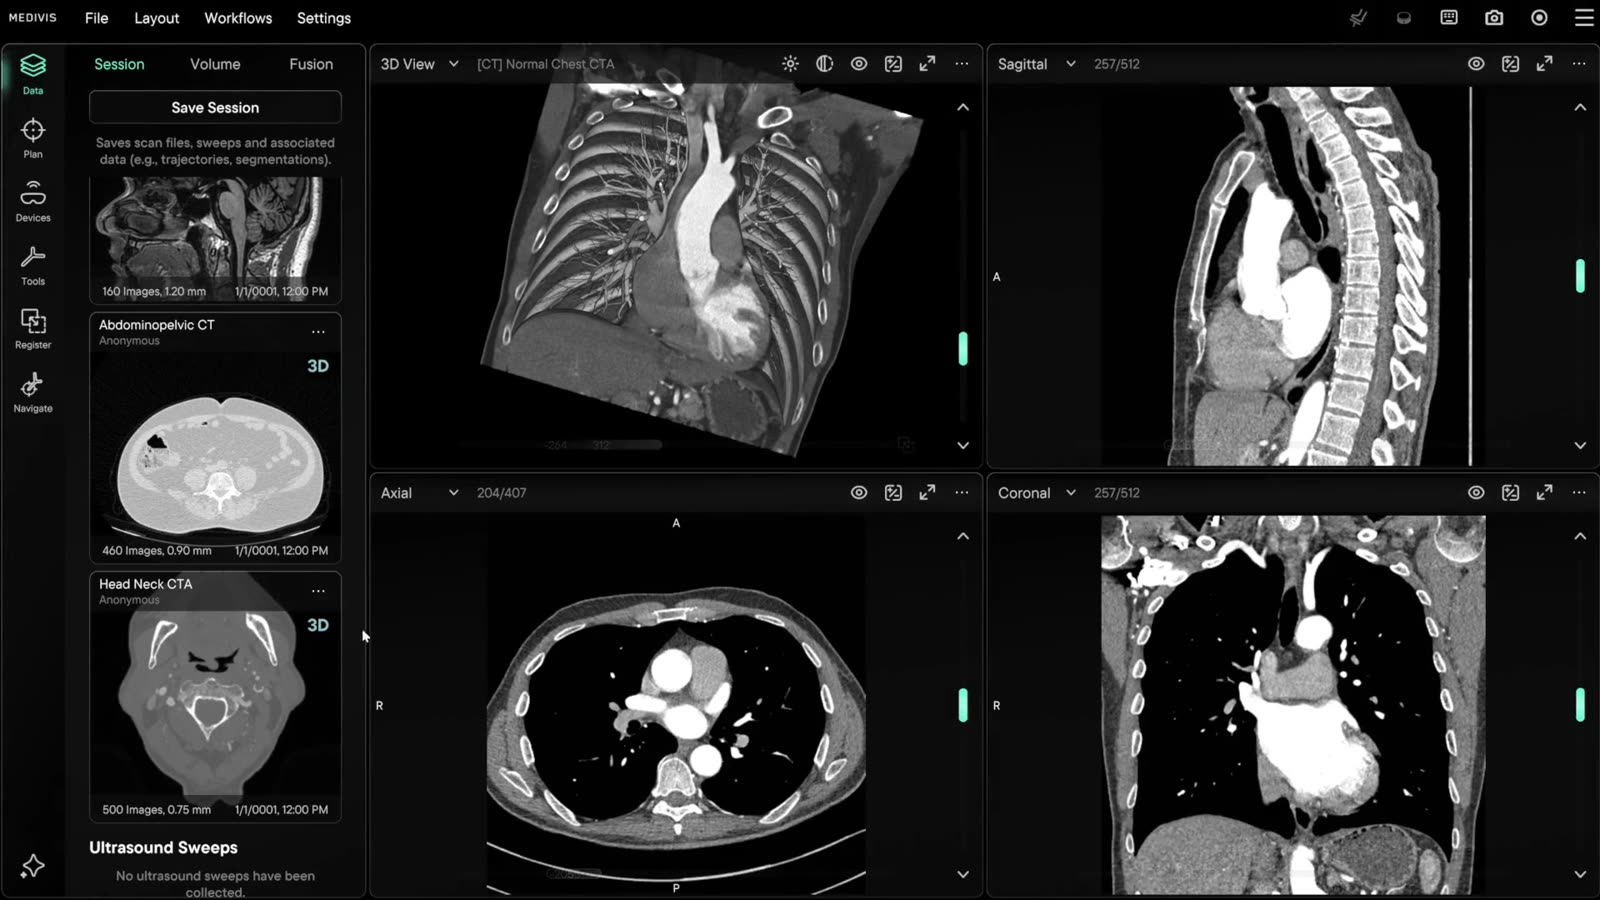
Sessione
Un caso caricato dal PACS per nome o MRN. Scansioni O-Arm e C-Arm, USB, CD e la libreria confluiscono nella stessa sessione — salvata una volta, recuperata per intero.
L'intelligenza di Medivis è integrata in ogni fase del workflow del chirurgo. Medivis Studio trasforma le immagini in un piano. Medivis Navigation porta quel piano in sala operatoria come guida in tempo reale. Frontier chiude il cerchio, con sistemi che apprendono da ogni caso.
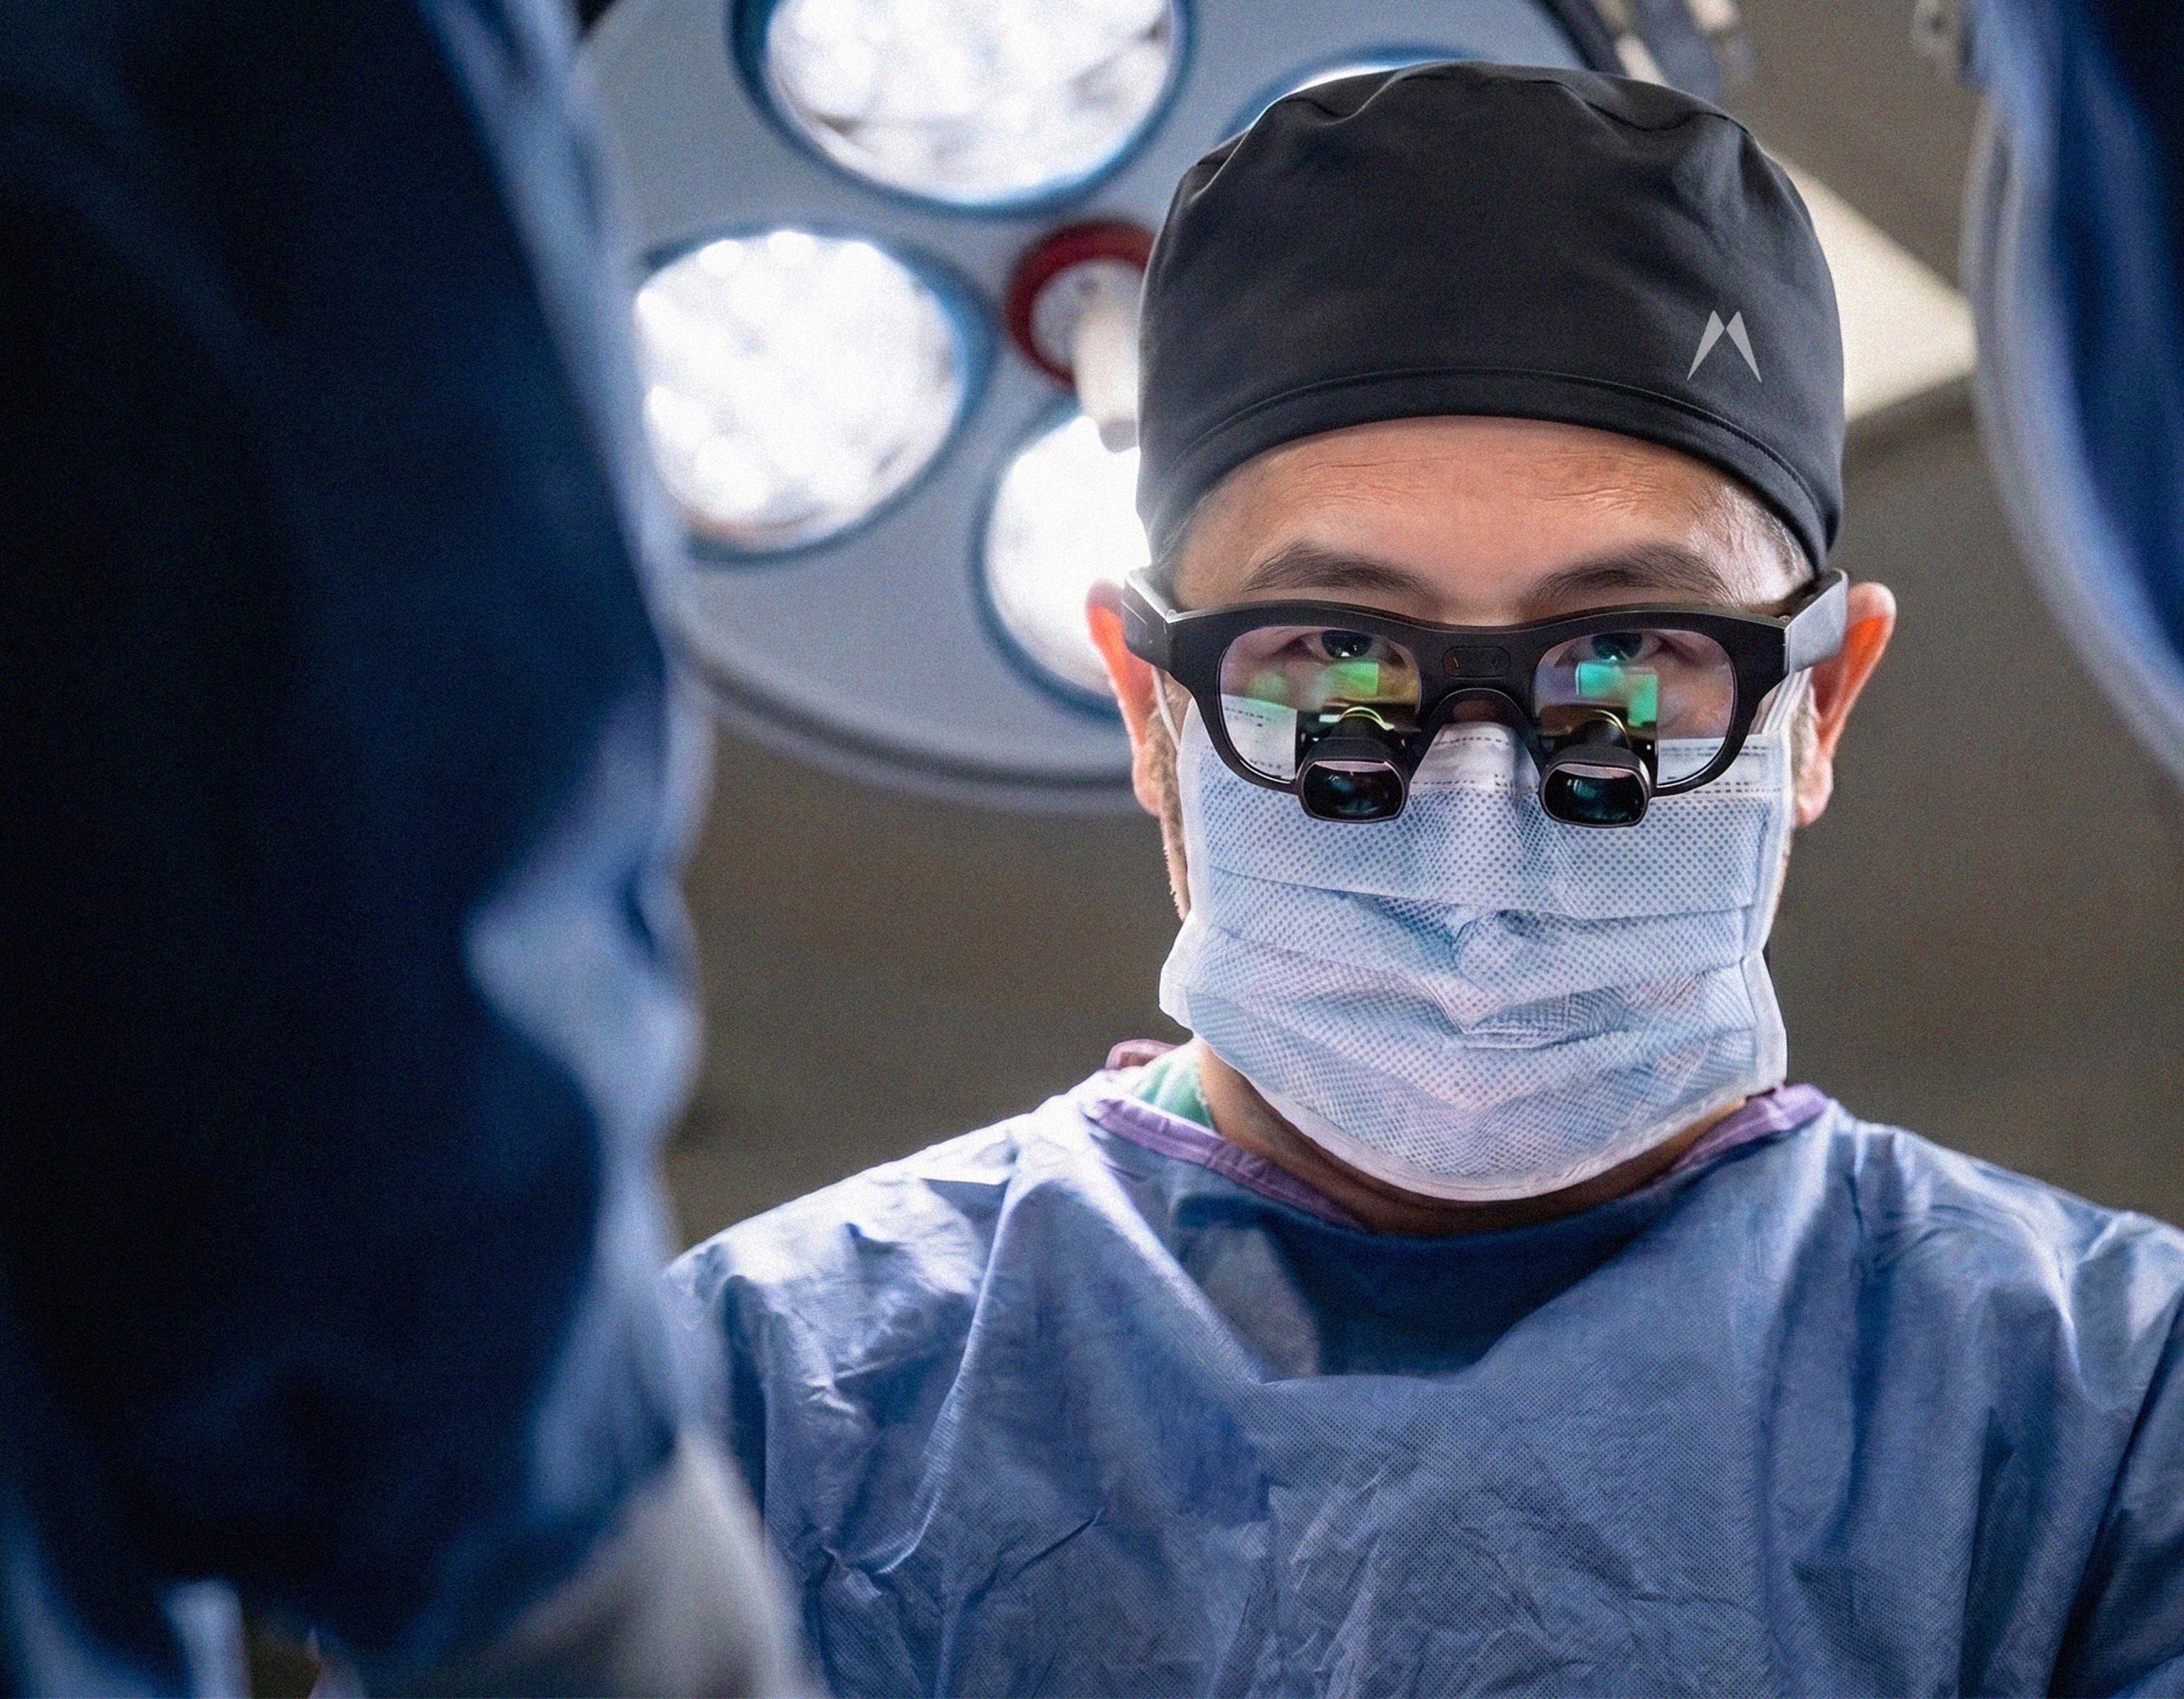
Le Smart Loupes sono arrivate
Navigazione spinale →La piattaforma di imaging FDA cleared e con marcatura CE per tutto ciò che riguarda la fase pre-operatoria — ogni caso qui sotto inizia come dato, diventa un piano e si integra con tutti i dispositivi presenti in sala.
Tutto ciò di cui è fatto un caso — CT, MRI, Ecografia, Fluoroscopia, PET — la sessione in cui vive, i volumi al suo interno e la fusione di una modalità con un'altra.
Dati
Un caso caricato dal PACS per nome o MRN. Scansioni O-Arm e C-Arm, USB, CD e la libreria confluiscono nella stessa sessione — salvata una volta, recuperata per intero.
Tutto ciò di cui è fatto un caso — CT, MRI, Ecografia, Fluoroscopia, PET — la sessione in cui vive, i volumi al suo interno e la fusione di una modalità con un'altra.
Un caso caricato dal PACS per nome o MRN. Scansioni O-Arm e C-Arm, USB, CD e la libreria confluiscono nella stessa sessione — salvata una volta, recuperata per intero.
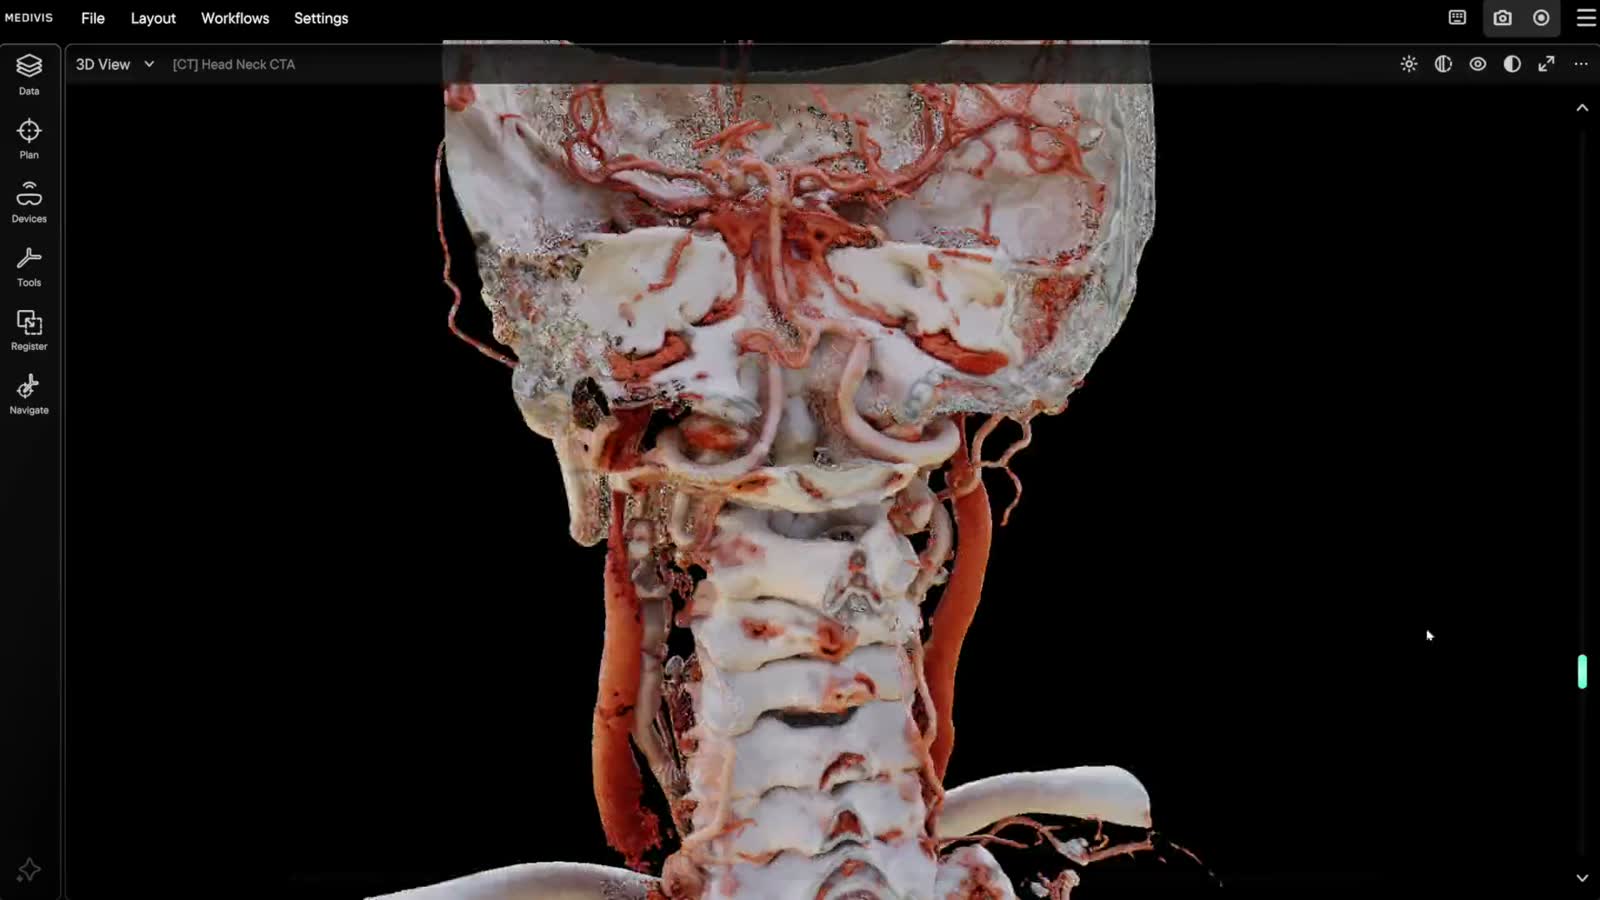
Il dataset 3D ritagliato, sezionato e illuminato in tempo reale — preset per osso, tessuti molli, cervello e polmone, piani scout e rendering fotorealistico quando il caso lo richiede.
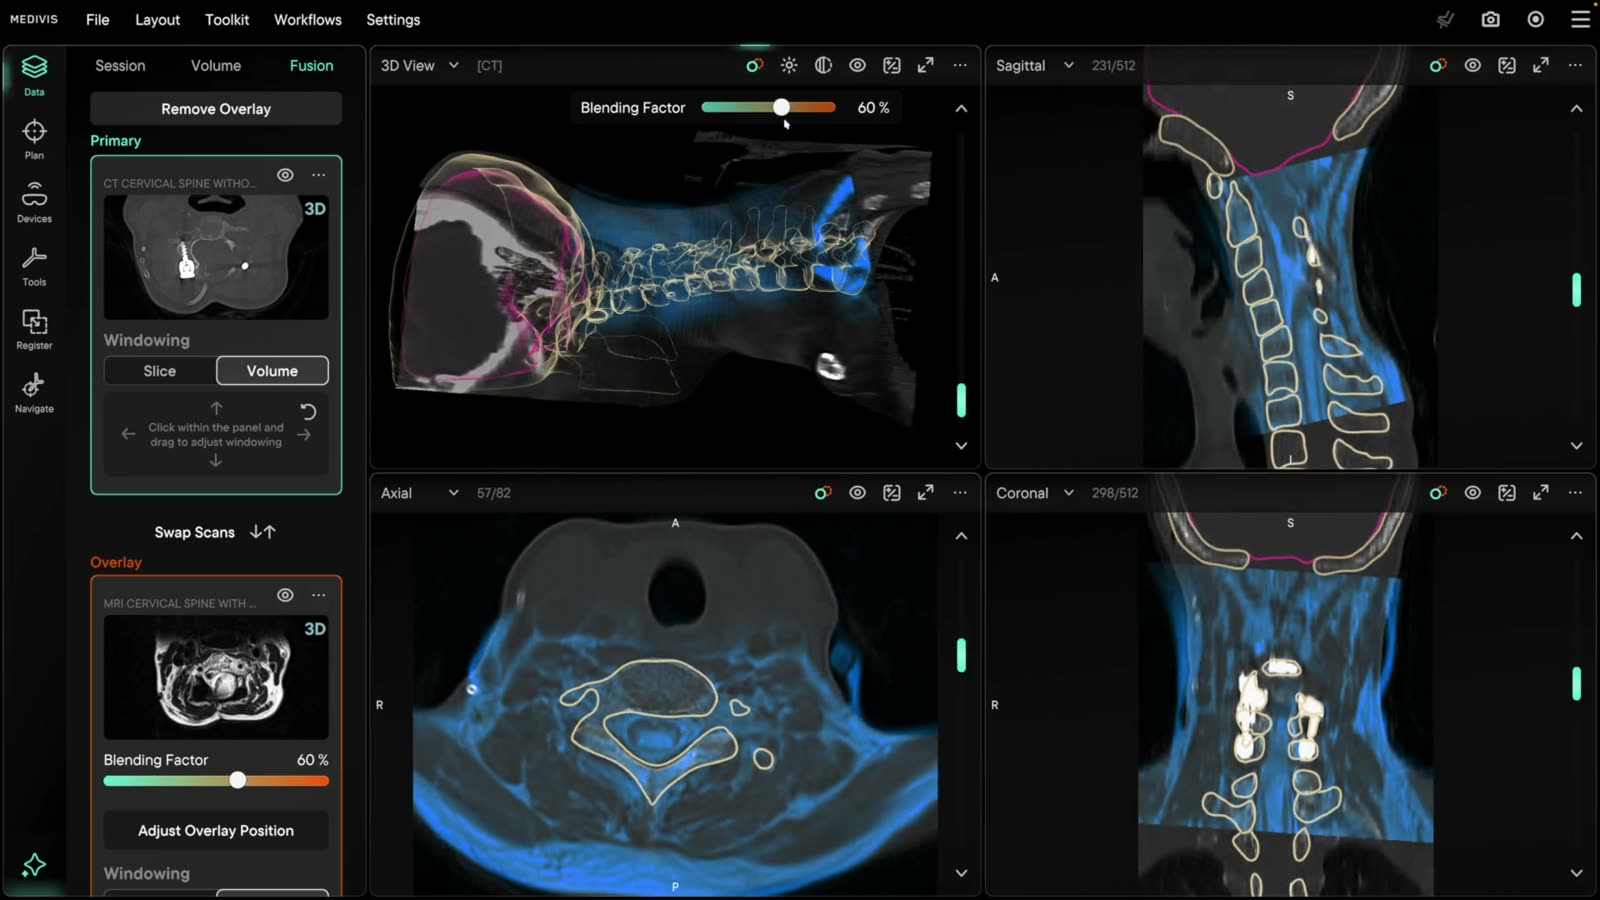
MRI fusa su CT con registrazione automatica. Scambia la scansione principale con quella fusa, regola opacità e tinta, annulla la fusione o ricalcola in qualsiasi momento.
L'imaging diventa anatomia, e l'anatomia diventa un piano — segmentato, annotato e strutturato sulla scansione stessa del paziente.
Piano
Segmentazione automatica su target di colonna, tumore cerebrale e CT total-body; pochi punti seme generano la mesh 3D, con importazione ed esportazione STL.
L'imaging diventa anatomia, e l'anatomia diventa un piano — segmentato, annotato e strutturato sulla scansione stessa del paziente.
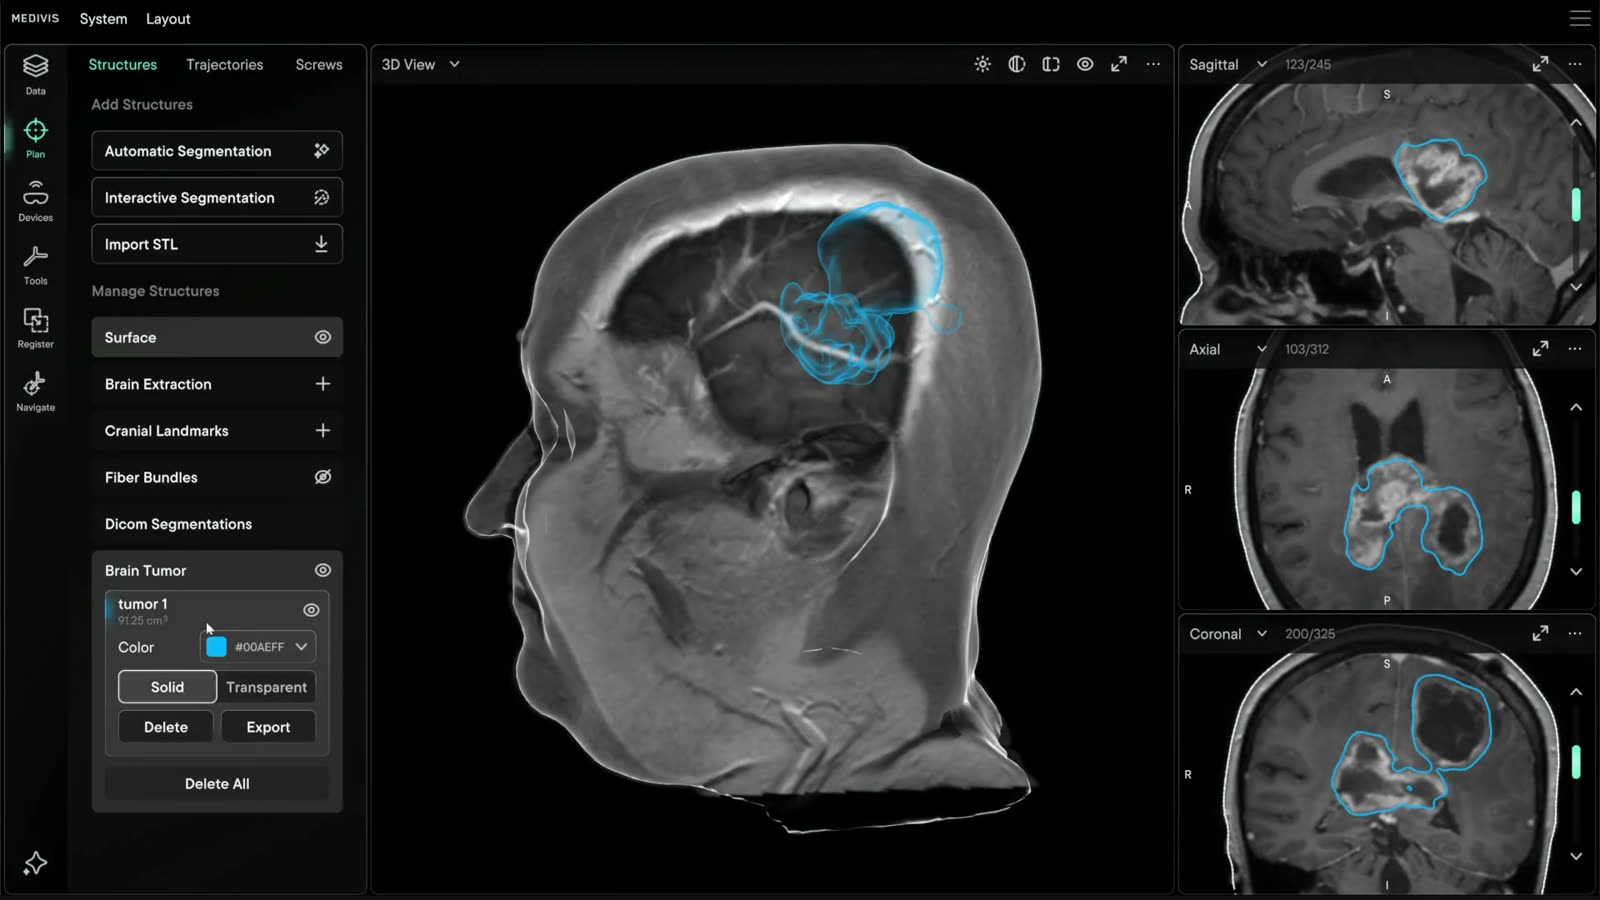
Segmentazione automatica su target di colonna, tumore cerebrale e CT total-body; pochi punti seme generano la mesh 3D, con importazione ed esportazione STL.
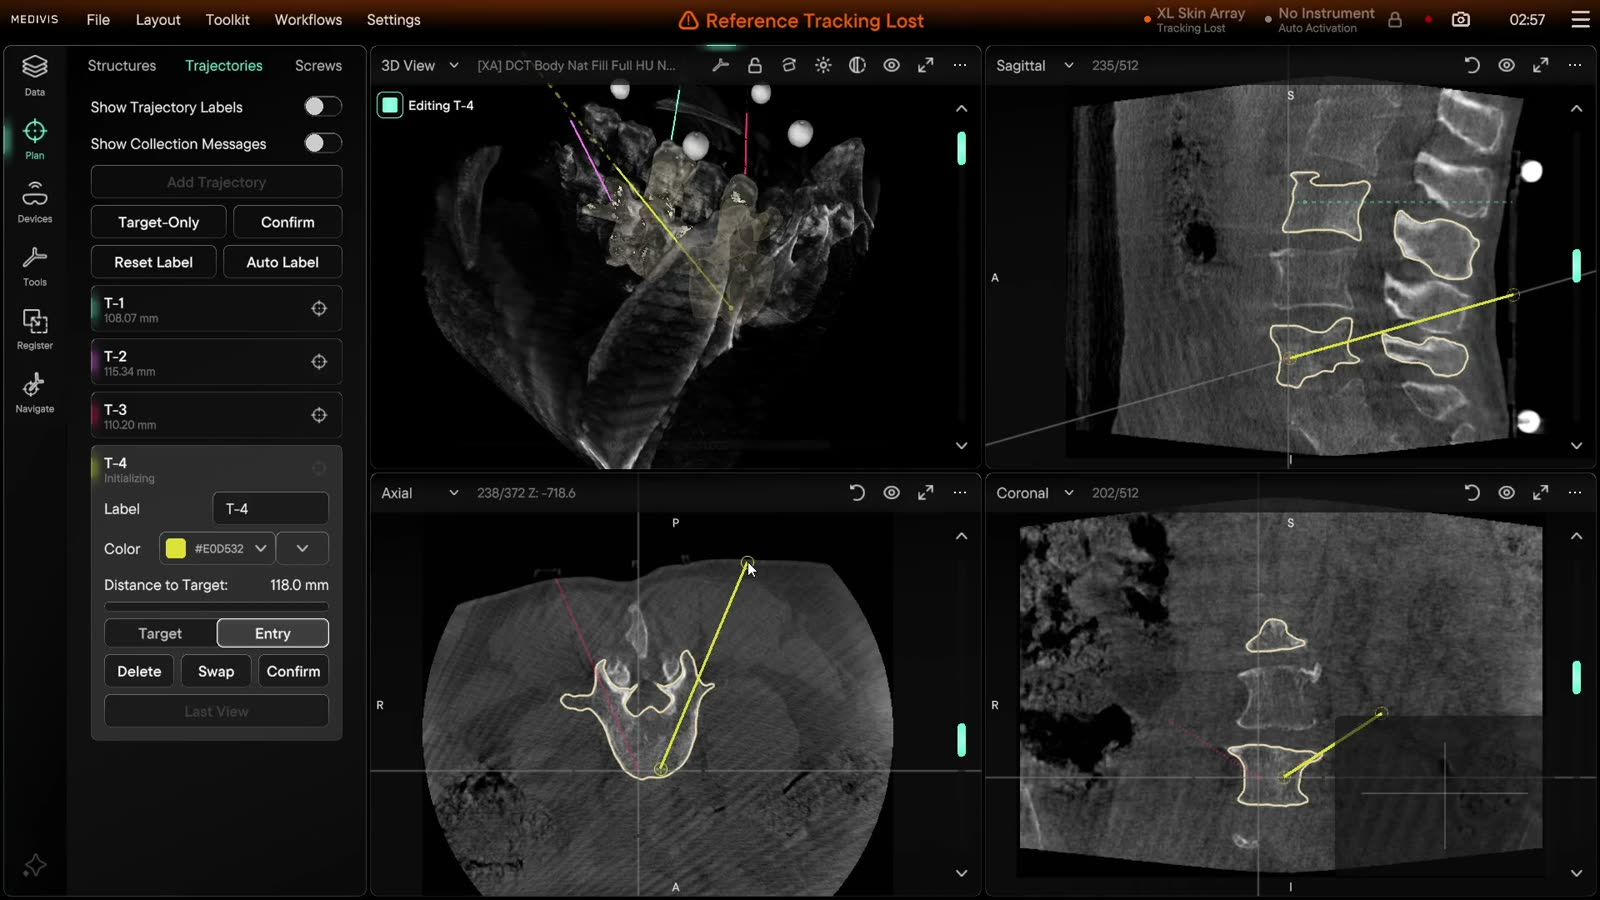
Traiettorie di target e di ingresso posizionate direttamente sulla scansione del paziente — la modalità sync guida il localizzatore in un solo passaggio, con misurazioni millimetriche su qualsiasi slice.
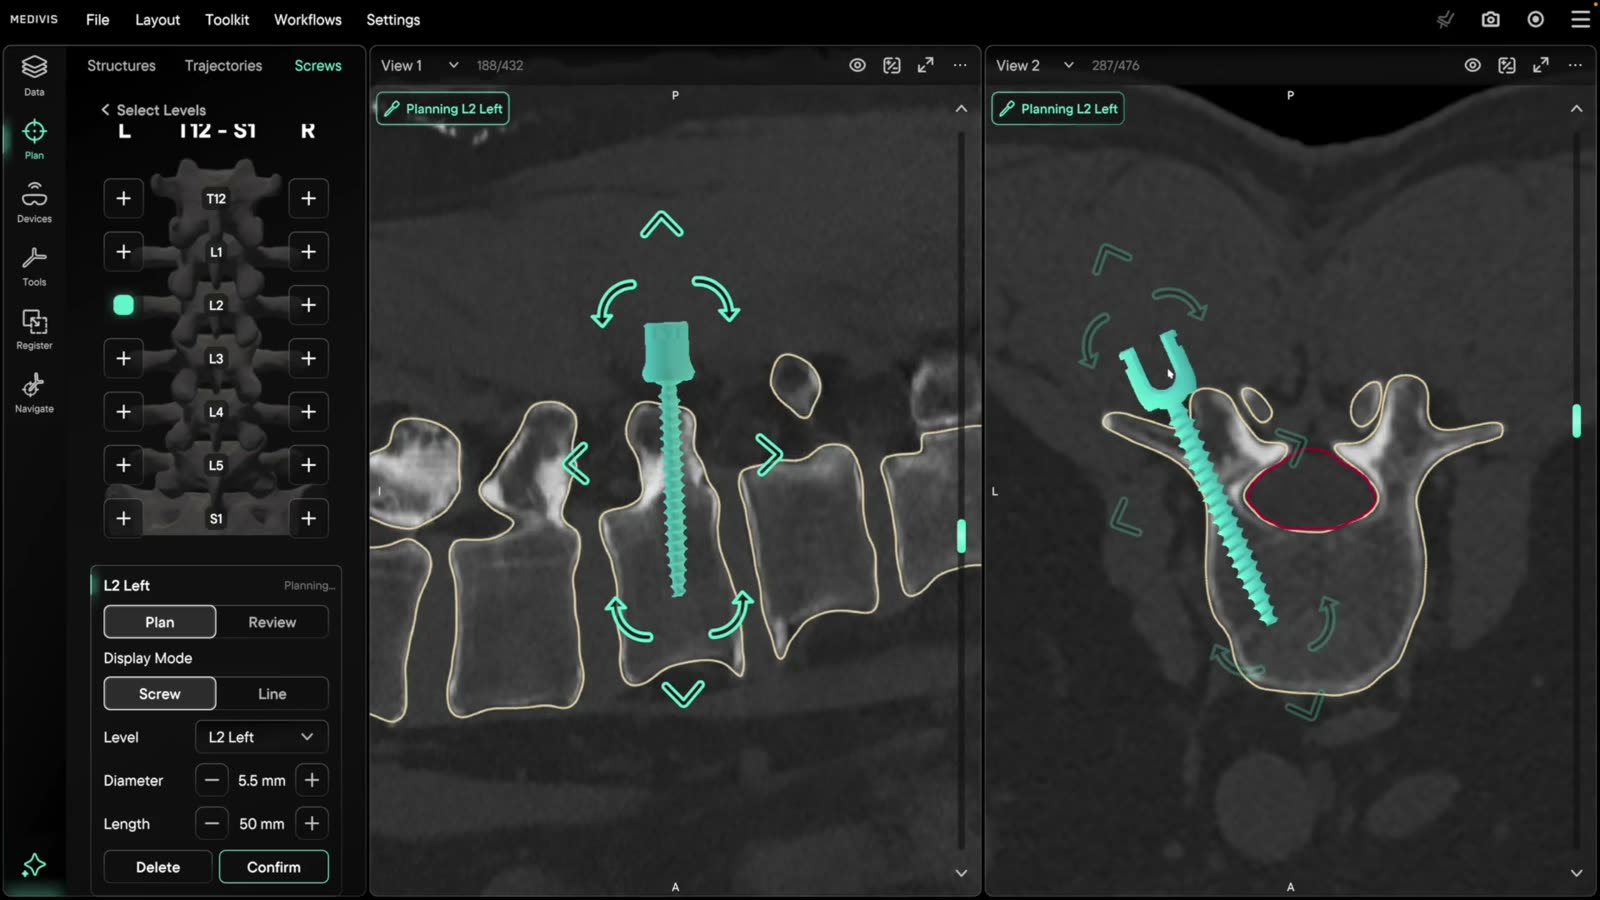
Pianificazione delle vite, livello per livello: seleziona i livelli sullo schema della colonna, regola diametro, lunghezza, corpo, testa e punta — e continua a modificare in tempo reale in sala operatoria.
L'hardware attorno al caso — sensori, visori, schermi, feed e sonde — collegato alla stessa sessione affinché la sala possa vedere il piano.
Dispositivi
Scegli tra una gamma di visori indossabili, inclusi occhialini AR (IPD/prescrizione specifici per il chirurgo) e visori immersivi (ad es. Apple Vision Pro).
L'hardware attorno al caso — sensori, visori, schermi, feed e sonde — collegato alla stessa sessione affinché la sala possa vedere il piano.
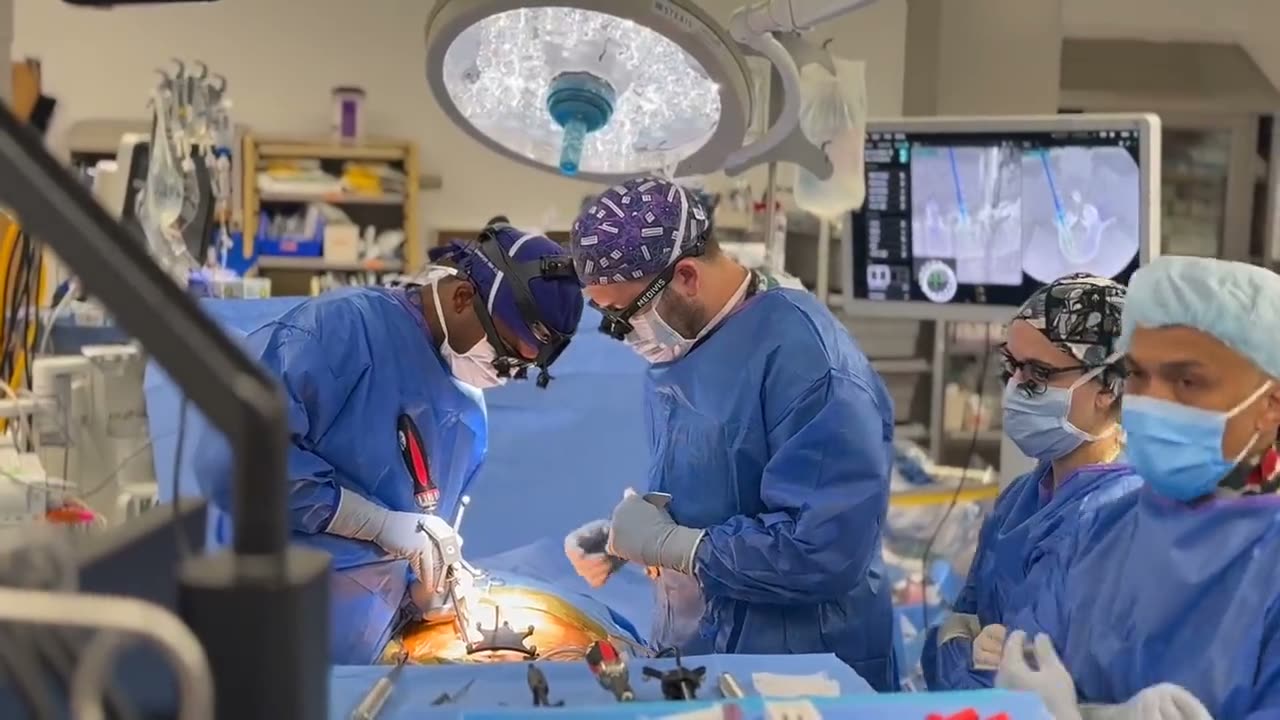
Scegli tra una gamma di visori indossabili, inclusi occhialini AR (IPD/prescrizione specifici per il chirurgo) e visori immersivi (ad es. Apple Vision Pro).
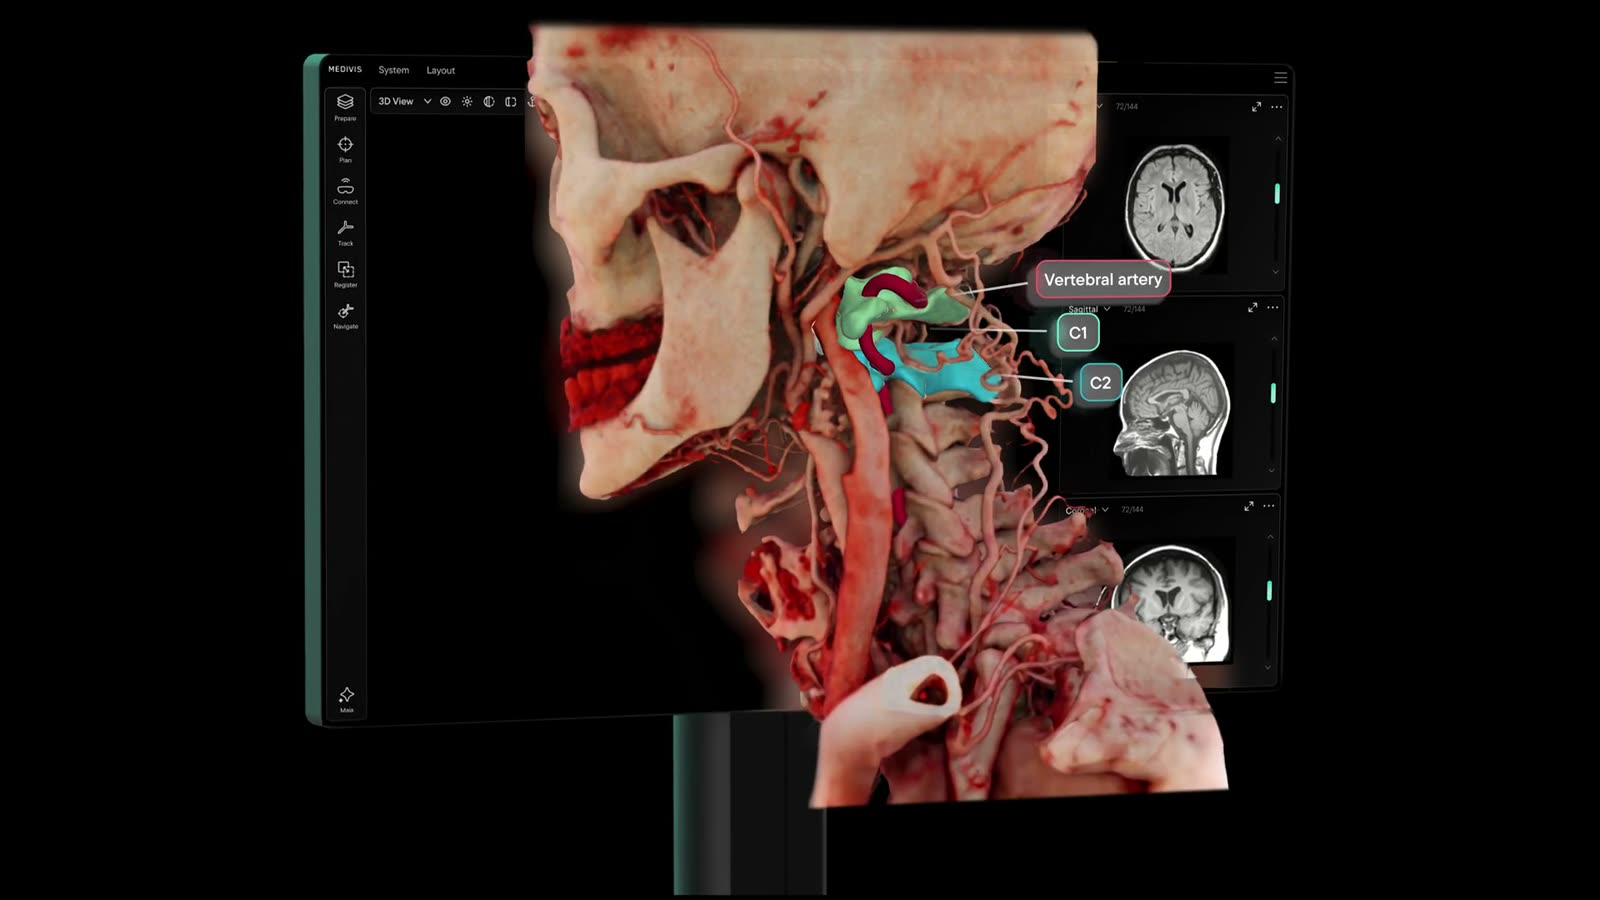
3D senza occhiali, con eye-tracking, sul monitor spaziale — attiva la vista 3D e punta in profondità. Nessun visore richiesto.
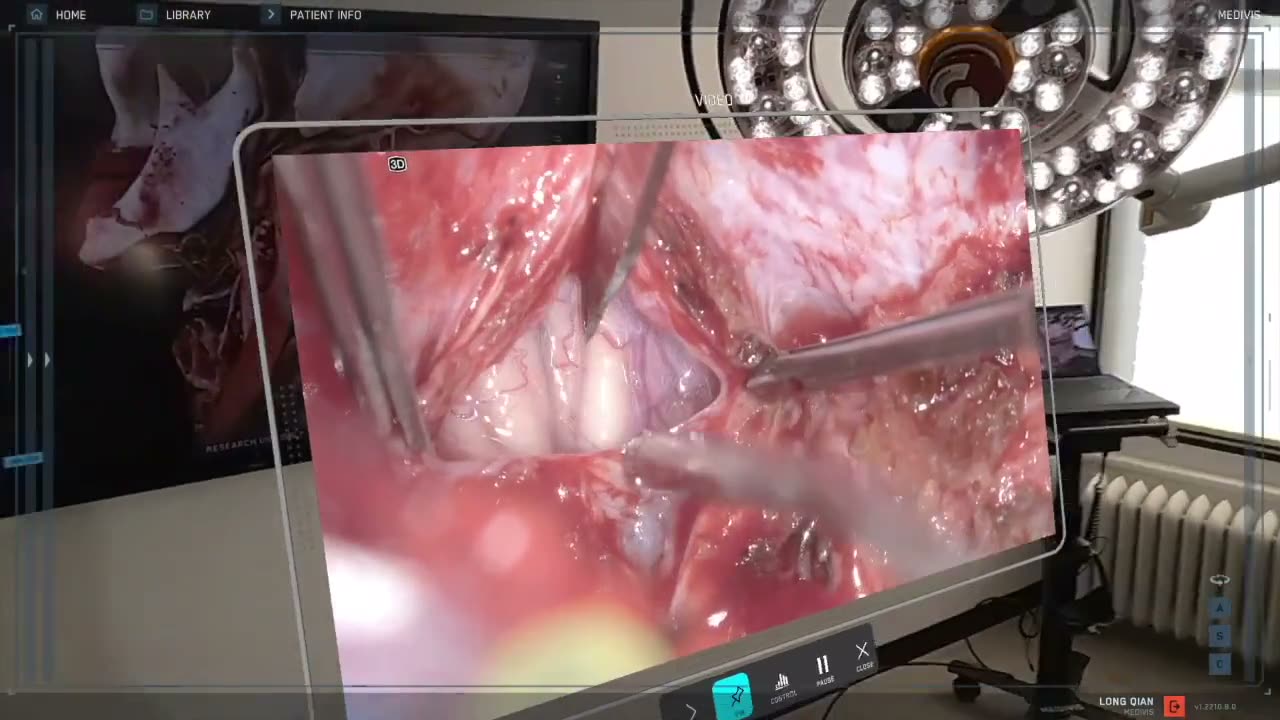
Telecamere, endoscopi e microscopi indirizzati verso qualsiasi viewport — oppure in stereo, direttamente nel visore.
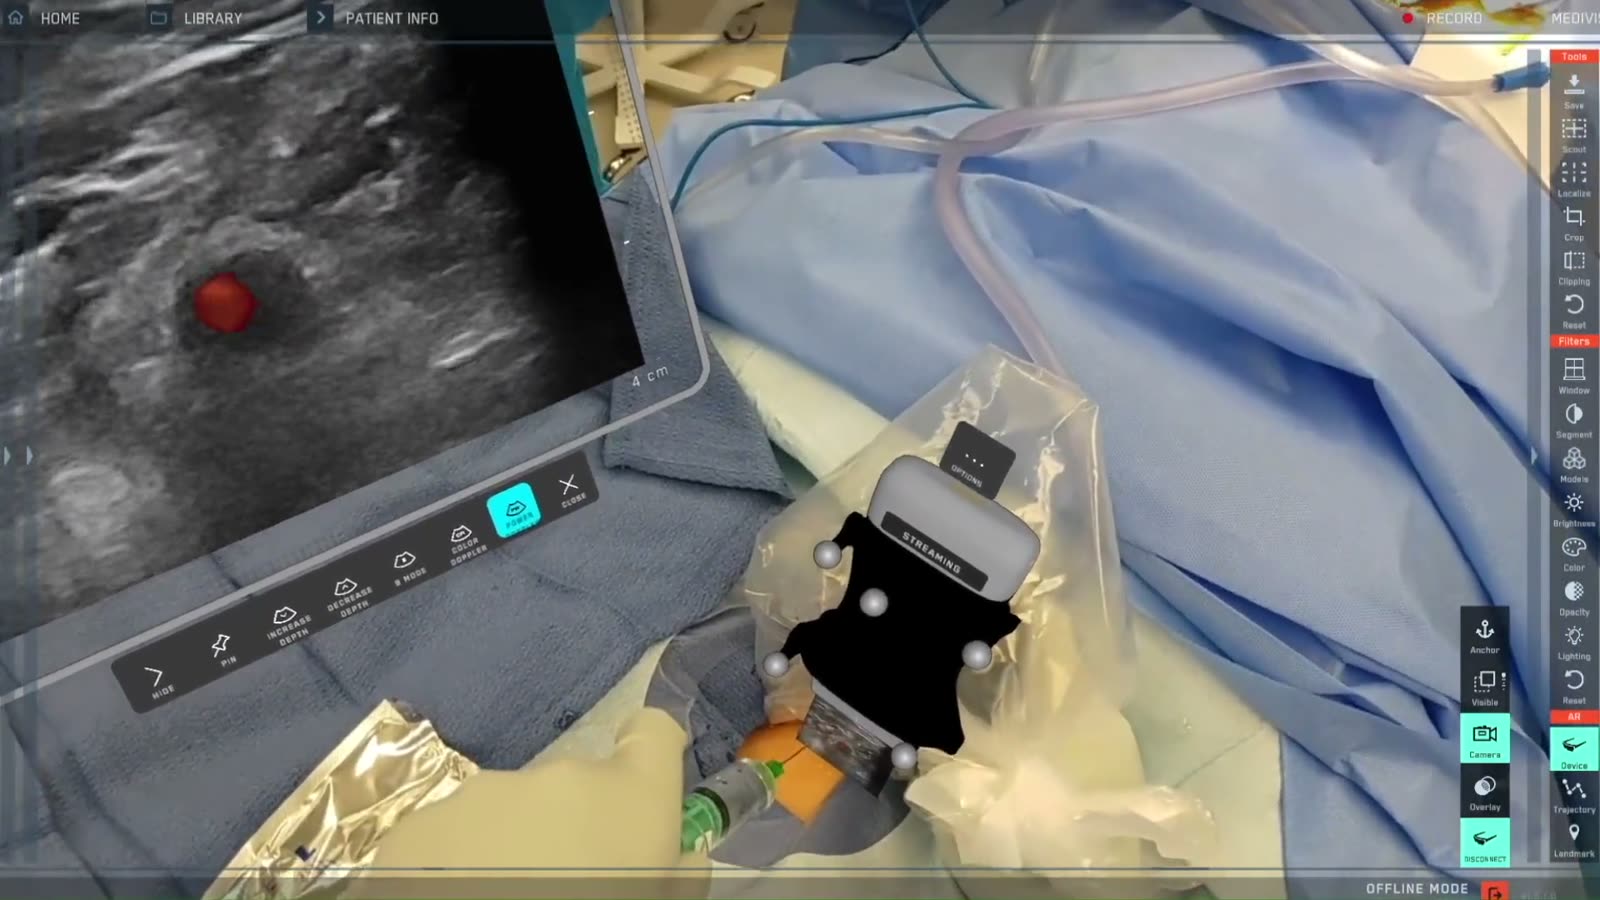
Ecografia wireless e tracciata nell'ambiente AR — modalità B, Doppler colore e power Doppler, posizionata sulla punta della sonda o su un monitor virtuale, con profondità, guadagno e TGC a portata di mano.
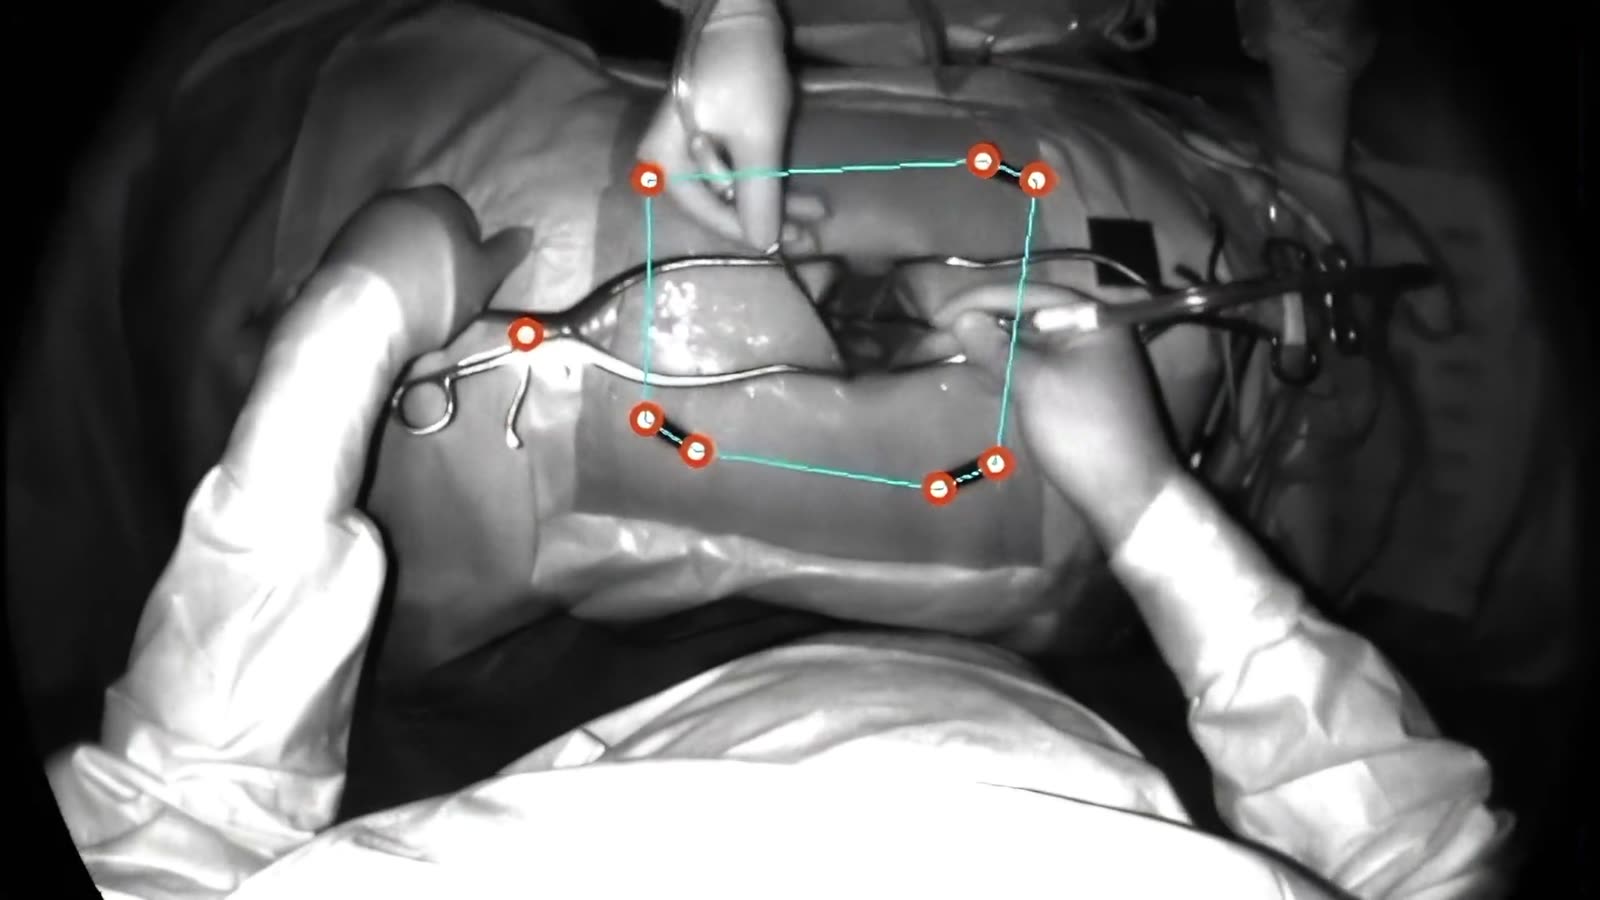
Il tracker ottico che vede gli strumenti e il paziente — stato di connessione in tempo reale, una vista tracker con laser di posizionamento e tracciamento ibrido con il visore.
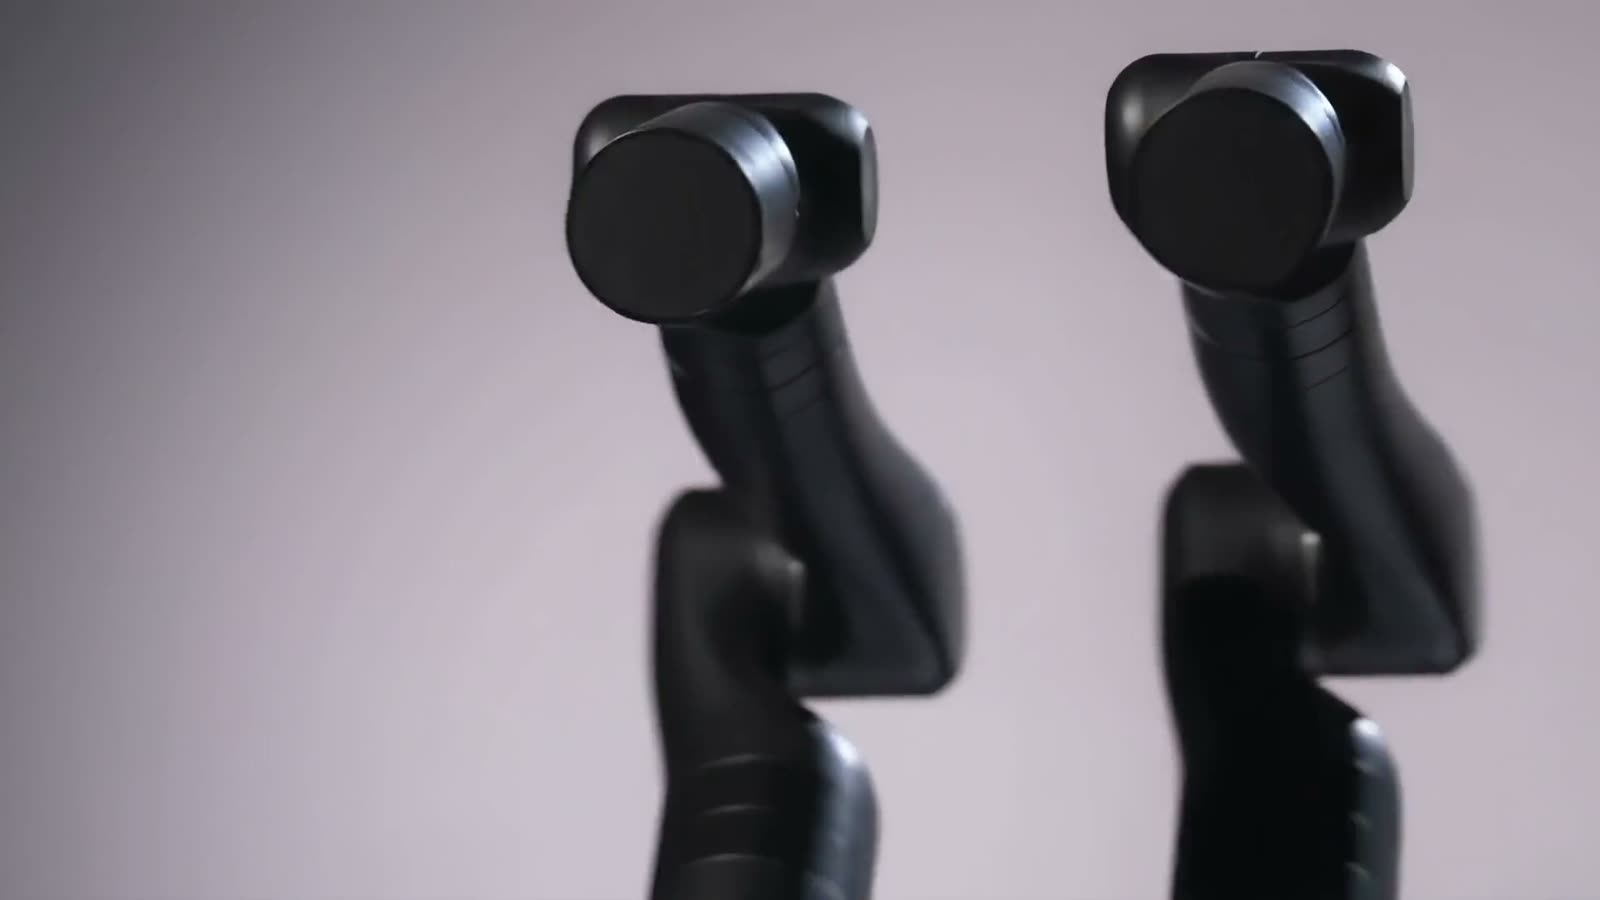
Guida tracciata estesa al posizionamento robotico. Contattaci per l'integrazione.
Due modalità di implementazione
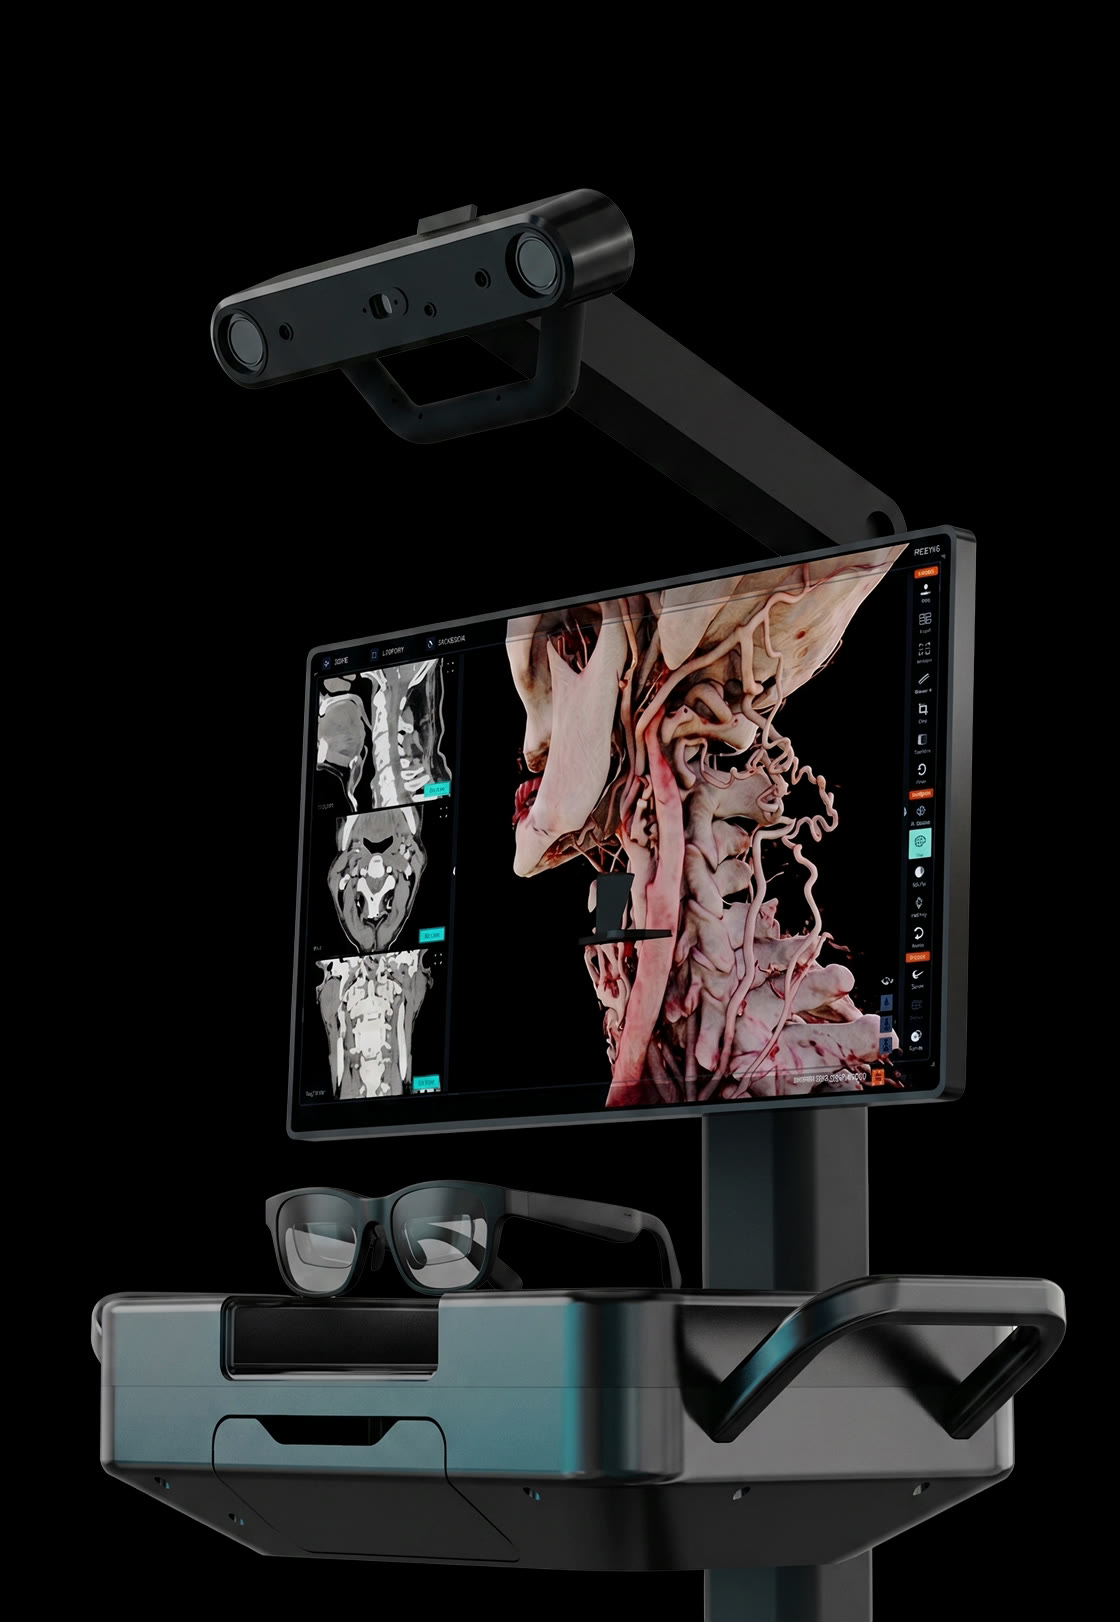
Execute the plan in the operating room with real-time guidance — 1st-party and 3rd-party tools, six ways to register, and conventional and/or spatial execution.
Gli strumenti che il chirurgo già utilizza, resi tracciabili: aggiungili a un toolkit, fissa un riferimento al paziente, calibra la punta — poi naviga.
Strumenti
Gli adattatori rendono tracciabili gli strumenti che il chirurgo già utilizza, dalle sonde e maschere filettate fino a una clip per catetere per EVD, mentre l'array di riferimento ancora la scansione al paziente segnalando immediatamente la perdita del tracciamento. Riutilizzabili e monouso, tutti provenienti da un'unica libreria di strumenti.
Gli strumenti che il chirurgo già utilizza, resi tracciabili: aggiungili a un toolkit, fissa un riferimento al paziente, calibra la punta — poi naviga.
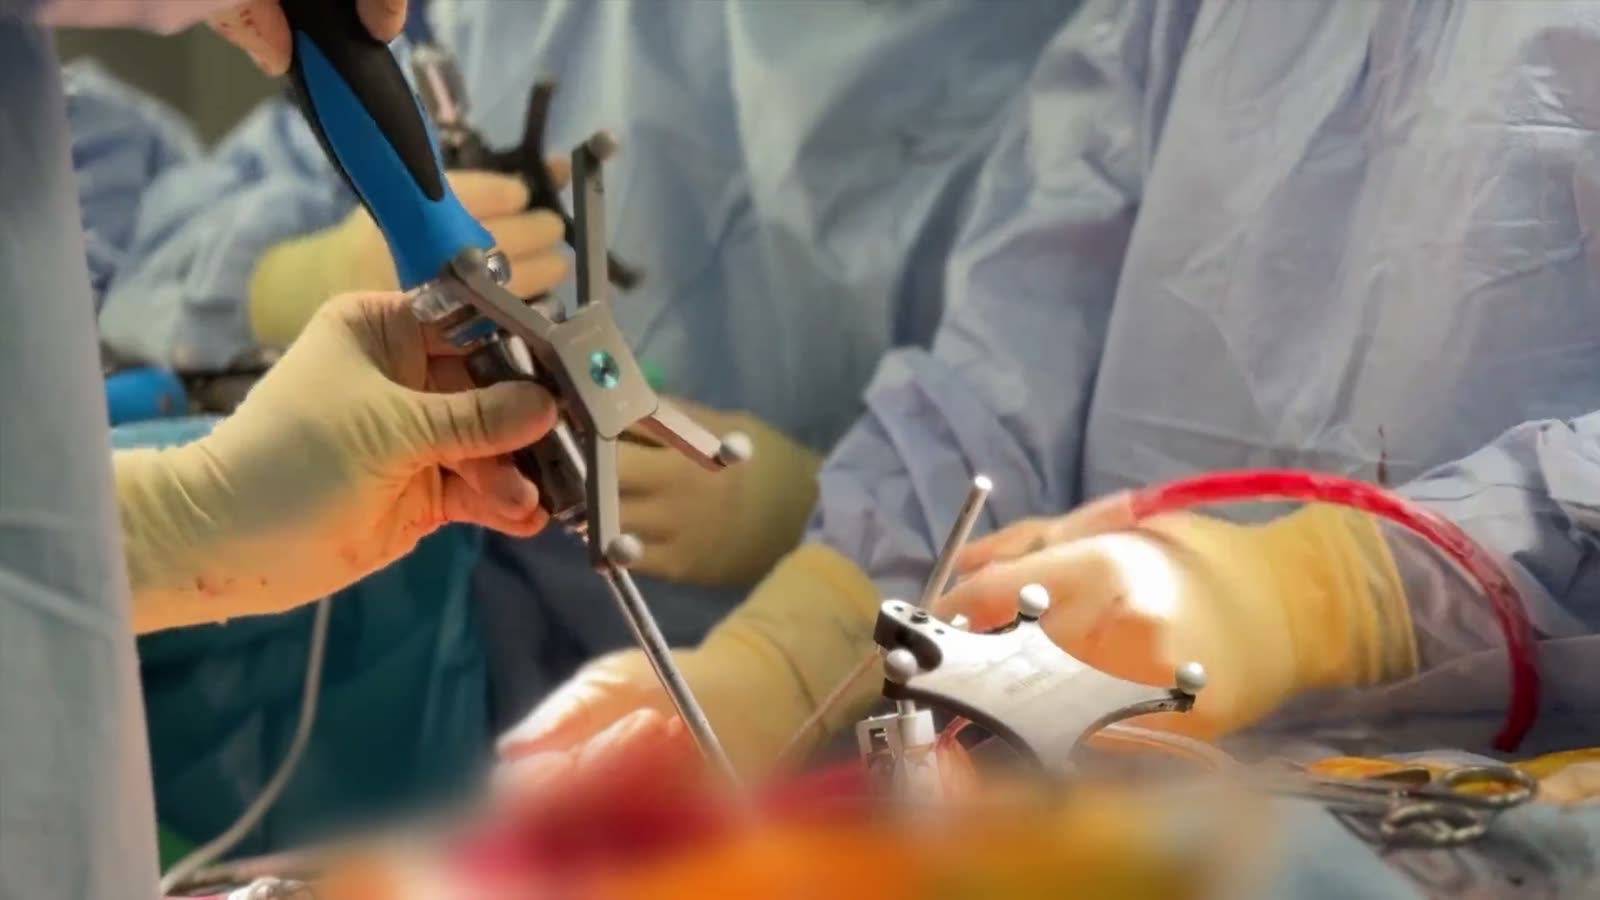
Gli adattatori rendono tracciabili gli strumenti che il chirurgo già utilizza, dalle sonde e maschere filettate fino a una clip per catetere per EVD, mentre l'array di riferimento ancora la scansione al paziente segnalando immediatamente la perdita del tracciamento. Riutilizzabili e monouso, tutti provenienti da un'unica libreria di strumenti.
Il momento in cui la scansione viene allineata al paziente sul tavolo operatorio — sei modi per farlo, una regola: verificare prima di guidare.
Registrazione
Disegno della superficie: fronte e dorso del naso tracciati, verificati rispetto all'isosuperficie, poi registrati.
Il momento in cui la scansione viene allineata al paziente sul tavolo operatorio — sei modi per farlo, una regola: verificare prima di guidare.
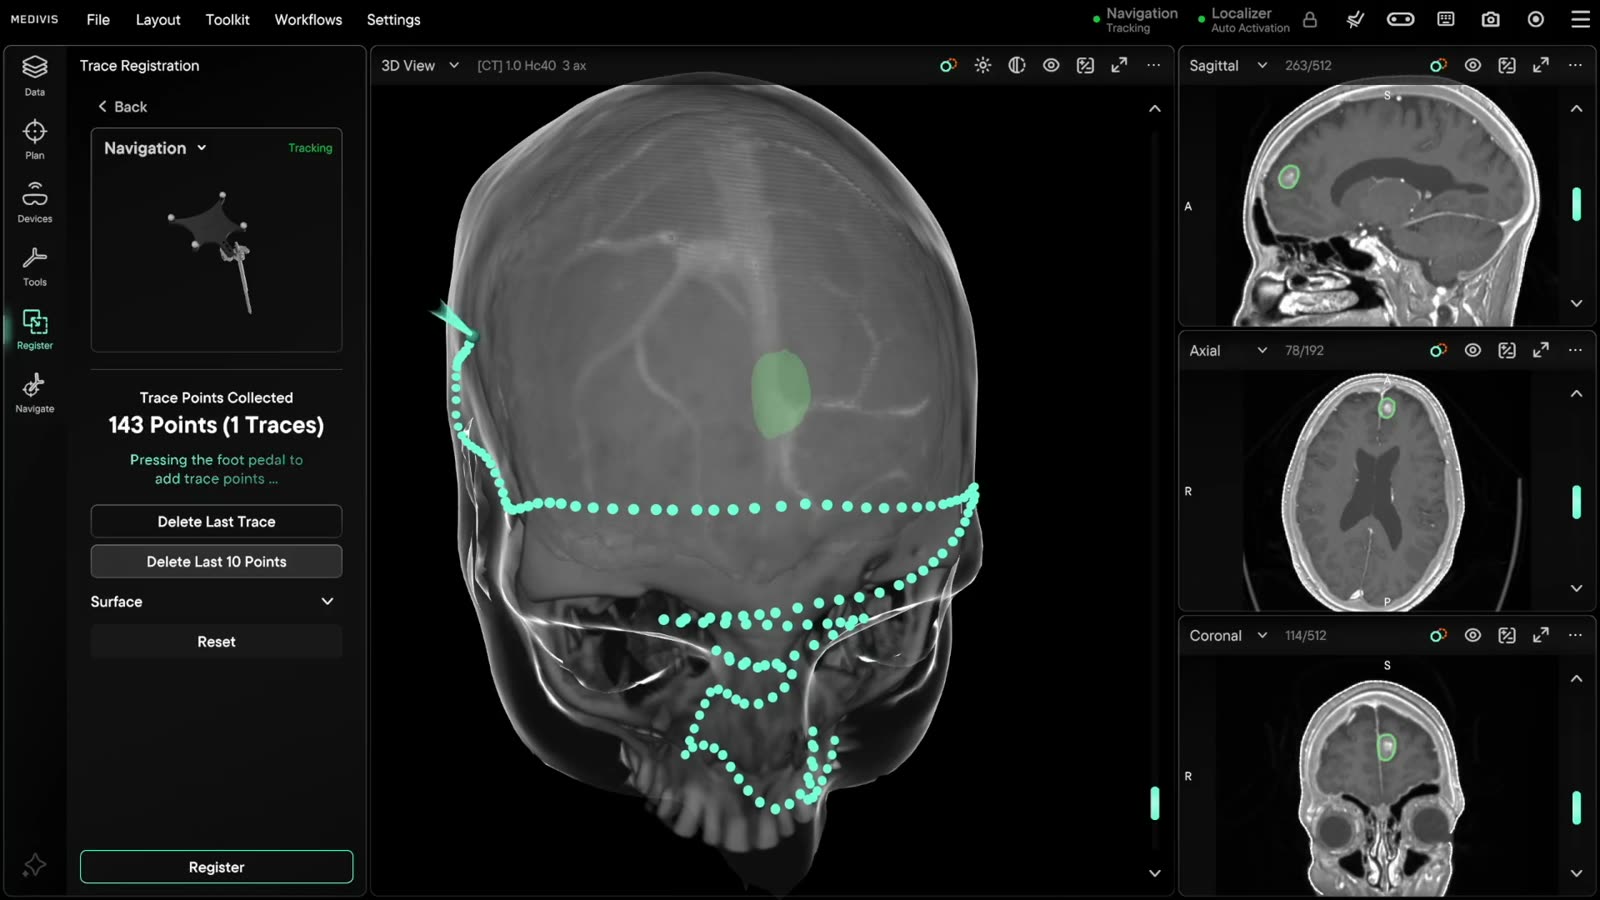
Disegno della superficie: fronte e dorso del naso tracciati, verificati rispetto all'isosuperficie, poi registrati.
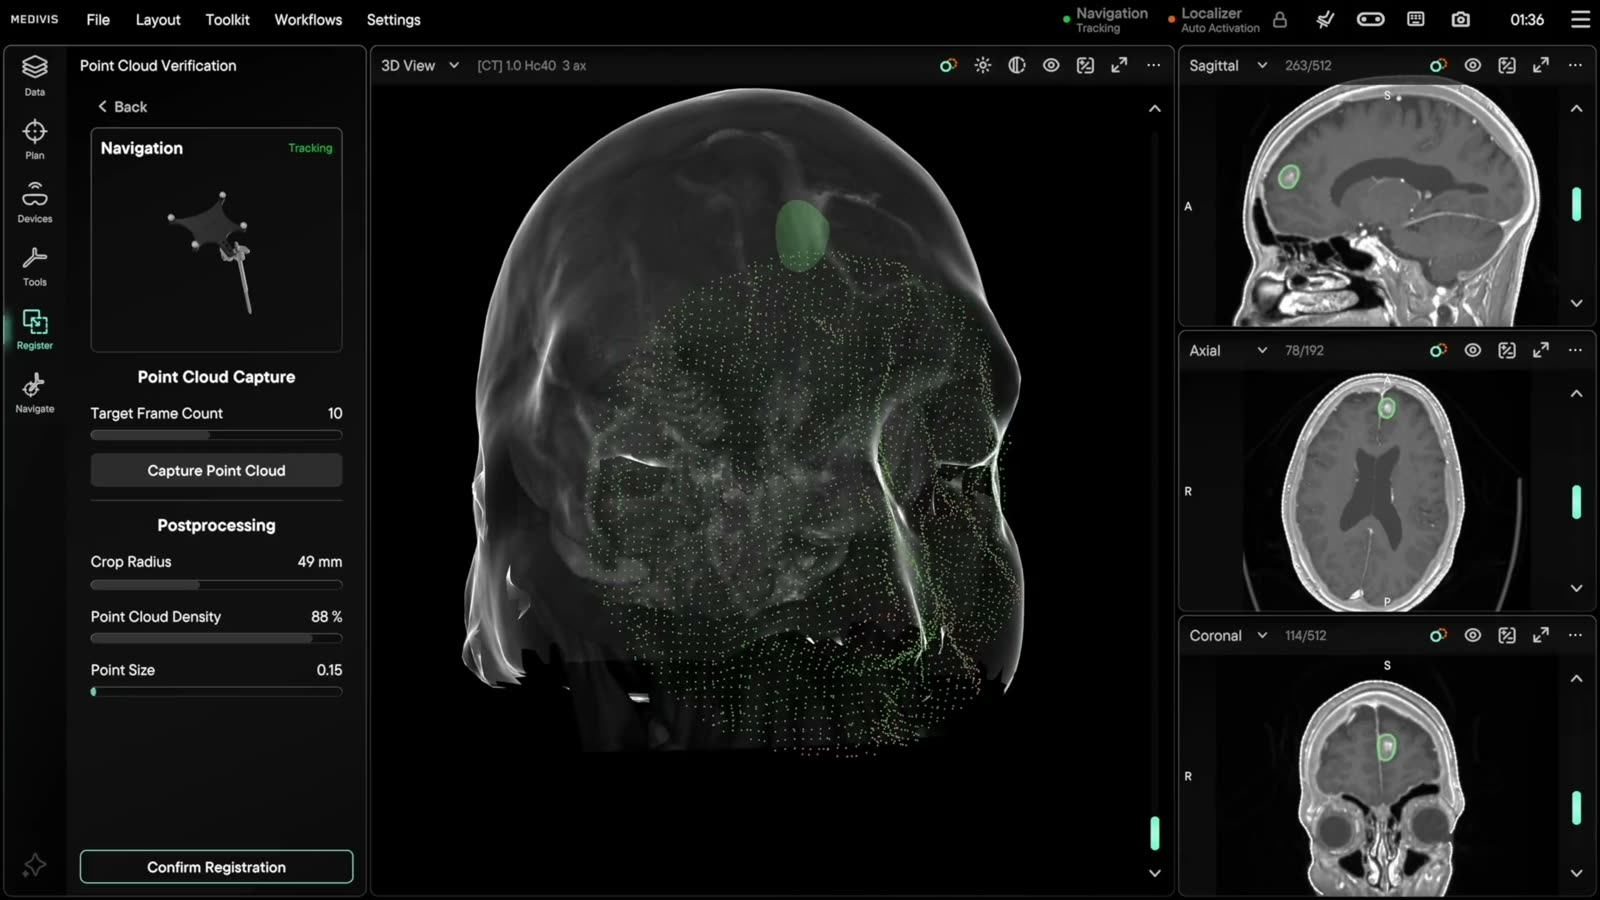
Il volto viene catturato come nuvola di punti e verificato rispetto alla scansione — automatico in pochi secondi, senza ricerca di fiduciali, ed è il metodo principale per la ventricolostomia.
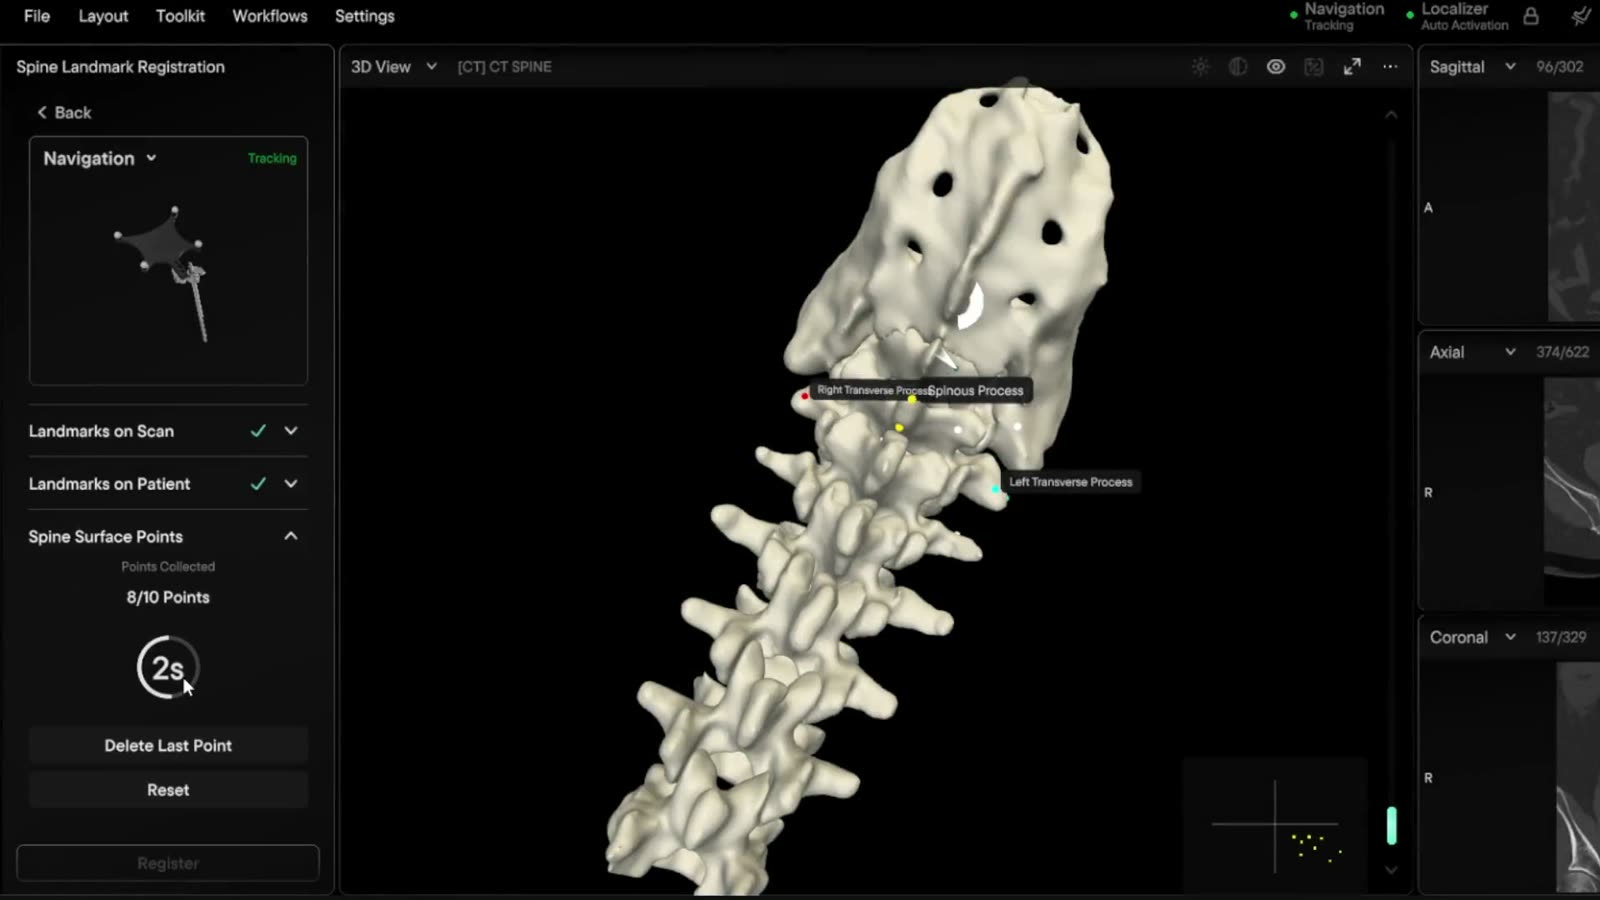
Da quattro a otto landmark virtuali, poi gli stessi punti toccati sul paziente — l'errore viene calcolato prima che qualcosa si blocchi.
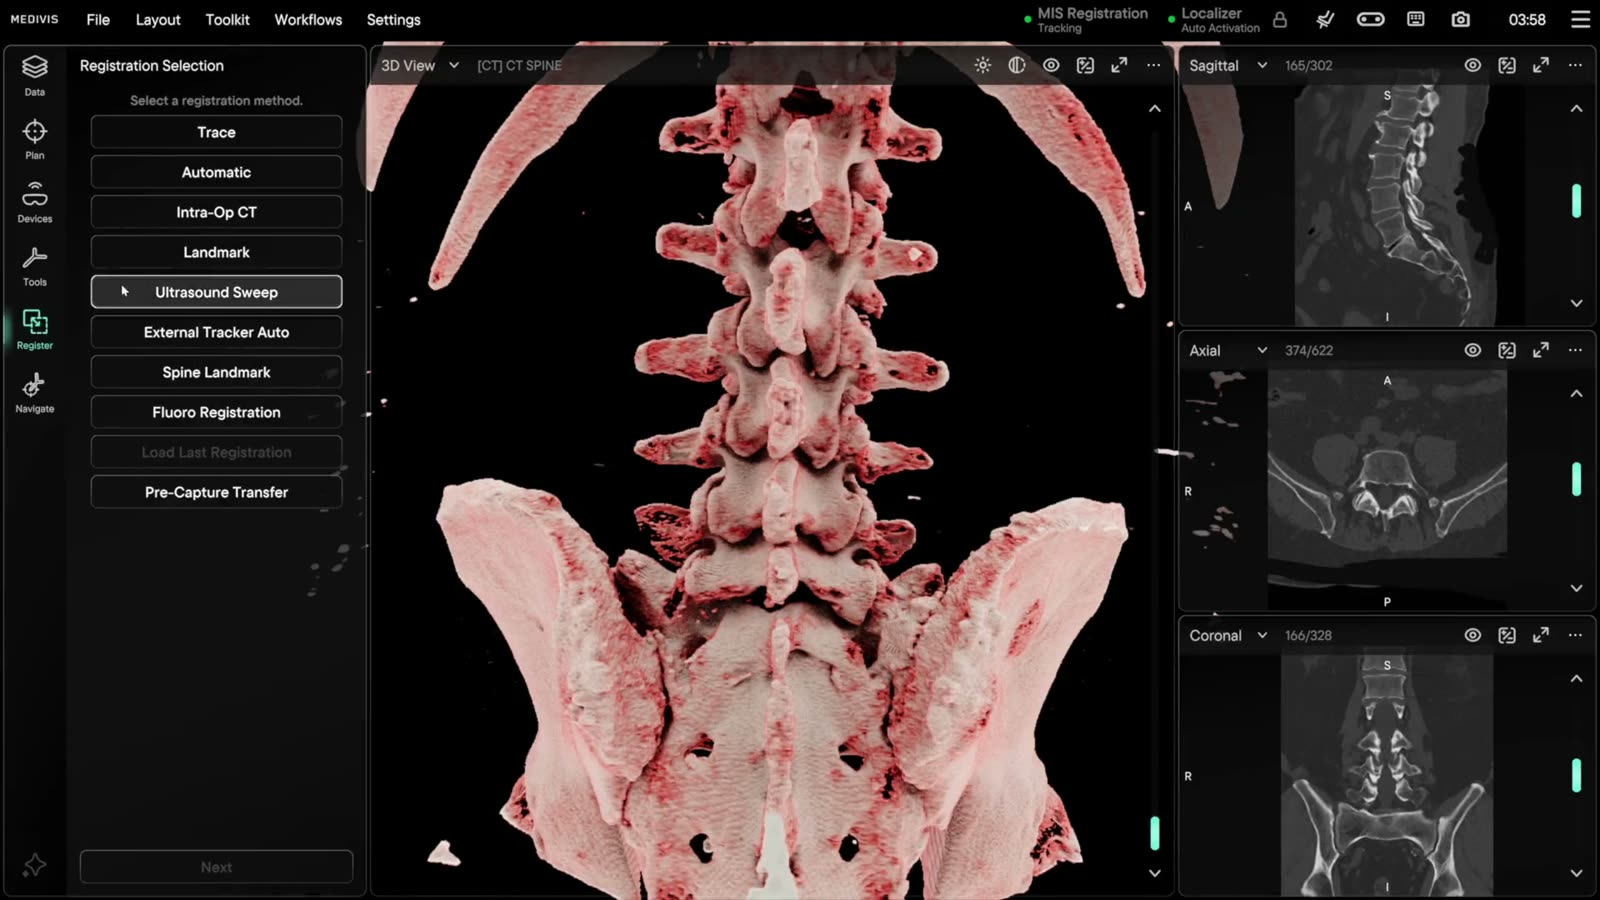
Registrazione a partire dalla scansione stessa — fiduciali individuati automaticamente e allineati all'array tracciato.
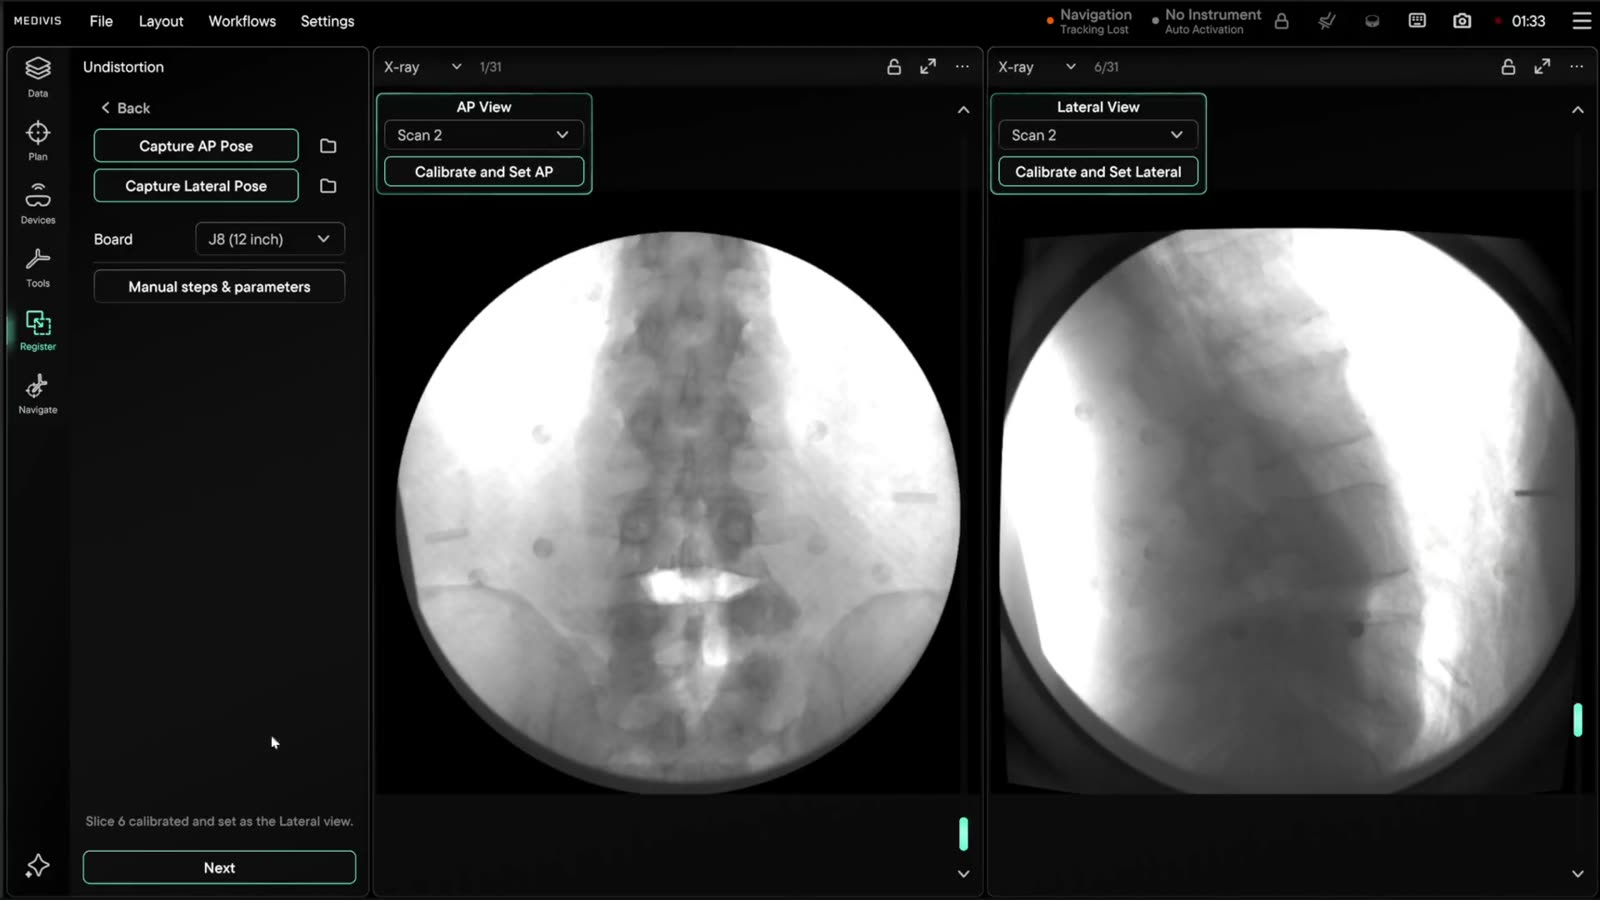
Fluoroscopia registrata sul volume. Contattaci per il tuo programma.
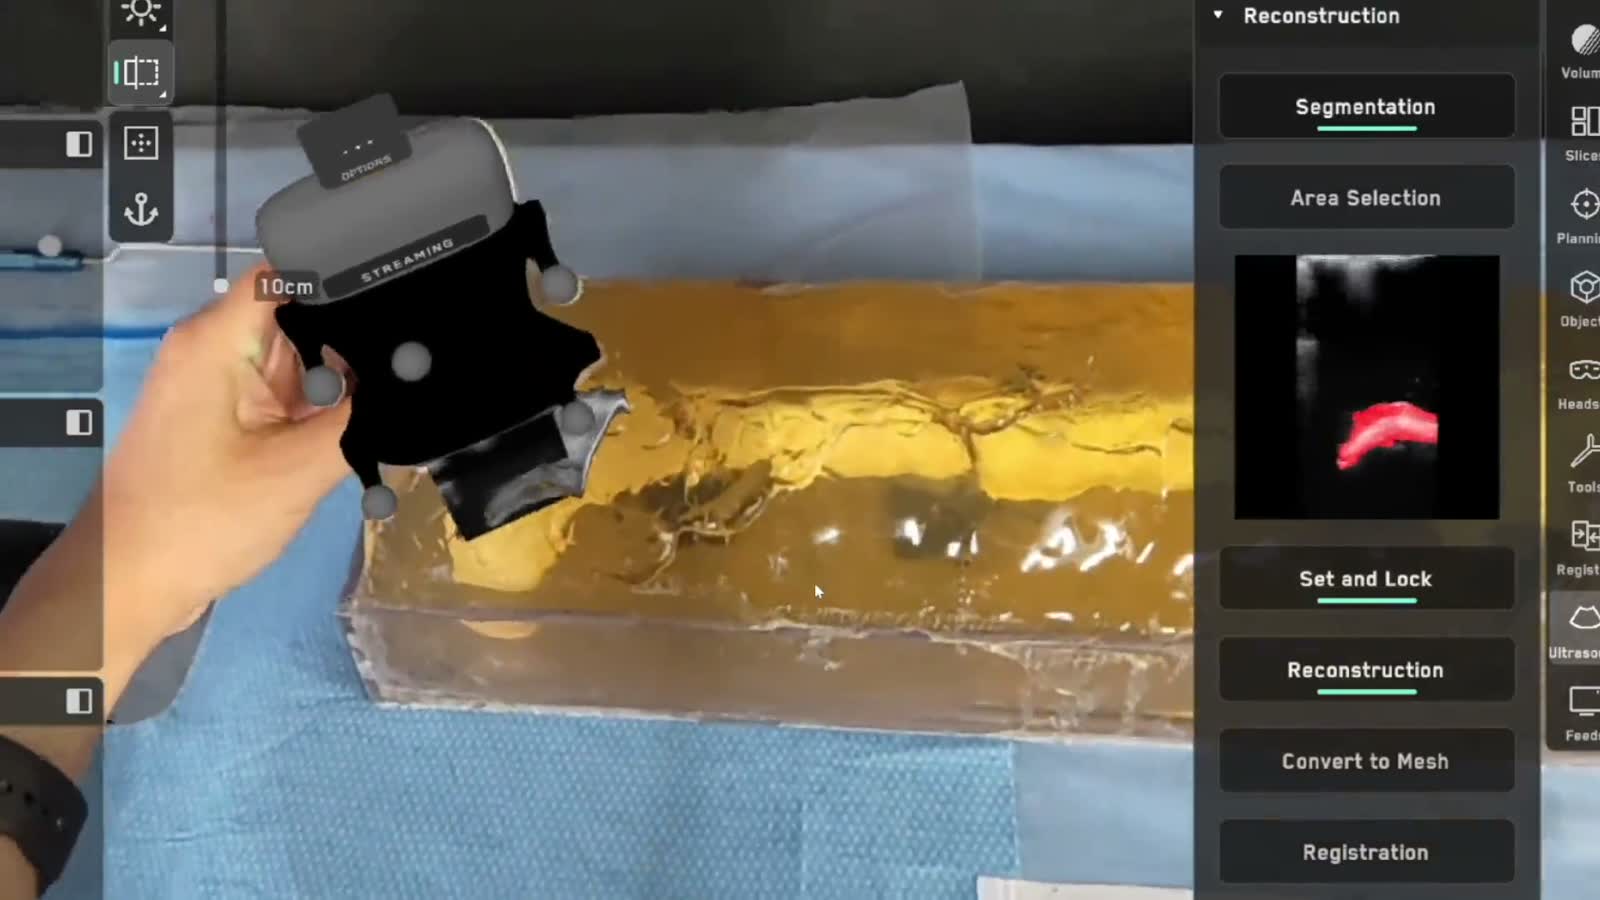
Una lenta scansione della sonda tracciata sull'anatomia allinea MRI e CT all'ecografia in tempo reale.
Il piano sul paziente, dove il chirurgo sta guardando — cranico e spinale approvati, corpo in fase di sperimentazione.
Naviga
Autorizzato dalla FDA. Il catetere avanza lungo una traiettoria navigata — EVD, shunt e craniotomie — registrata in pochi secondi con l'acquisizione facciale, in sala operatoria, in terapia intensiva o al letto del paziente.
Il piano sul paziente, dove il chirurgo sta guardando — cranico e spinale approvati, corpo in fase di sperimentazione.
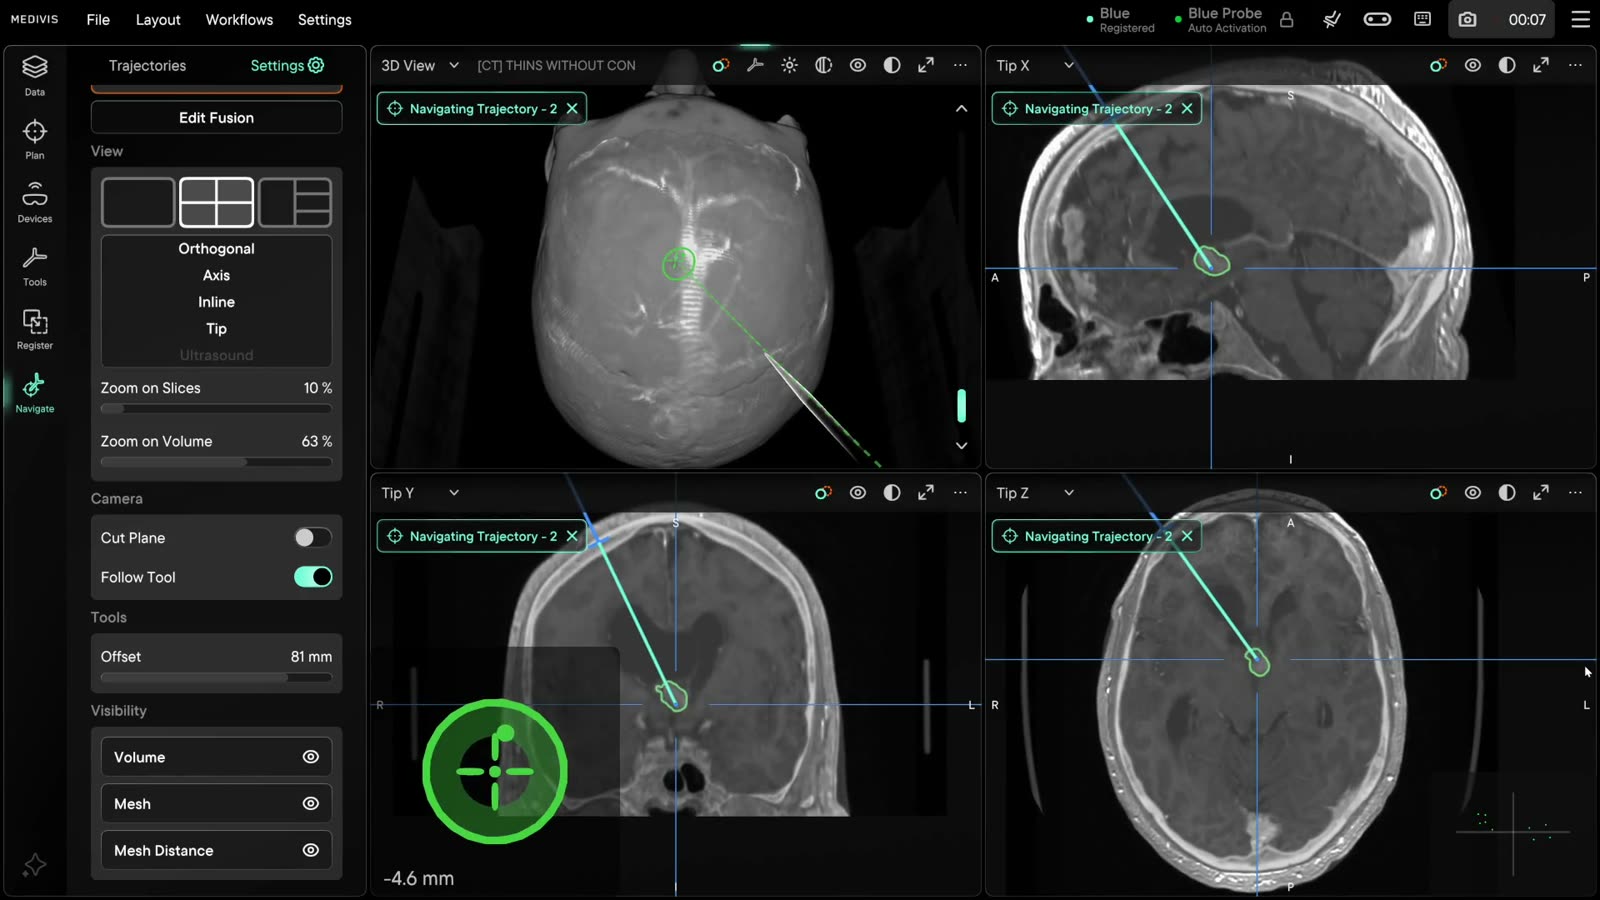
Autorizzato dalla FDA. Il catetere avanza lungo una traiettoria navigata — EVD, shunt e craniotomie — registrata in pochi secondi con l'acquisizione facciale, in sala operatoria, in terapia intensiva o al letto del paziente.
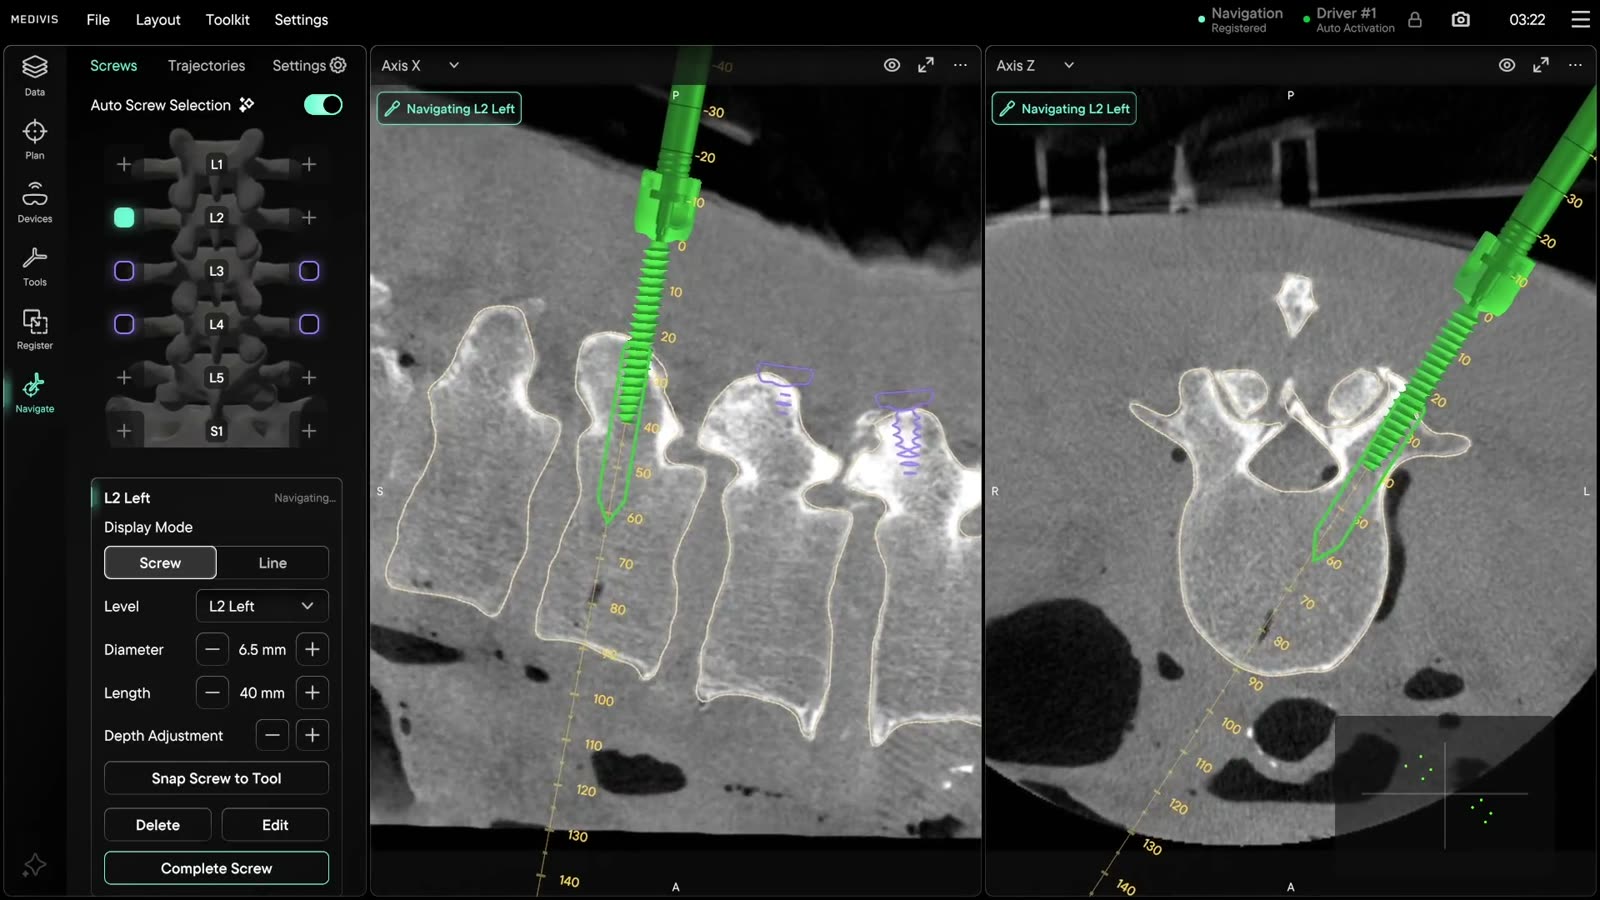
Autorizzata dalla FDA per la colonna toracolombare, chirurgia aperta e mini-invasiva. Navigazione della colonna cervicale: autorizzazione FDA in attesa.
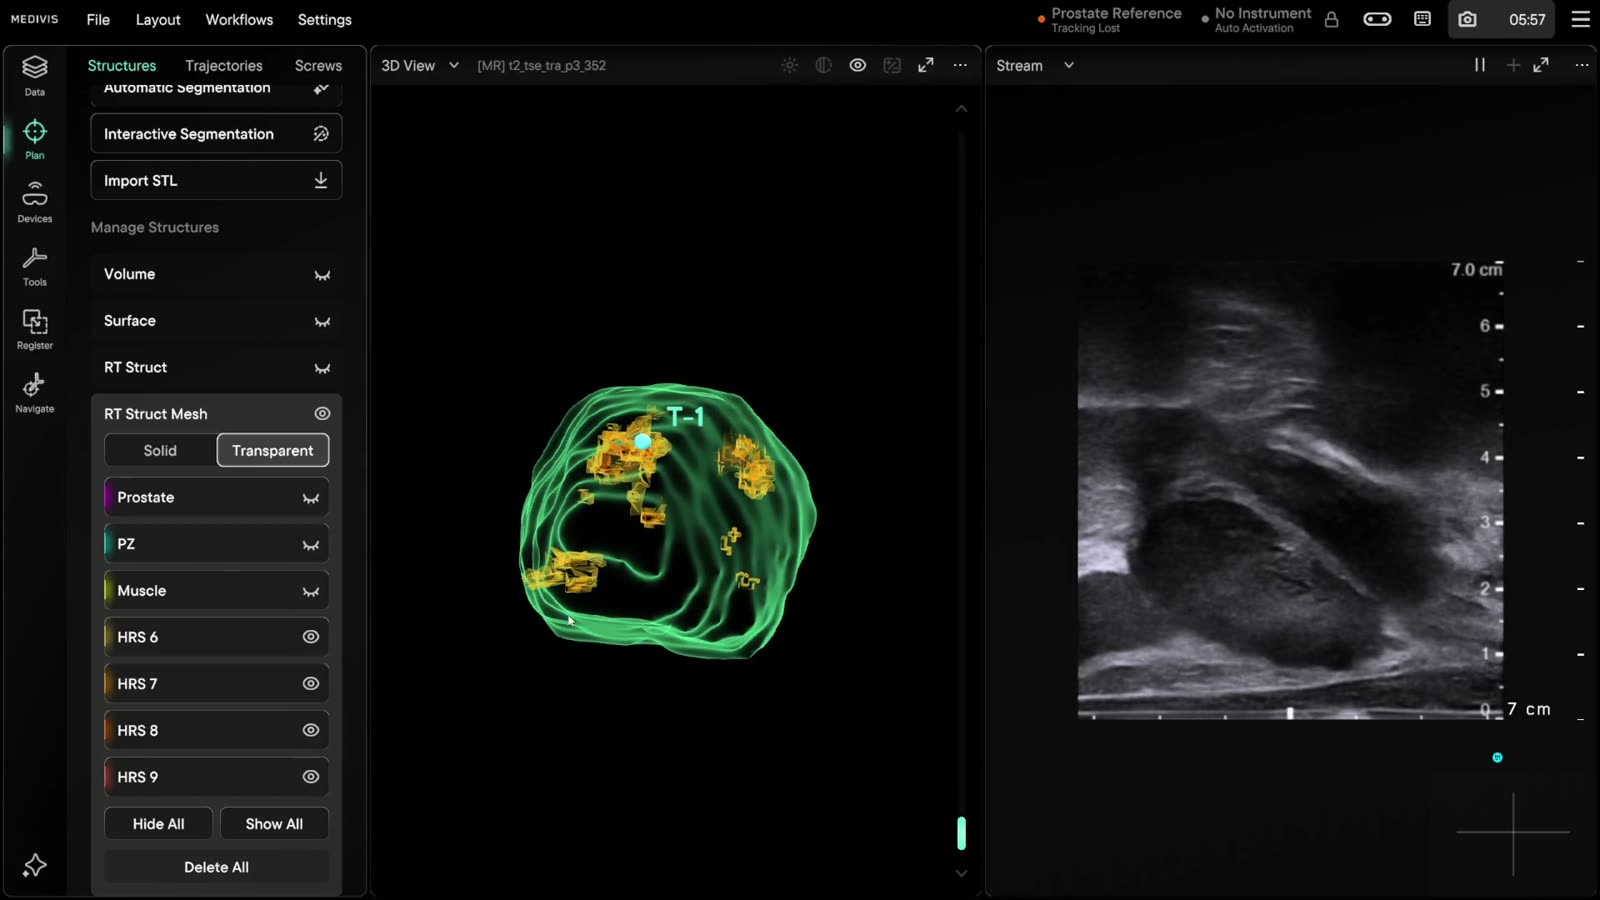
Sperimentale — non autorizzato dalla FDA. Ecografia in tempo reale sovrapposta al paziente con fusione MRI/ecografia; la biopsia prostatica in urologia è l'indicazione principale in fase di studio.
Verso dove si dirige la nostra ricerca — un agente che è in realtà un'infrastruttura, e robot che si uniscono a un sistema che sa già dove si trova ogni cosa.
Frontier: co-development programs, not cleared products.
Frontier
Maia è un harness contestuale per modelli vision-language allo stato dell'arte, cloud o locali: le immagini giuste, gli algoritmi e lo stato del caso in tempo reale davanti a qualsiasi modello, poi i nostri strumenti validati richiamati su richiesta — carica, segmenta, pianifica, registra. I nuovi modelli si integrano nella settimana del loro lancio.
Verso dove si dirige la nostra ricerca — un agente che è in realtà un'infrastruttura, e robot che si uniscono a un sistema che sa già dove si trova ogni cosa.
Frontier: co-development programs, not cleared products.
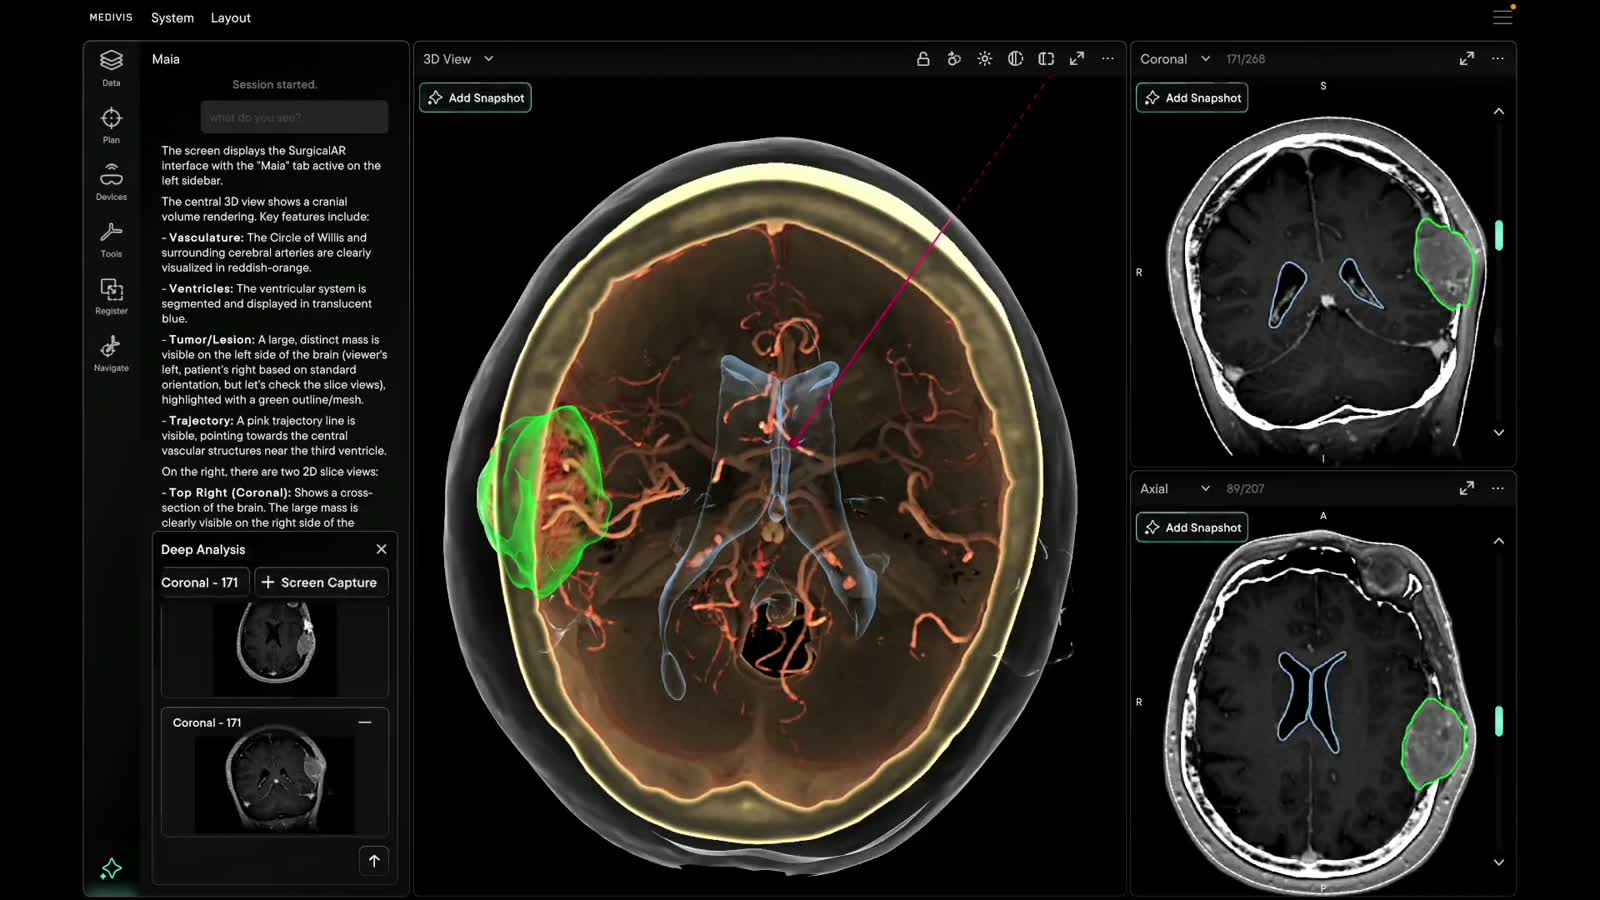
Maia è un harness contestuale per modelli vision-language allo stato dell'arte, cloud o locali: le immagini giuste, gli algoritmi e lo stato del caso in tempo reale davanti a qualsiasi modello, poi i nostri strumenti validati richiamati su richiesta — carica, segmenta, pianifica, registra. I nuovi modelli si integrano nella settimana del loro lancio.
Il settore descrive i robot chirurgici su una scala di autonomia da 0 a 5, deliberatamente modellata sui livelli delle auto a guida autonoma. È il linguaggio comune che i regolatori usano per definire quanto decida il robot rispetto al chirurgo. La maggior parte dei robot chirurgici con autorizzazione FDA si colloca oggi al Livello 1. Alcuni sistemi autorizzati raggiungono il Livello 2 per un singolo compito pianificato, come la preparazione dell'osso secondo un piano approvato dal chirurgo. Questo è il limite che il settore ha superato. Tutto ciò che sta al di sopra è dove si concentra il lavoro. In sintesi: 0, il robot è una marionetta. 1, assiste la tua mano. 2, esegue un compito che approvi. 3, esegue una sequenza supervisionata. 4, decide, tu osservi. 5, opera da solo. Solo per uso di ricerca.

Fondata da medici e ingegneri a New York. Costruiamo l'intero ciclo, dallo scanner alla sala operatoria, affinché il chirurgo non debba mai distogliere lo sguardo dal paziente.
Inviateci un messaggio — un membro del team Medivis risponde entro un giorno lavorativo.
