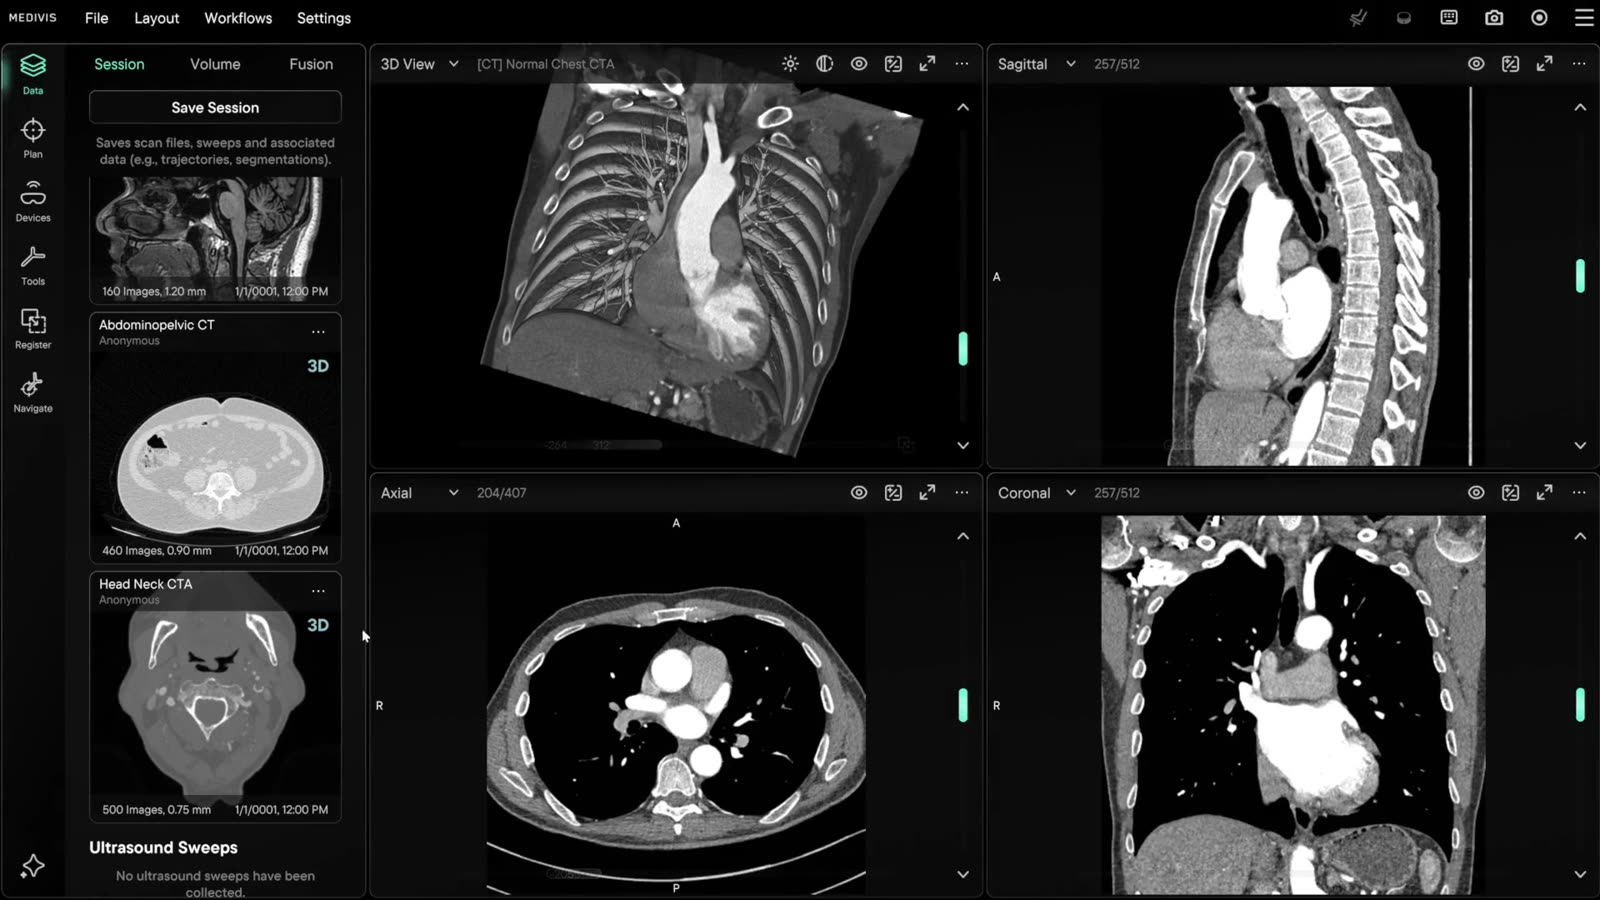
セッション
PACSから名前またはMRNで読み込まれた症例。O-ArmとC-Armのスキャン、USB、CD、ライブラリが同じセッションに集約される — 一度保存すれば、そのまま丸ごと復元できる。
画像検査から手術室まで。Medivis Studioは画像データを手術計画へと変換します。Medivis Navigationはその計画を患者のもとへ運び、リアルタイムのガイダンスとして提供します。Frontierはループを閉じ、症例ごとに学習するシステムを実現します。
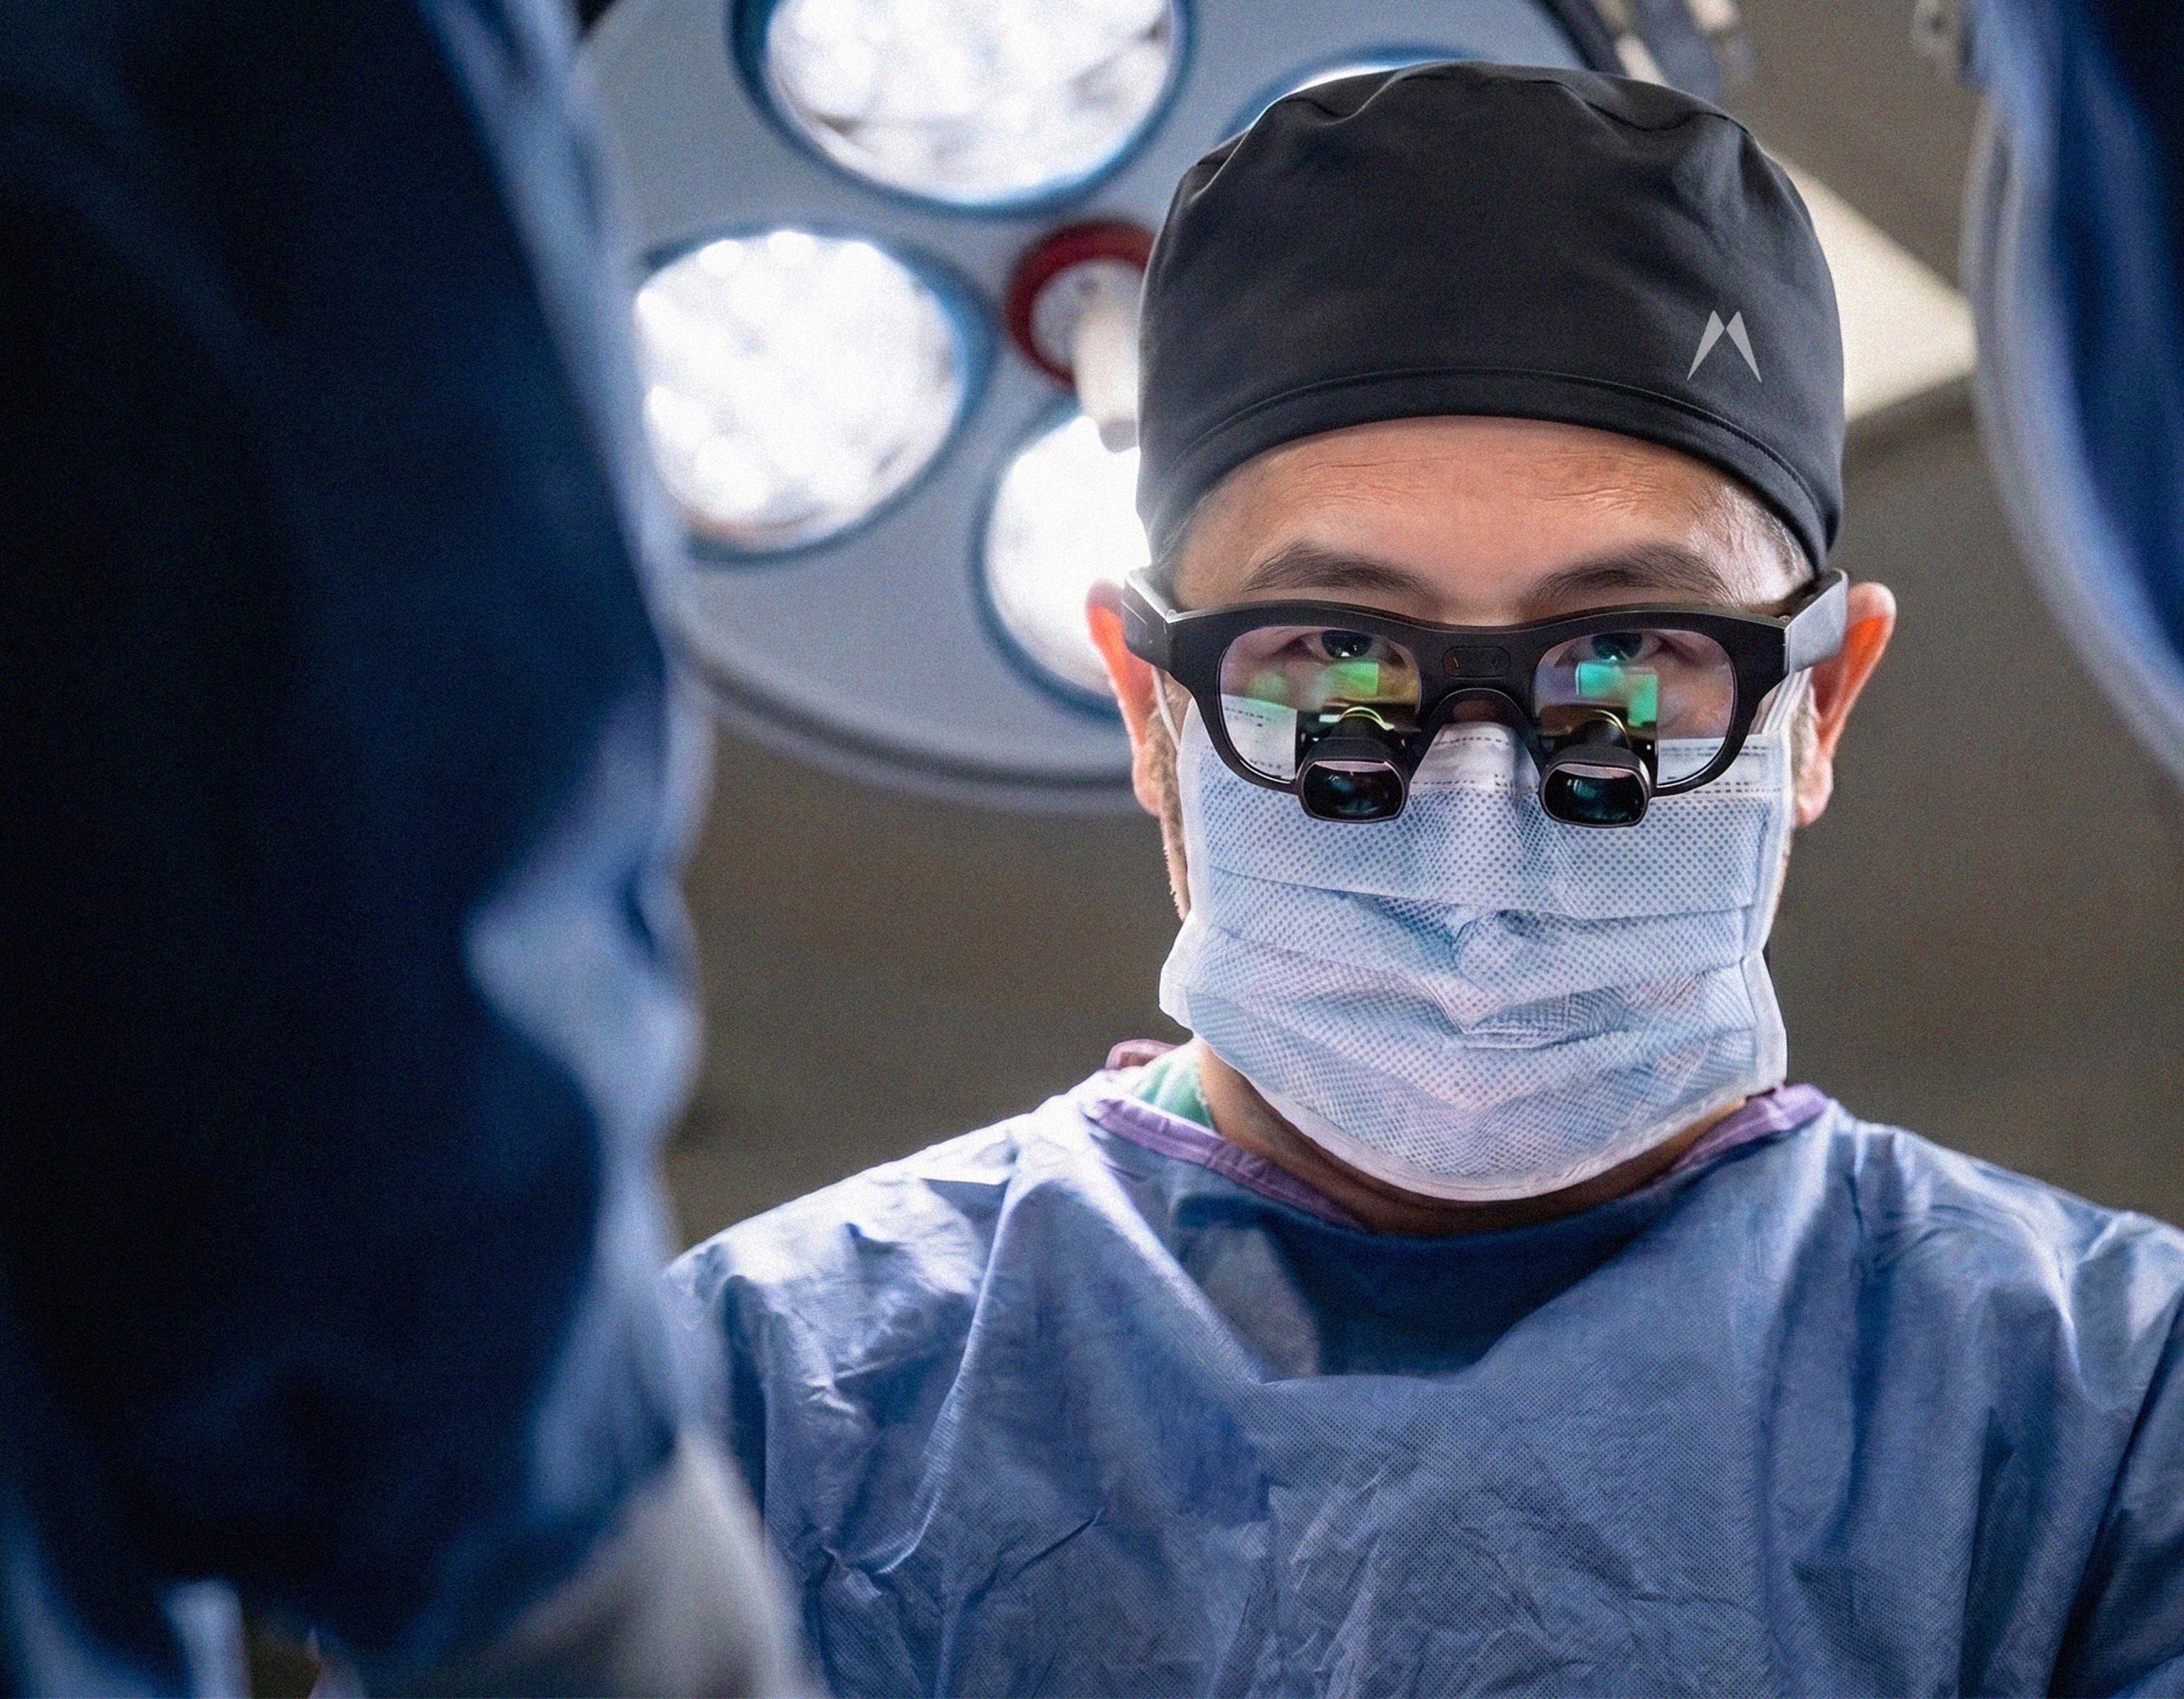
スマートルーペ、登場
脊椎ナビゲーション →FDAクリアランス取得済み、CEマーキング取得済みの画像プラットフォームは、あらゆる術前業務に対応します——以下のすべての症例は、データから始まり、計画となり、手術室内のすべてのデバイスと統合されます。
症例を構成するすべて——CT、MRI、超音波、透視、PET——それが属するセッション、その中のボリューム、そして一つのモダリティと別のモダリティとの融合。
データ
PACSから名前またはMRNで読み込まれた症例。O-ArmとC-Armのスキャン、USB、CD、ライブラリが同じセッションに集約される — 一度保存すれば、そのまま丸ごと復元できる。
症例を構成するすべて——CT、MRI、超音波、透視、PET——それが属するセッション、その中のボリューム、そして一つのモダリティと別のモダリティとの融合。
PACSから名前またはMRNで読み込まれた症例。O-ArmとC-Armのスキャン、USB、CD、ライブラリが同じセッションに集約される — 一度保存すれば、そのまま丸ごと復元できる。
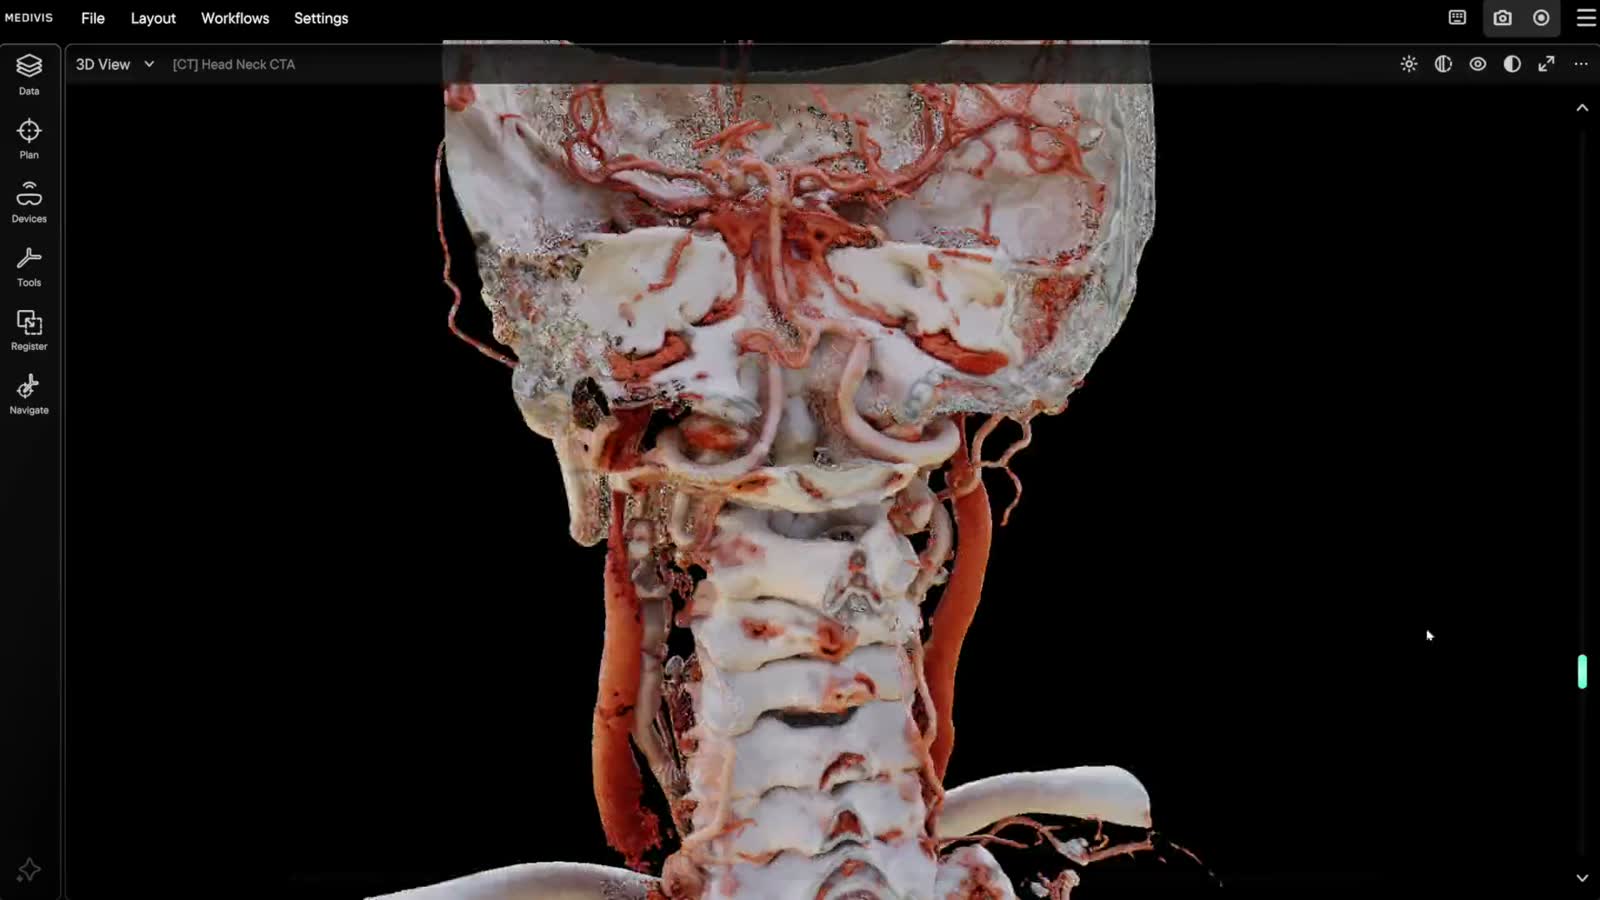
3Dデータセットをリアルタイムでクロップ、カット、ライティング — 骨、軟部組織、脳、肺のプリセット、スカウトプレーン、必要な症例にはフォトリアリスティックなレンダリングも。
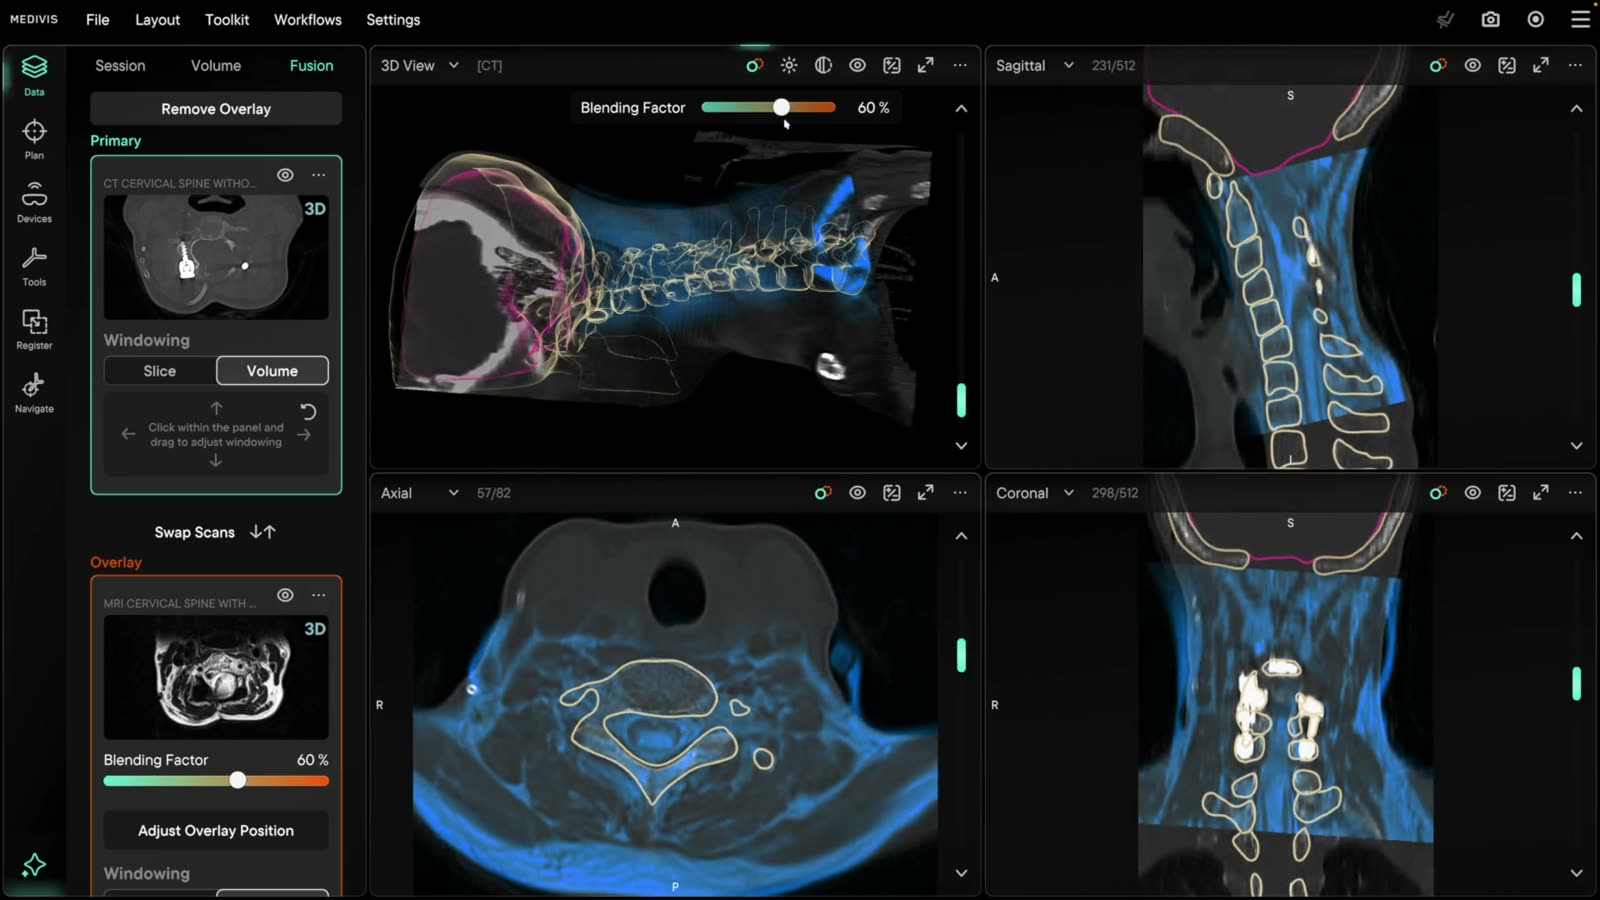
MRIをCTに自動位置合わせで融合。メインとフュージョンの入れ替え、不透明度と色調の調整、いつでも融合解除や再計算が可能。
画像が解剖学になり、解剖学が計画になる——患者自身のスキャン上でセグメンテーション、注釈、テンプレート化される。
プラン
脊椎、脳腫瘤、全身CTの対象にわたる自動セグメンテーション — 数点のシードポイントから3Dメッシュを生成、STLのインポート・エクスポートに対応。
画像が解剖学になり、解剖学が計画になる——患者自身のスキャン上でセグメンテーション、注釈、テンプレート化される。
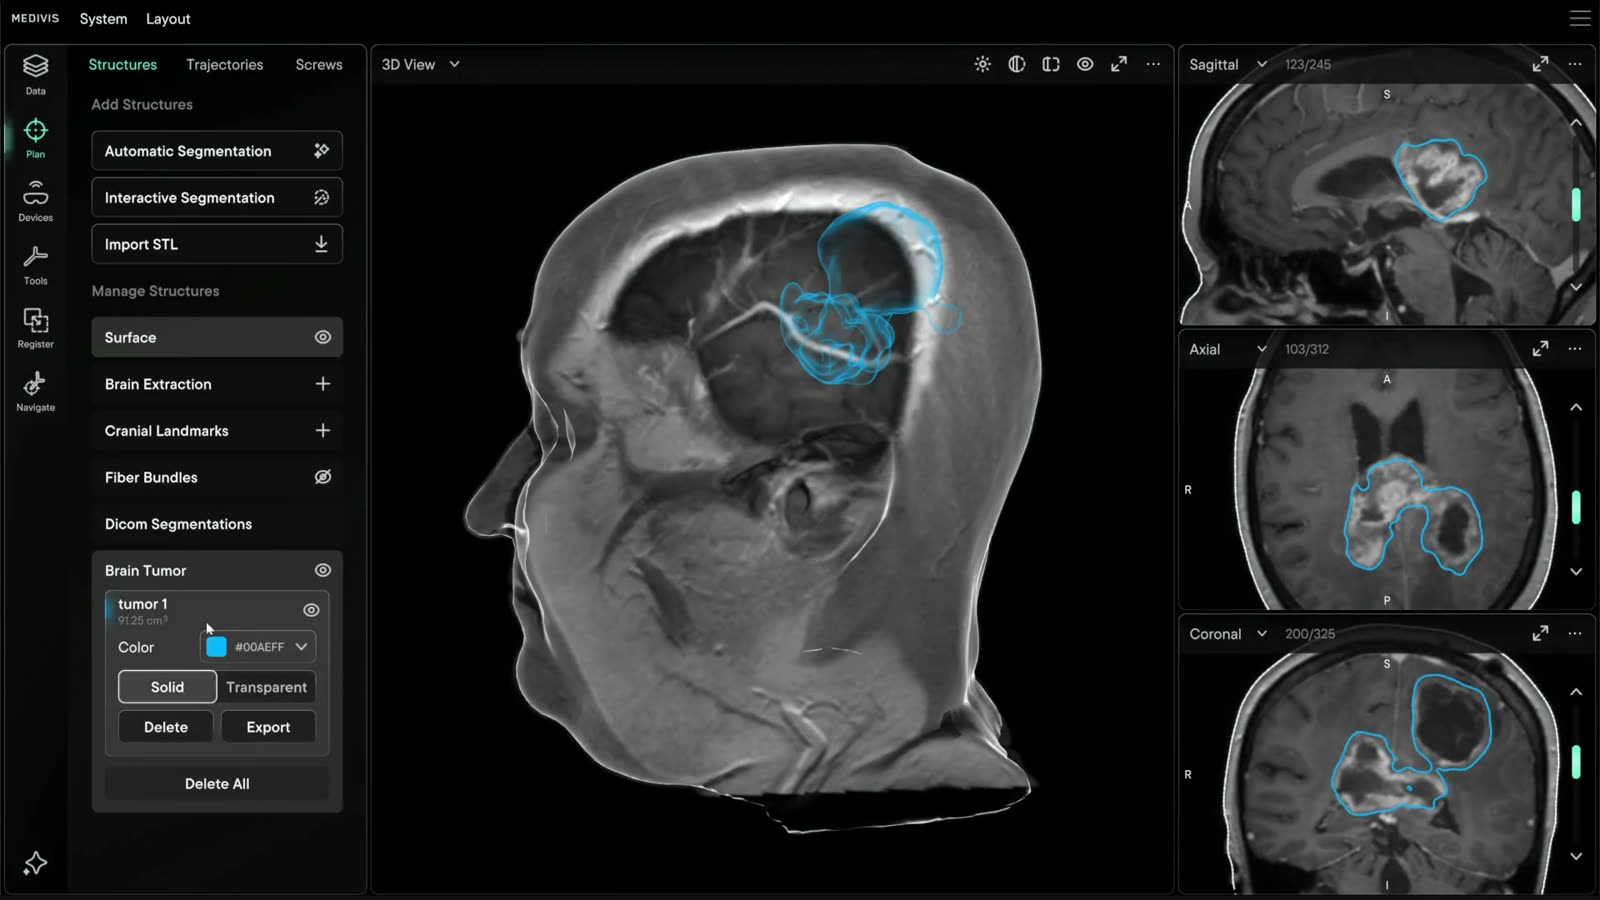
脊椎、脳腫瘤、全身CTの対象にわたる自動セグメンテーション — 数点のシードポイントから3Dメッシュを生成、STLのインポート・エクスポートに対応。
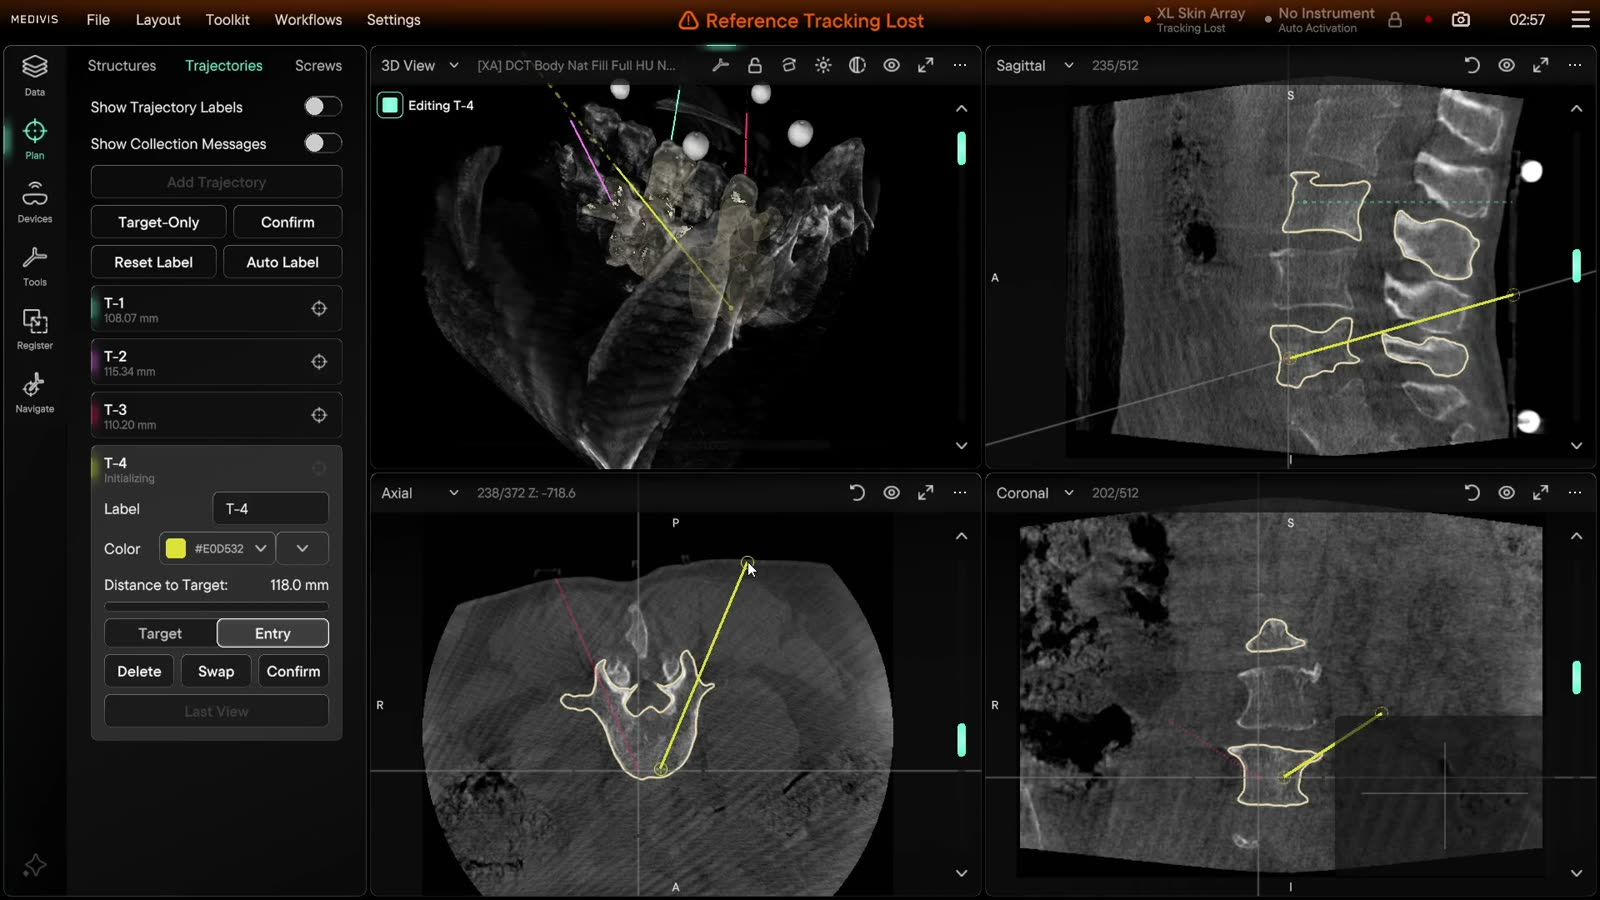
患者本人のスキャン上に配置されるターゲットとエントリーの軌道 — 同期モードでローカライザを一段階で駆動、任意のスライスでミリメートル単位の計測が可能。
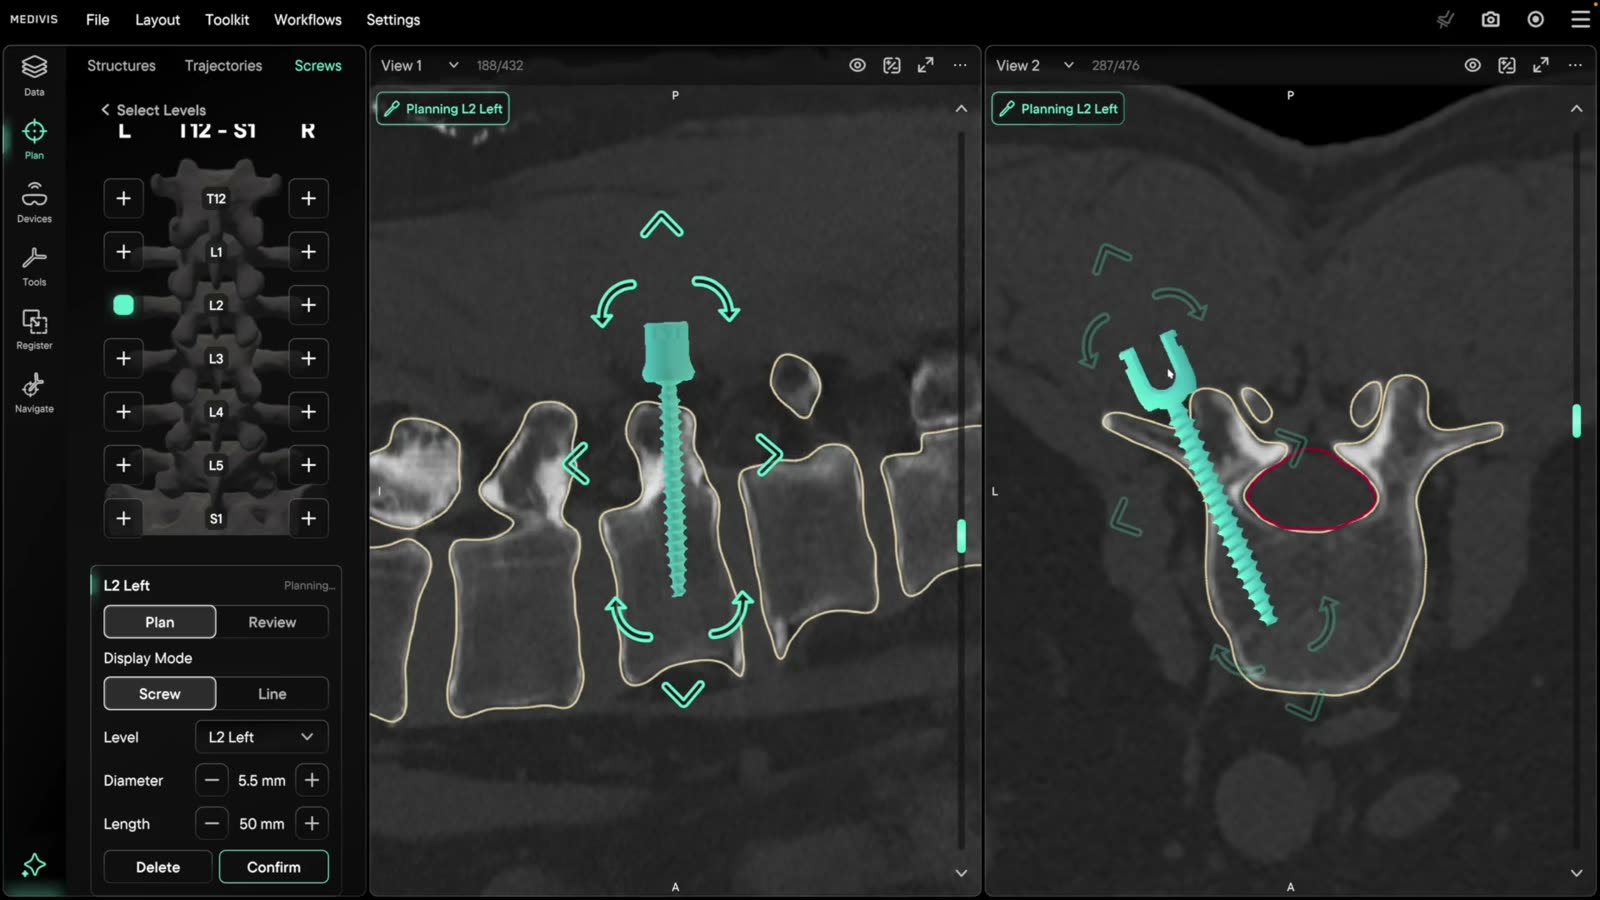
レベルごとのスクリュープランニング:脊椎の模式図でレベルを選択し、直径、長さ、ボディ、ヘッド、チップをドラッグ操作 — 手術室でもライブで編集を続けられる。
症例を取り巻くハードウェア——センサー、ヘッドセット、画面、映像、プローブ——が同じセッションに接続され、手術室全体で計画を共有できる。
デバイス
ARルーペ(術者ごとのIPD/度数に対応)やイマーシブヘッドセット(Apple Vision Proなど)を含む、多様なヘッドマウントディスプレイからお選びいただけます。
症例を取り巻くハードウェア——センサー、ヘッドセット、画面、映像、プローブ——が同じセッションに接続され、手術室全体で計画を共有できる。
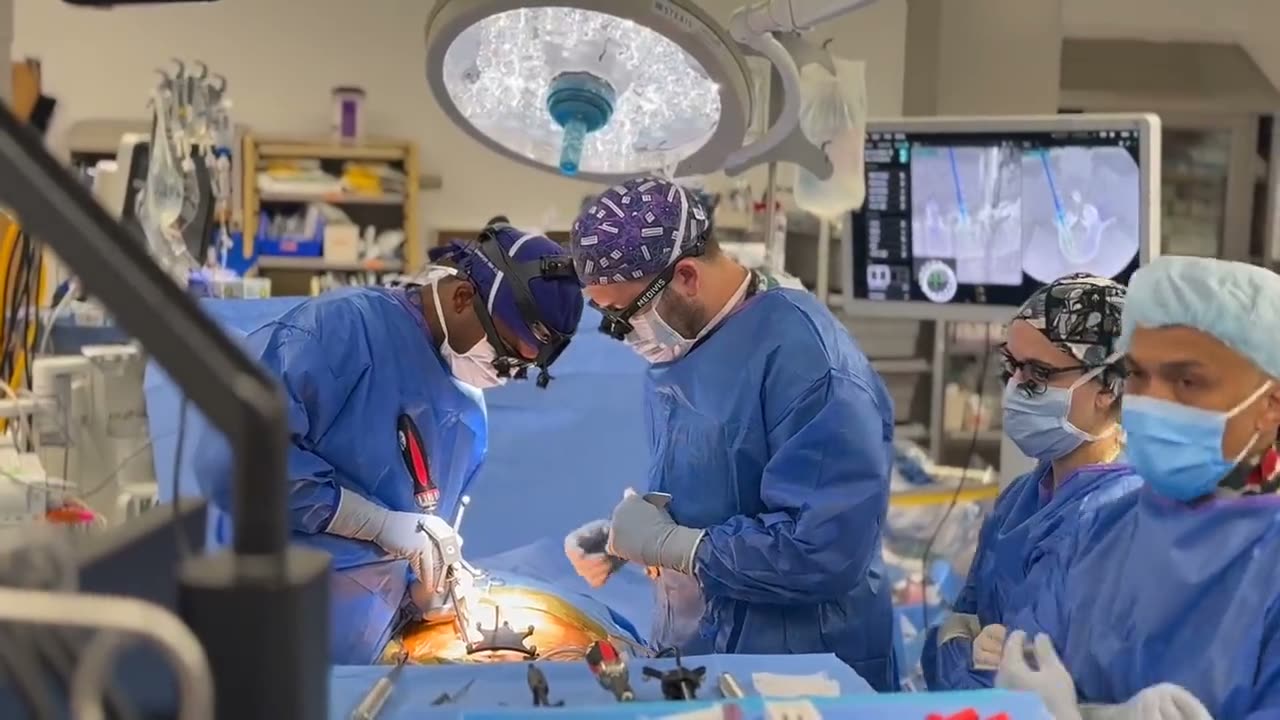
ARルーペ(術者ごとのIPD/度数に対応)やイマーシブヘッドセット(Apple Vision Proなど)を含む、多様なヘッドマウントディスプレイからお選びいただけます。
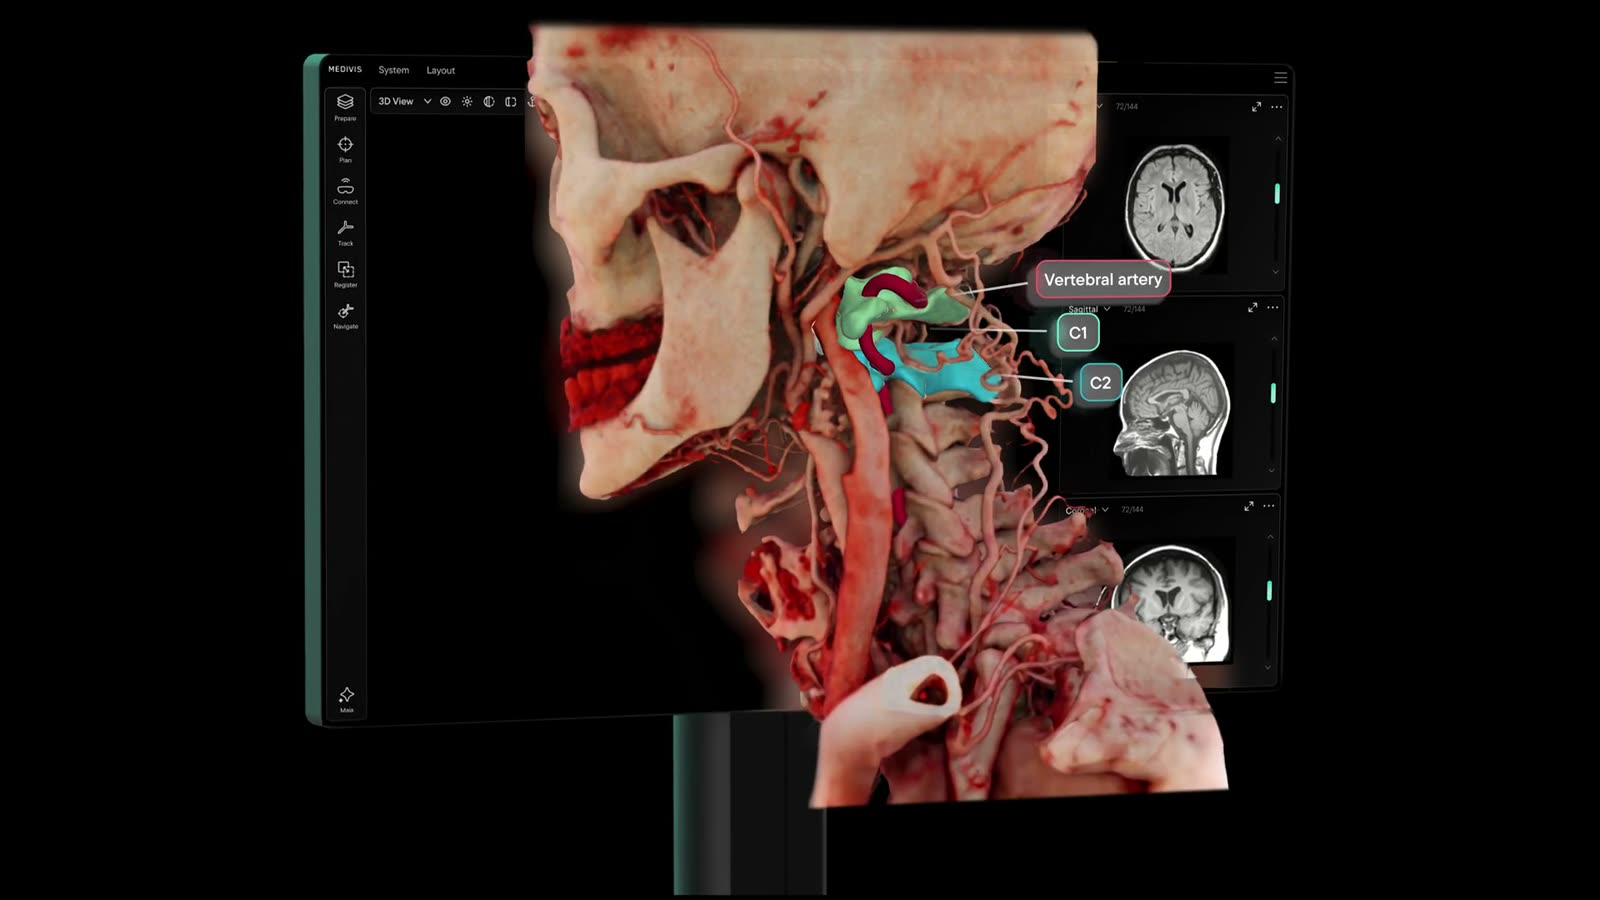
スペイシャルモニター上のグラスフリー・アイトラッキング3D — 3Dビューを起動し、奥行きでポイントする。ヘッドセットは不要。
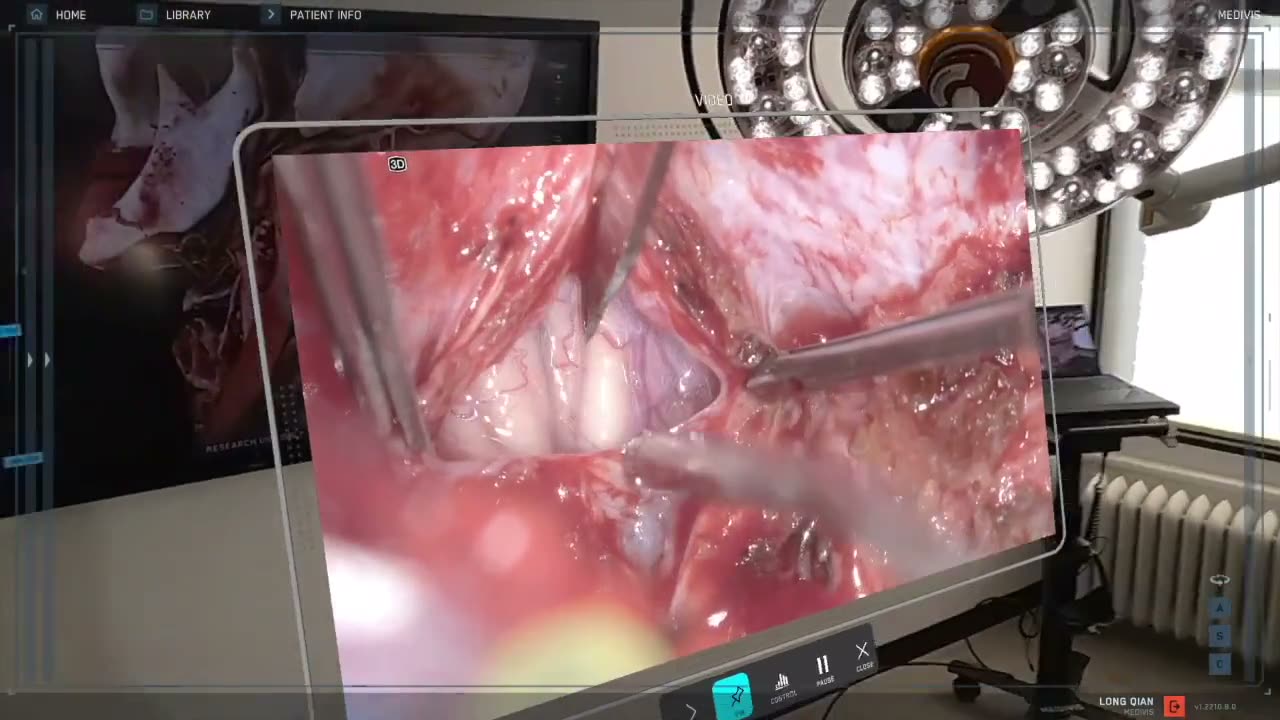
カメラ、内視鏡、顕微鏡を任意のビューポートに接続 — またはステレオでヘッドセットへ直接。
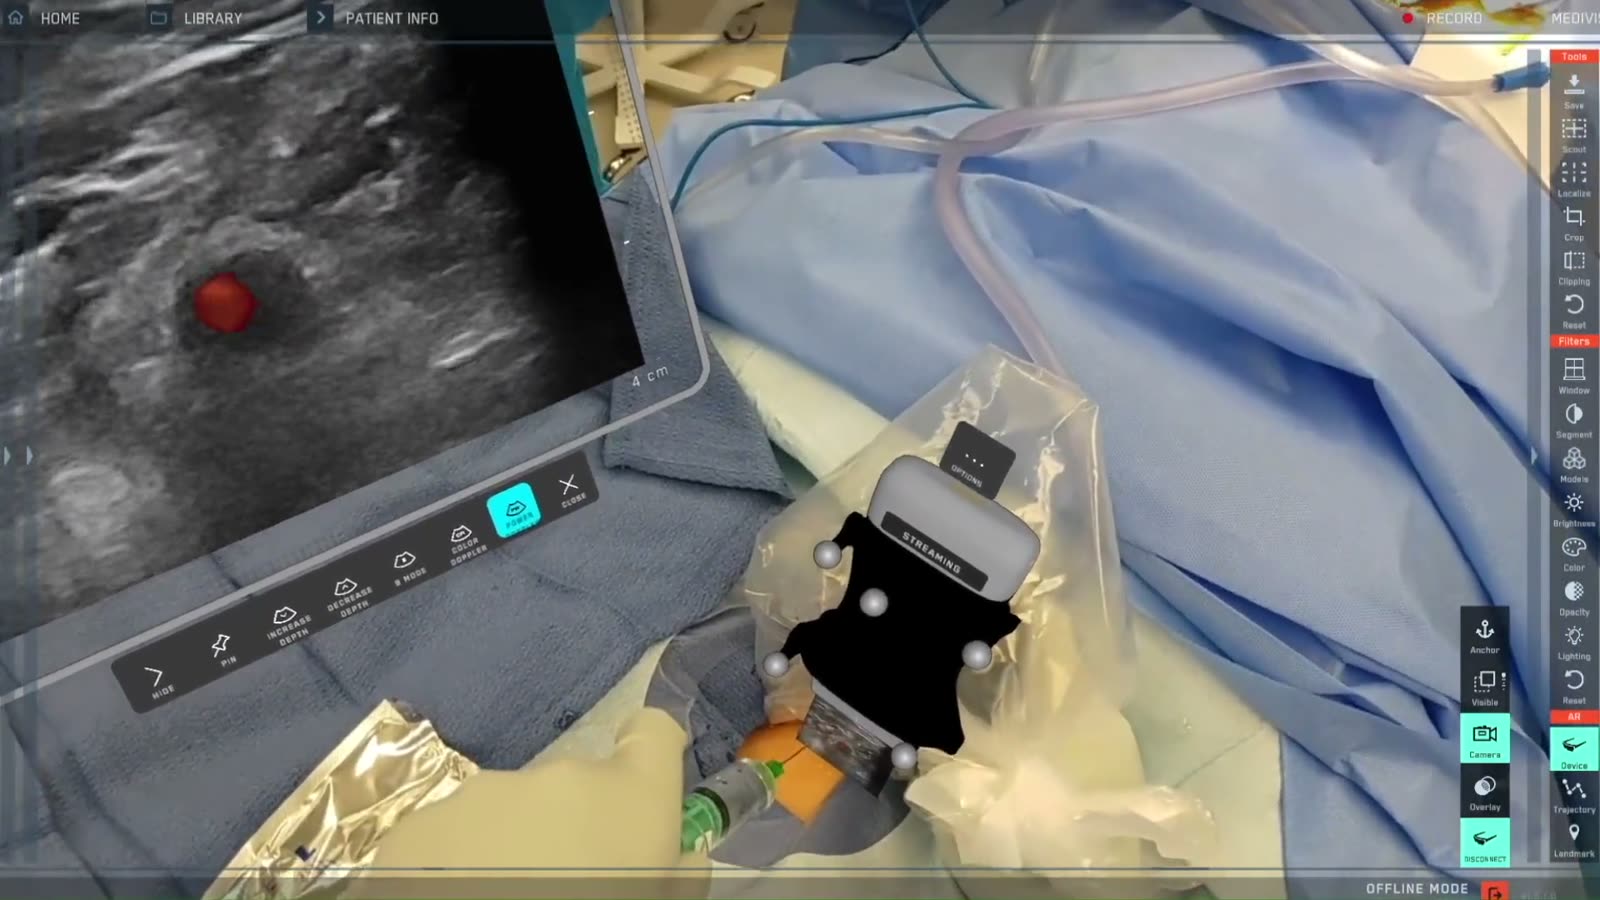
AR環境内のワイヤレス・トラッキング超音波 — Bモード、カラー・パワードップラー、プローブ先端または仮想モニターに配置され、深度、ゲイン、TGCをすぐに操作できる。
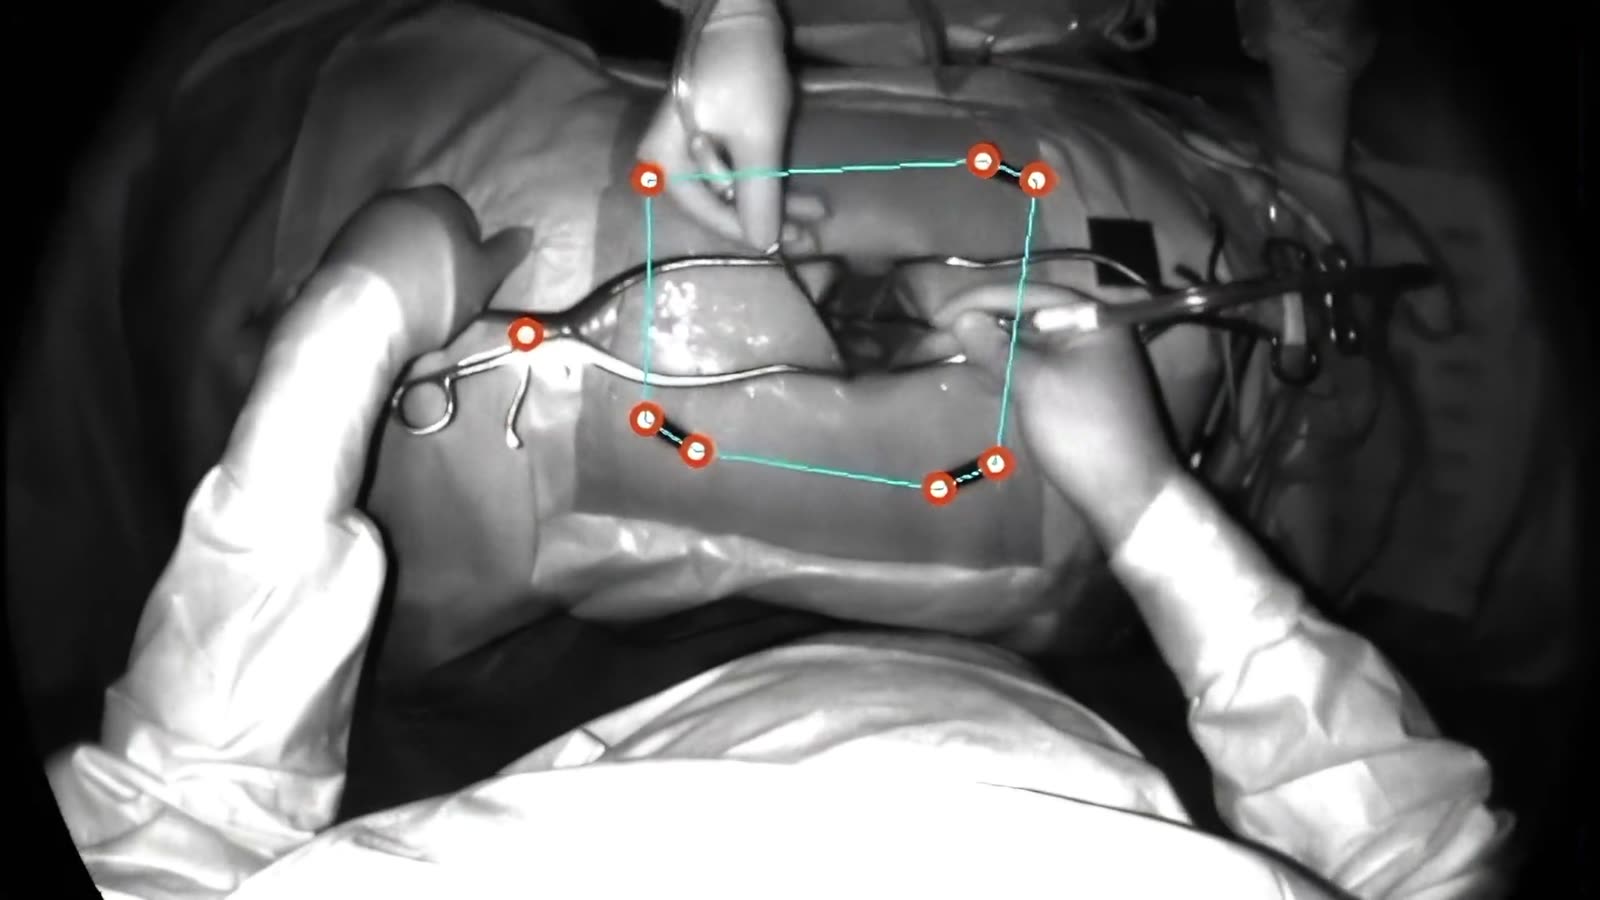
ツールと患者を見る光学トラッカー — ライブ接続状態、位置決めレーザー付きのトラッカービュー、ヘッドセットとのハイブリッドトラッキング。
トラッキングによるガイダンスをロボティックポジショニングへ拡張。連携についてはお問い合わせを。
2つの導入方法
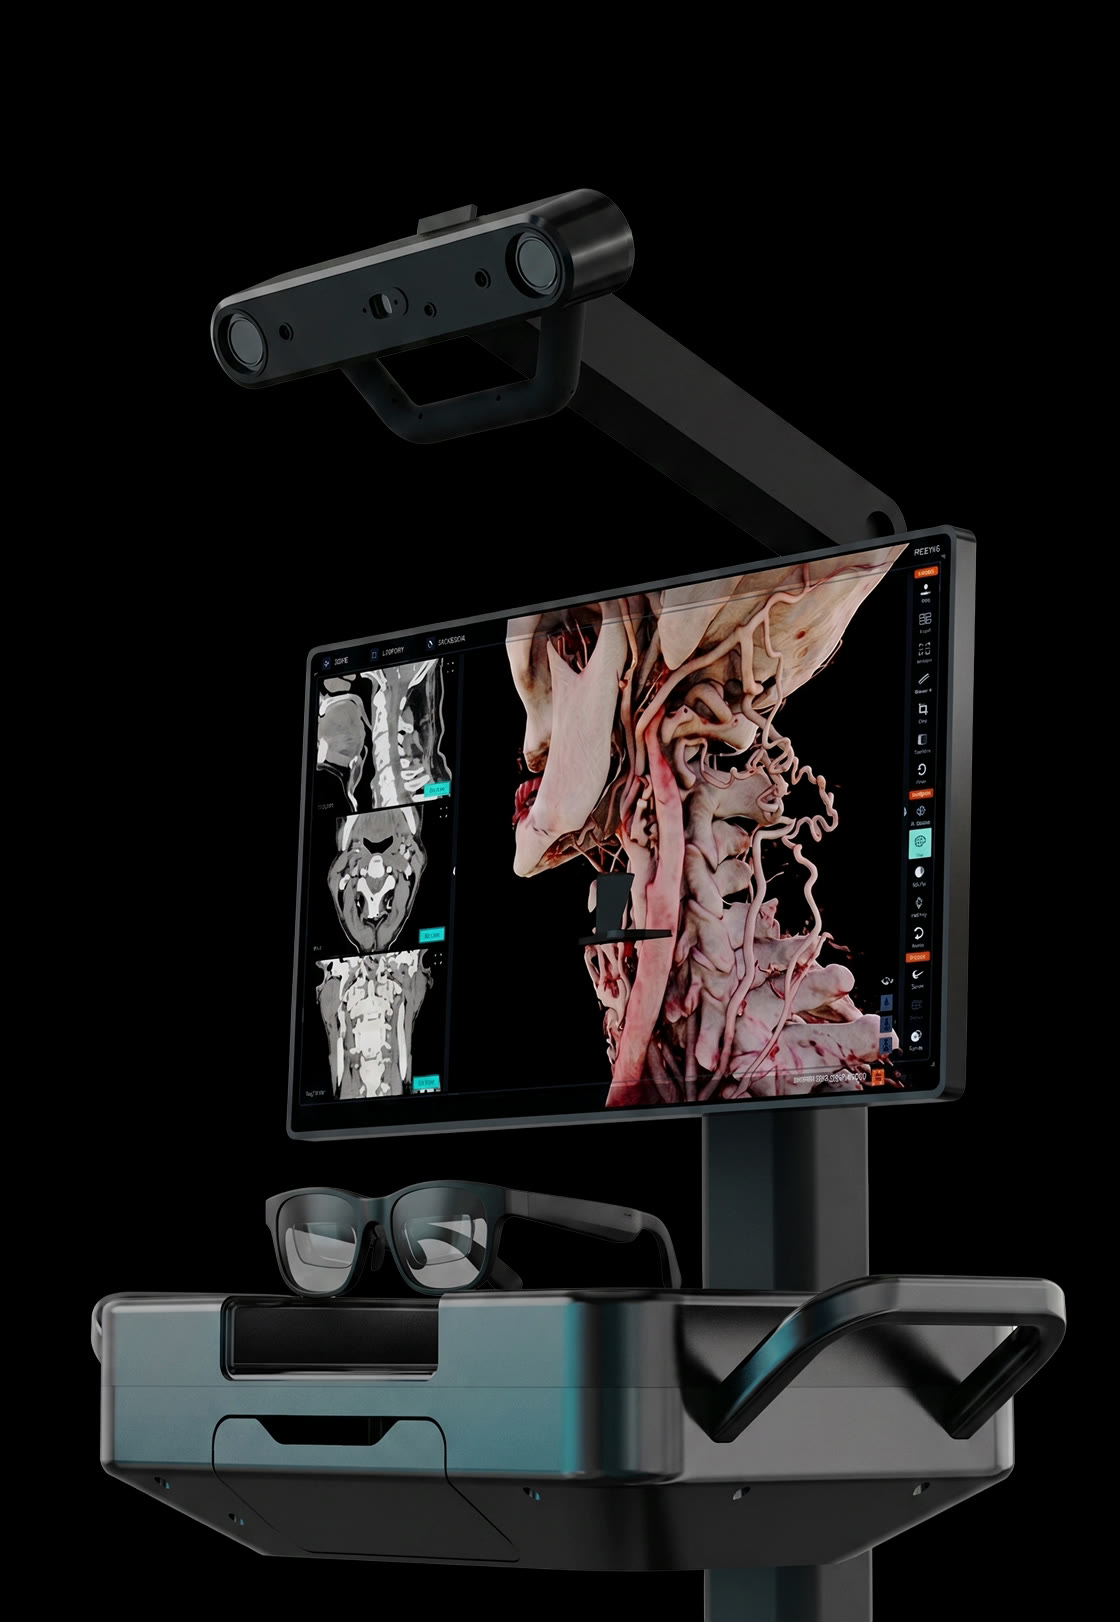
Execute the plan in the operating room with real-time guidance — 1st-party and 3rd-party tools, six ways to register, and conventional and/or spatial execution.
執刀医がすでに使用している器具をトラッキング可能にする——ツールキットに追加し、患者へのリファレンスを固定し、先端をキャリブレーションしてからナビゲートする。
ツール
アダプターは、プローブやタップから EVD 用のカテーテルクリップまで、外科医が普段使用する器具をトラッキング可能にします。また、リファレンスアレイはスキャンを患者に固定し、トラッキングが失われた瞬間に警告を発します。再使用型・消耗型を問わず、すべてが単一のツールキットライブラリから提供されます。
執刀医がすでに使用している器具をトラッキング可能にする——ツールキットに追加し、患者へのリファレンスを固定し、先端をキャリブレーションしてからナビゲートする。
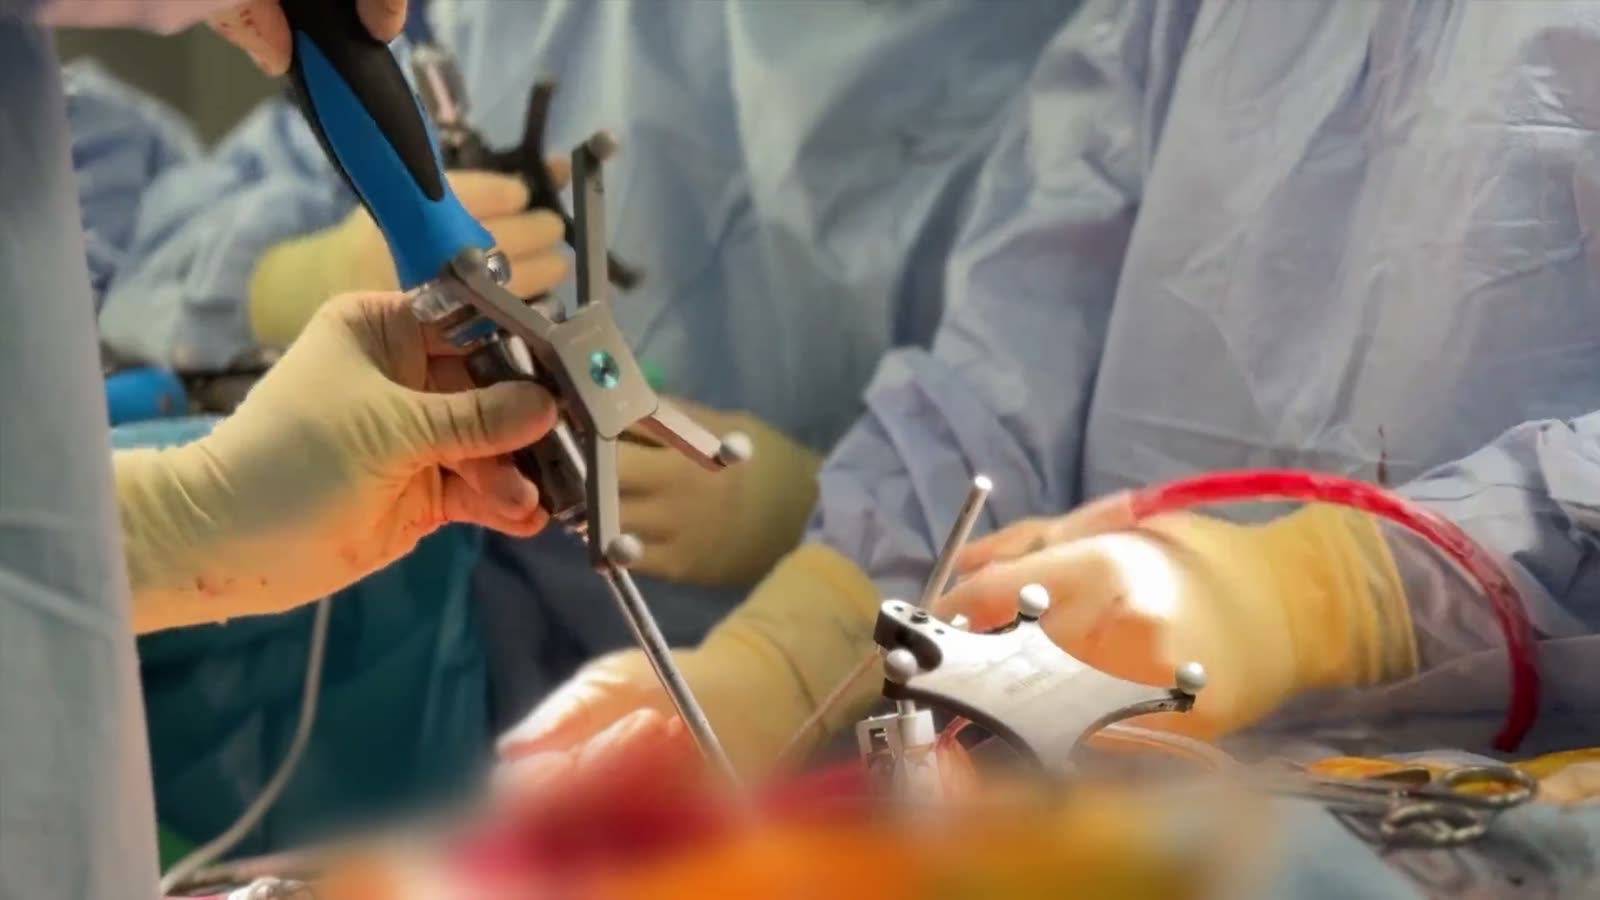
アダプターは、プローブやタップから EVD 用のカテーテルクリップまで、外科医が普段使用する器具をトラッキング可能にします。また、リファレンスアレイはスキャンを患者に固定し、トラッキングが失われた瞬間に警告を発します。再使用型・消耗型を問わず、すべてが単一のツールキットライブラリから提供されます。
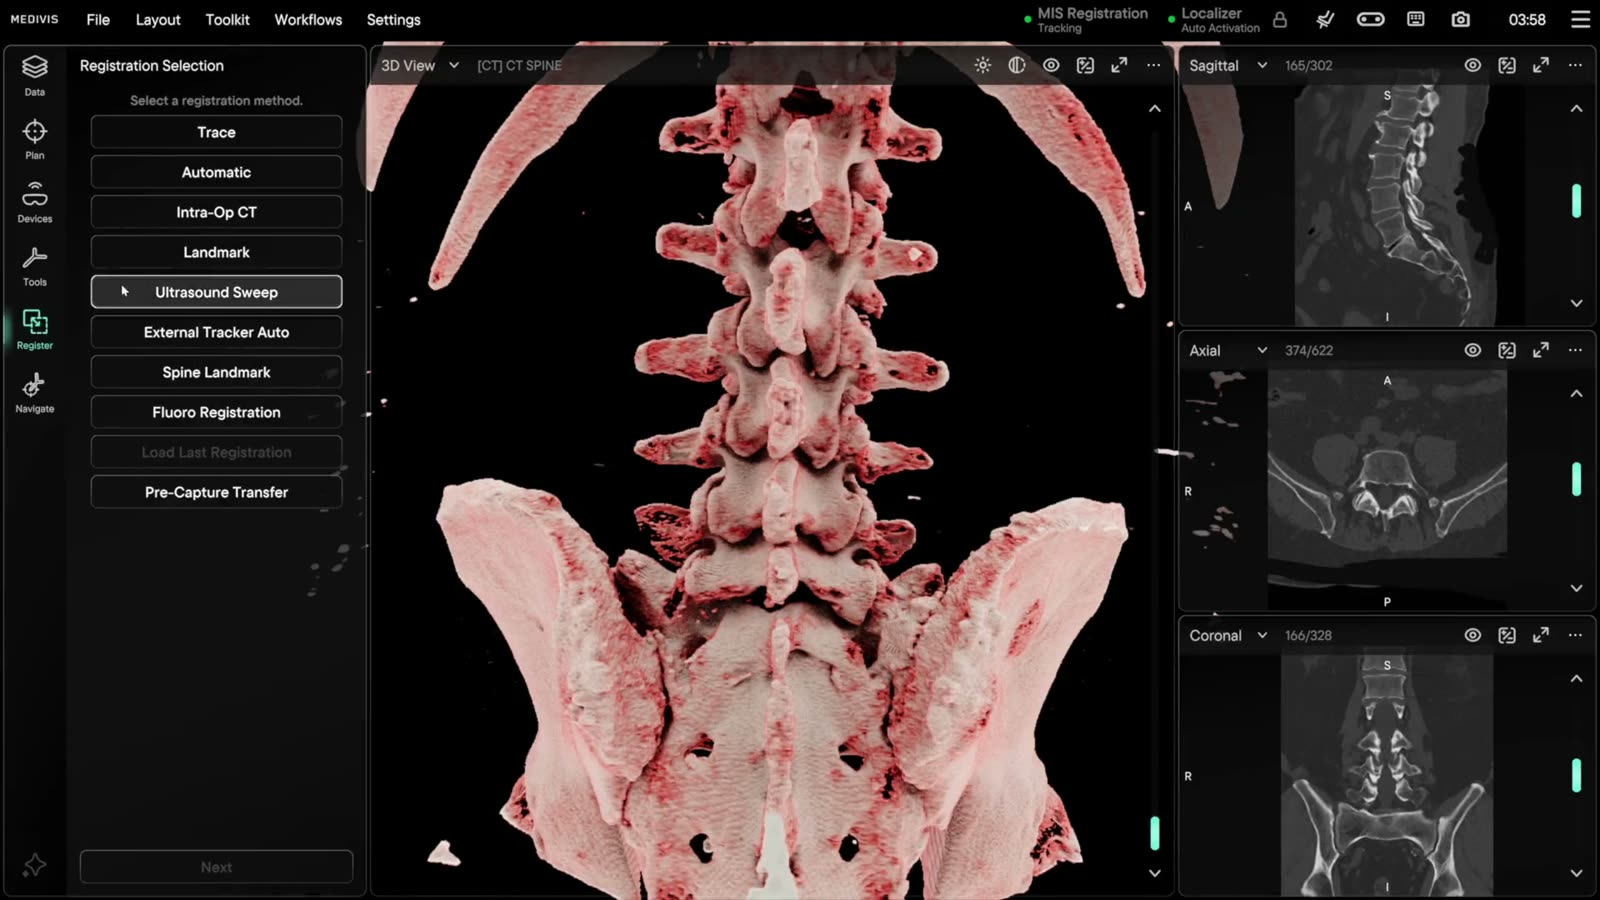
スキャンが手術台上の患者と一致した瞬間 — その方法は6通り、ルールは1つ:ガイドする前に検証すること。
レジストレーション
表面をペイント:額と鼻梁をトレースし、アイソサーフェスと照合してから位置合わせを行う。
スキャンが手術台上の患者と一致した瞬間 — その方法は6通り、ルールは1つ:ガイドする前に検証すること。
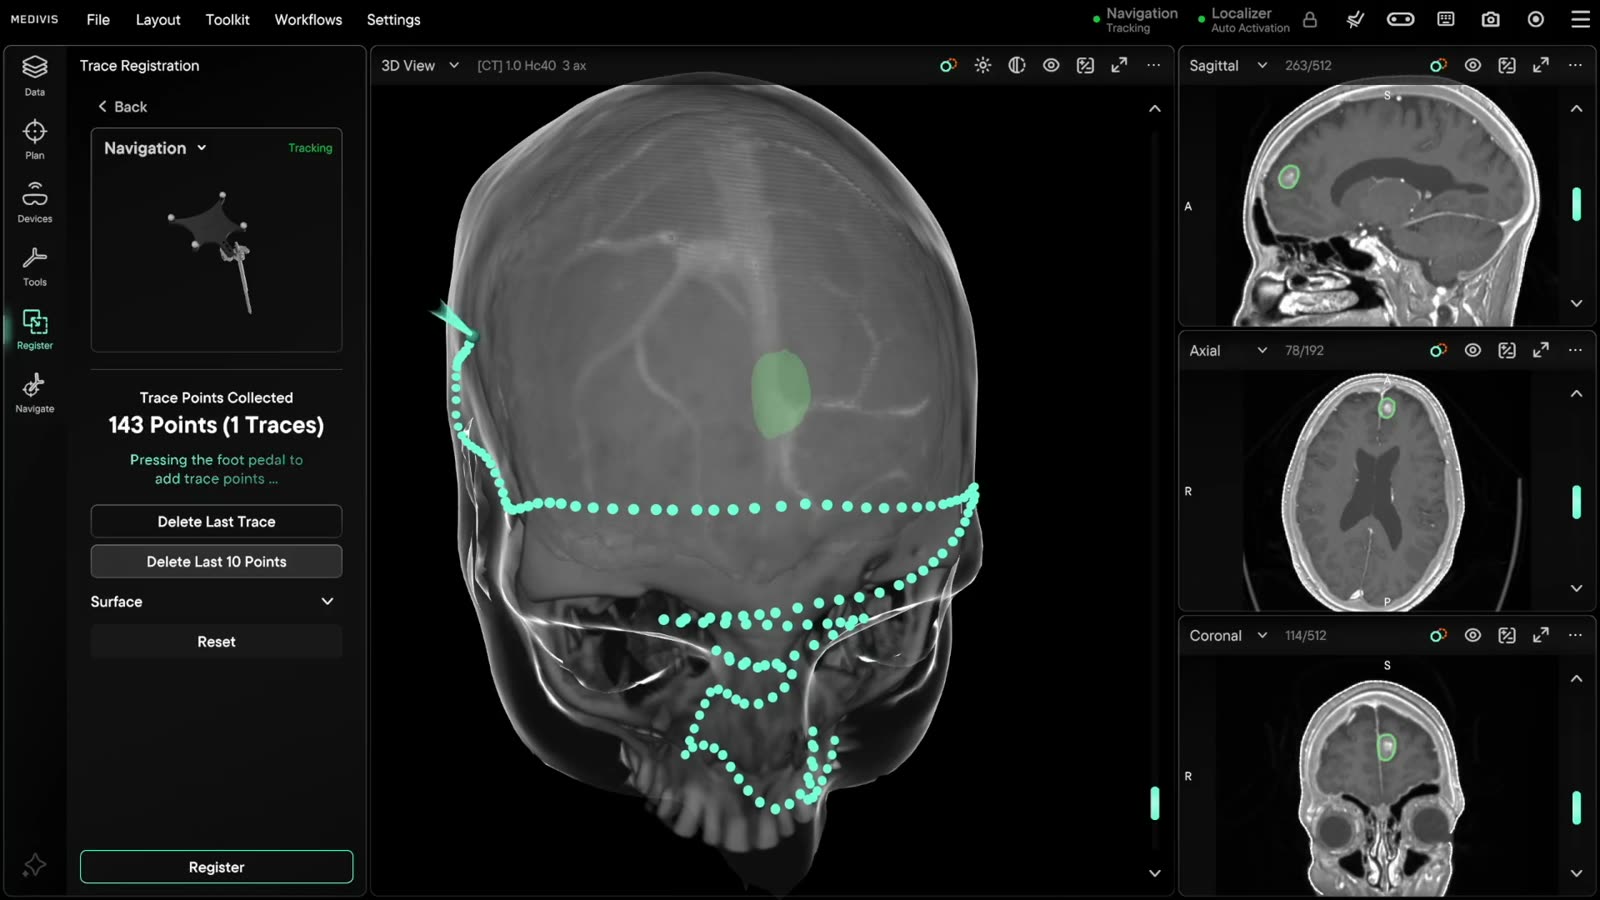
表面をペイント:額と鼻梁をトレースし、アイソサーフェスと照合してから位置合わせを行う。
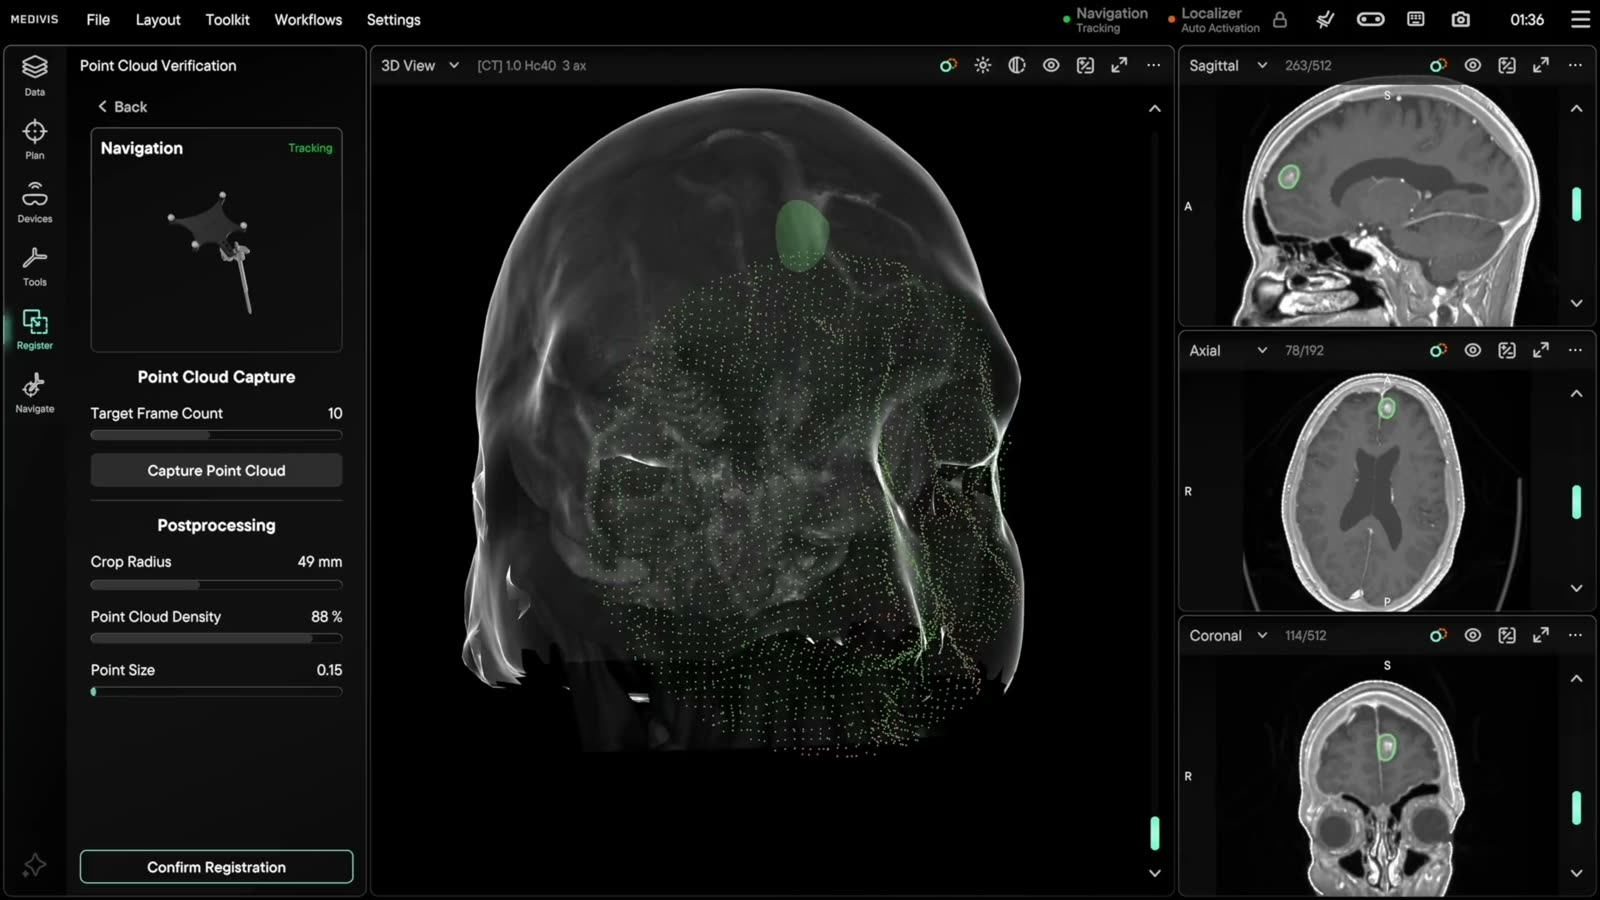
顔面を点群として撮影し、スキャンと照合して検証します — 自動で数秒、フィデューシャルマーカーを探す必要はなく、脳室ドレナージ術における主要な方法です。
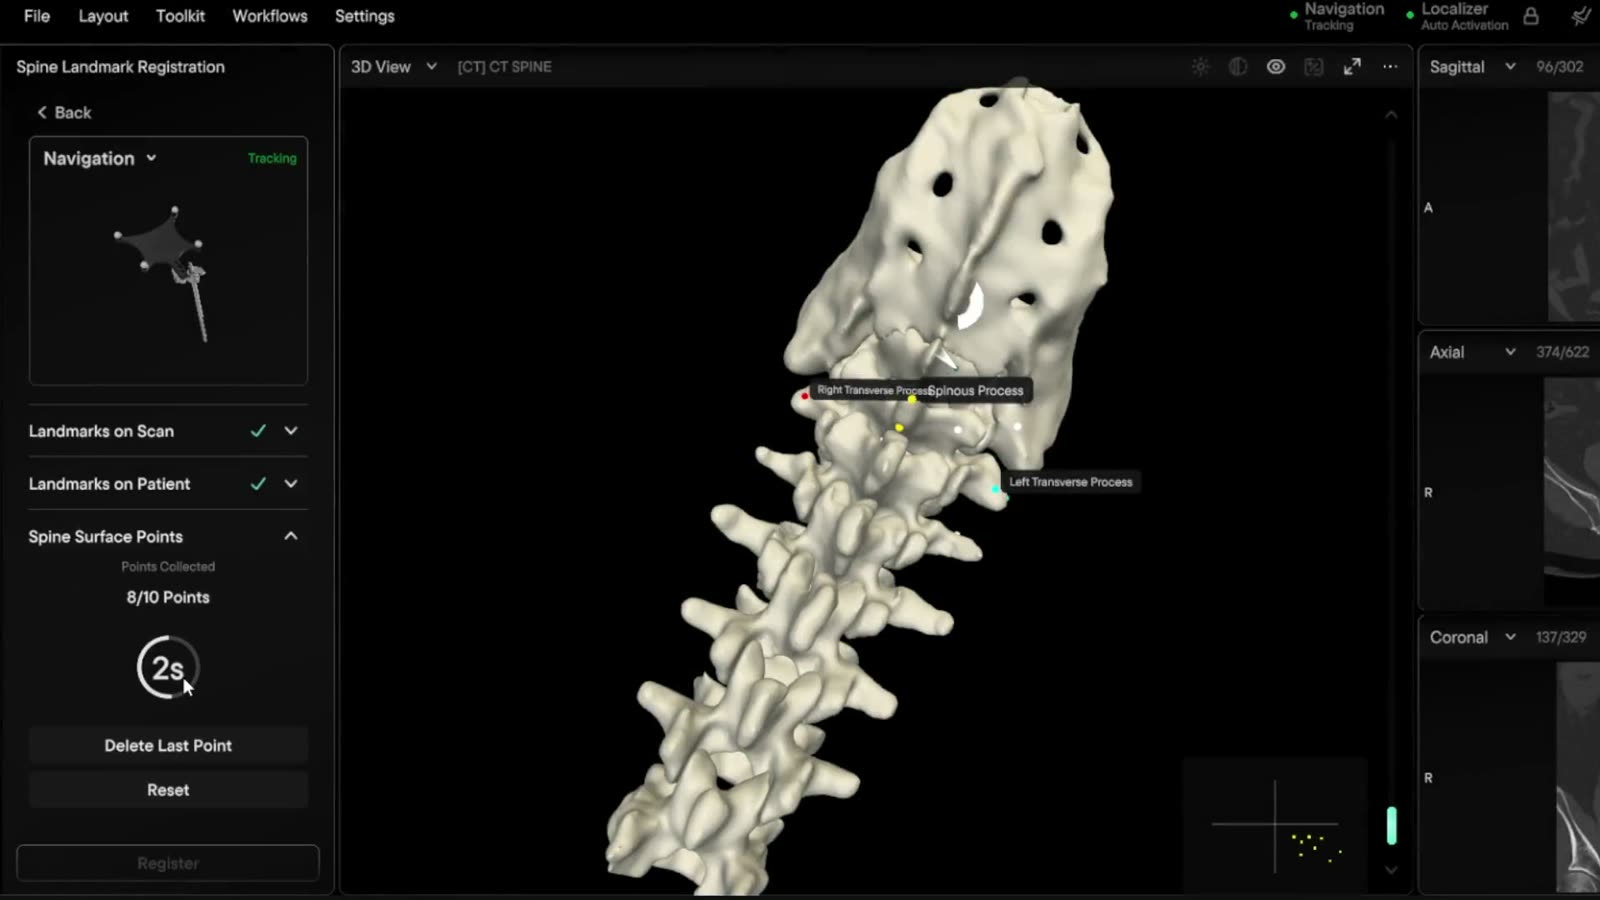
4〜8箇所の仮想ランドマークを設定し、同じ点を患者上でタッチ — 誤差はスナップされる前に計算される。
スキャン自体からの位置合わせ — フィデューシャルを自動検出し、トラッキングアレイに位置合わせする。
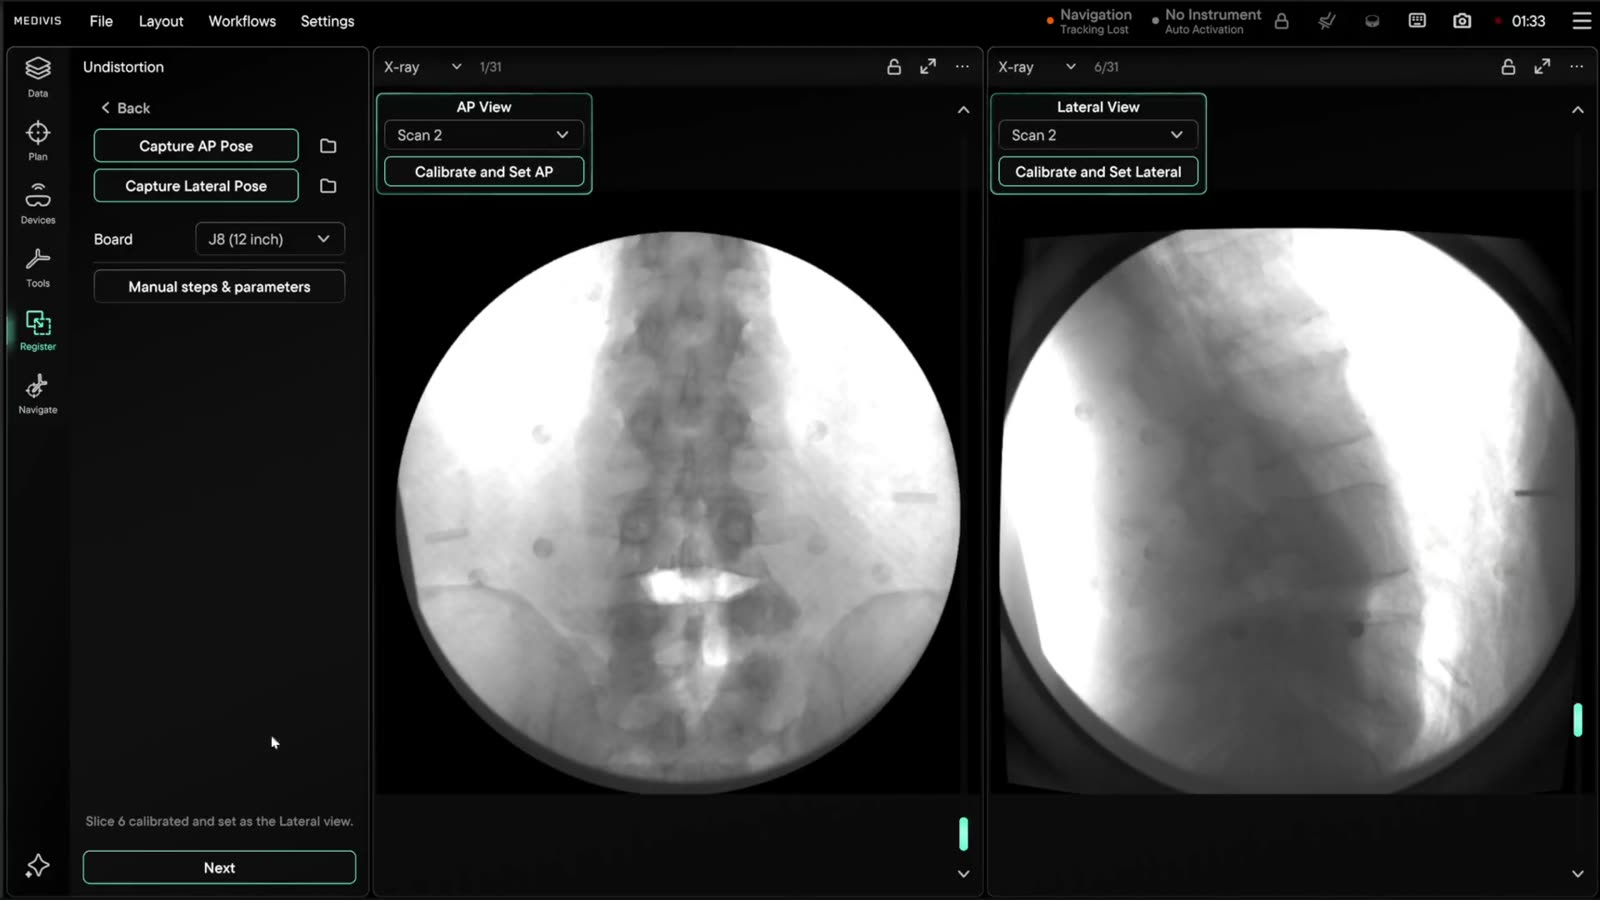
透視画像をボリュームに位置合わせ。プログラムについてはお問い合わせを。
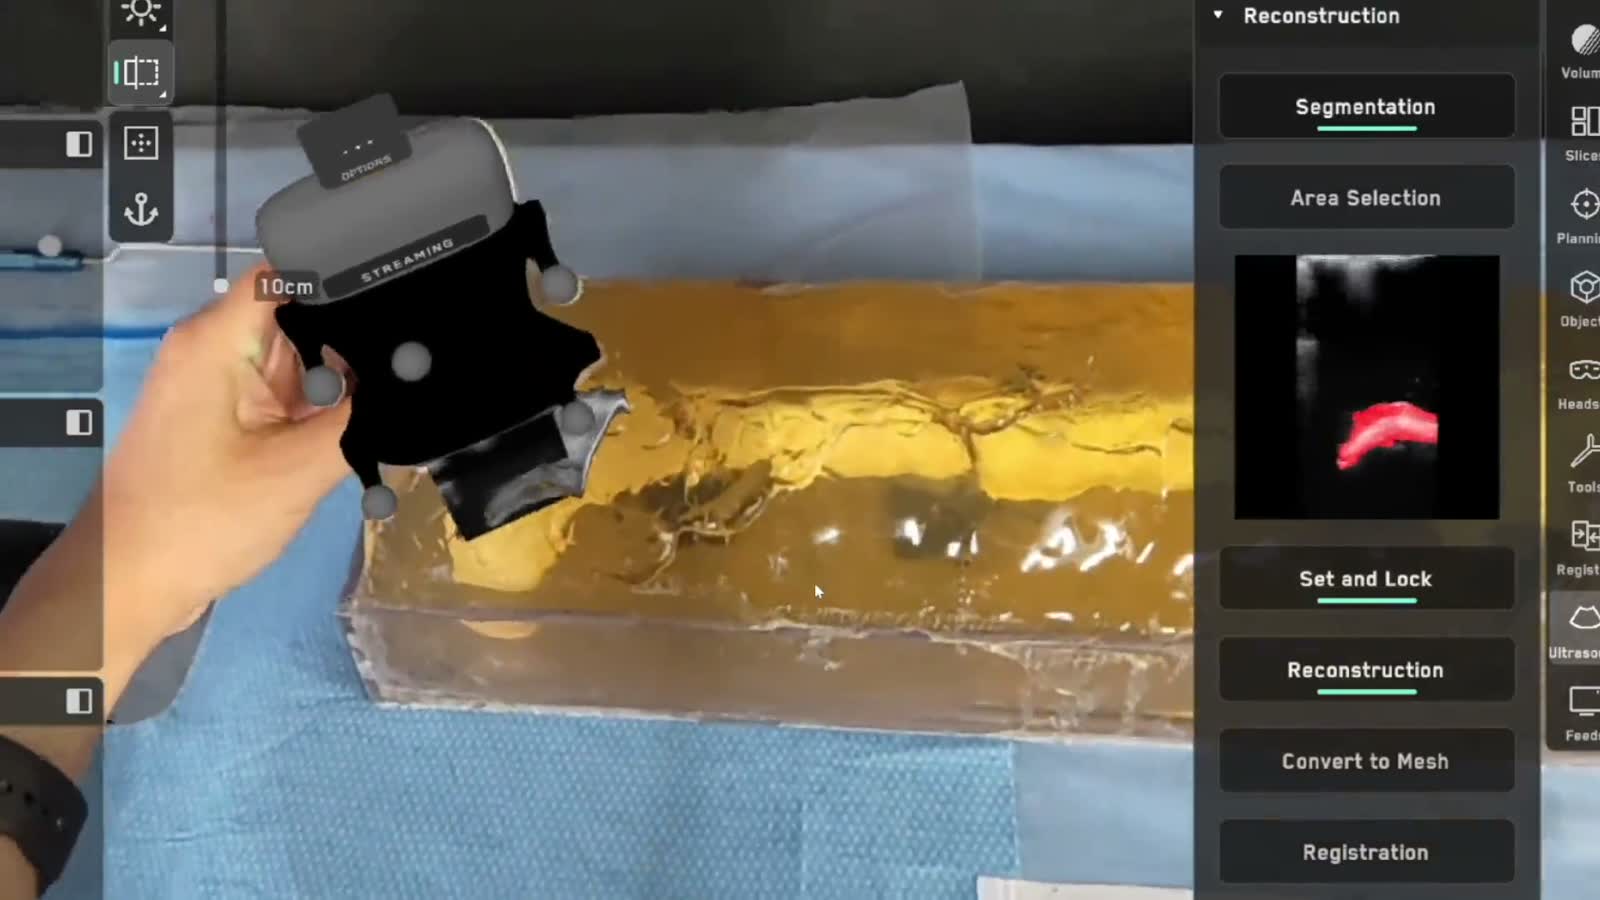
トラッキングプローブを解剖学的構造上でゆっくりスイープすることで、MRIとCTをライブ超音波に位置合わせする。
術野上のプランを、術者が見ている場所に重ねる — 頭蓋と脊椎はクリア済み、体幹は研究段階。
Navigate
FDA clearedカテーテルがナビゲートされた軌道に沿って進む — EVD、シャント、開頭術 — 顔面キャプチャにより数秒で位置合わせ、手術室、ICU、ベッドサイドいずれでも対応。
術野上のプランを、術者が見ている場所に重ねる — 頭蓋と脊椎はクリア済み、体幹は研究段階。
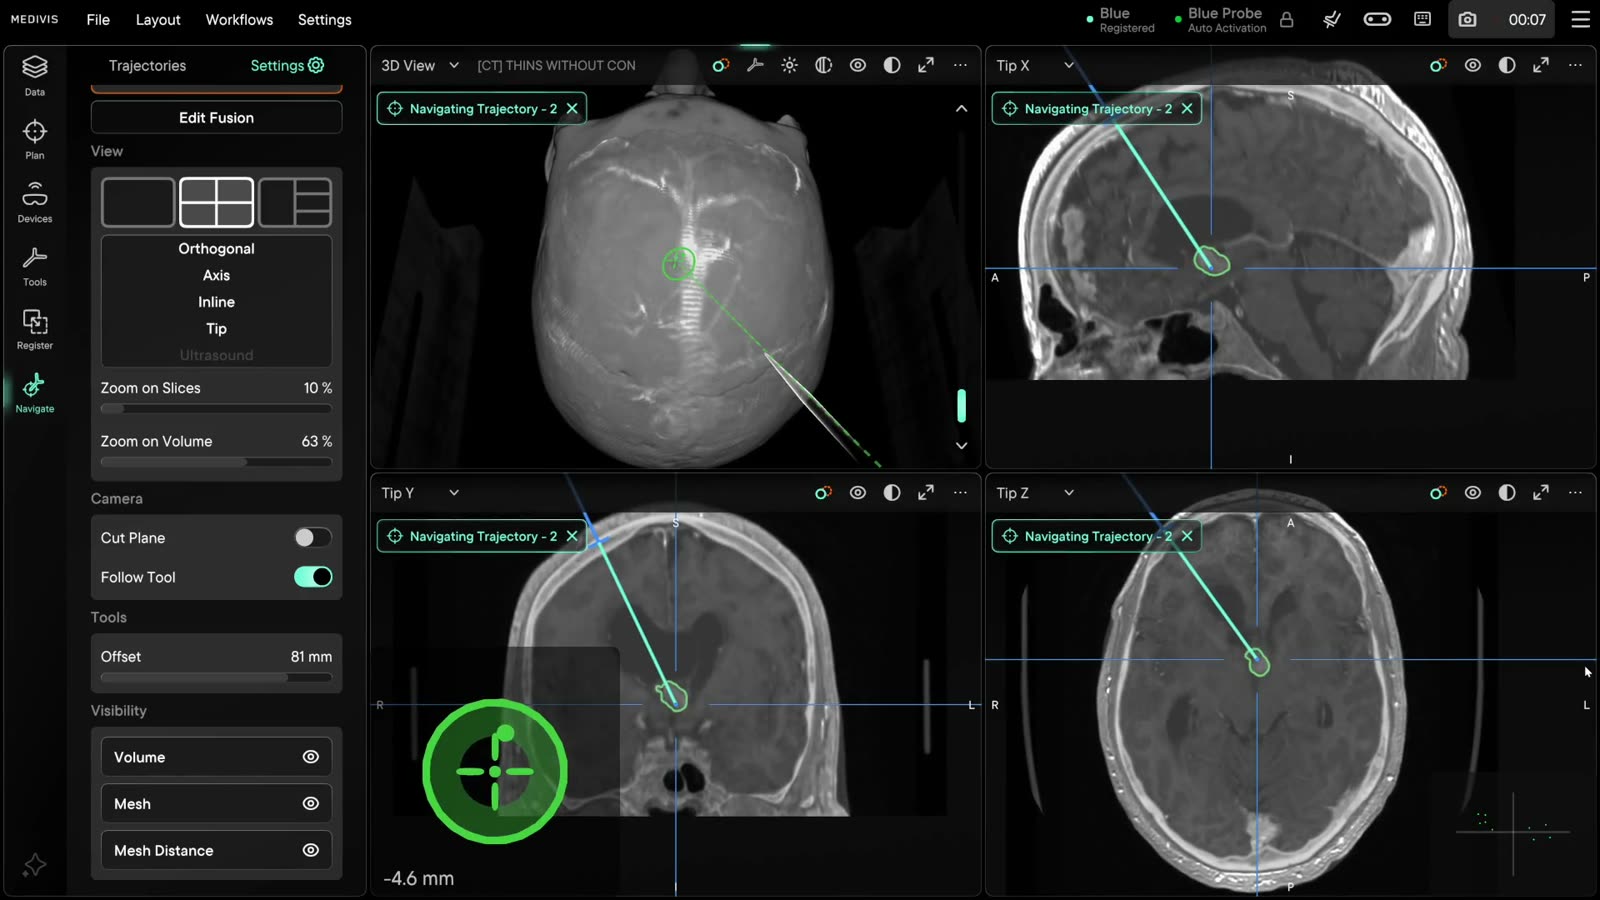
FDA clearedカテーテルがナビゲートされた軌道に沿って進む — EVD、シャント、開頭術 — 顔面キャプチャにより数秒で位置合わせ、手術室、ICU、ベッドサイドいずれでも対応。
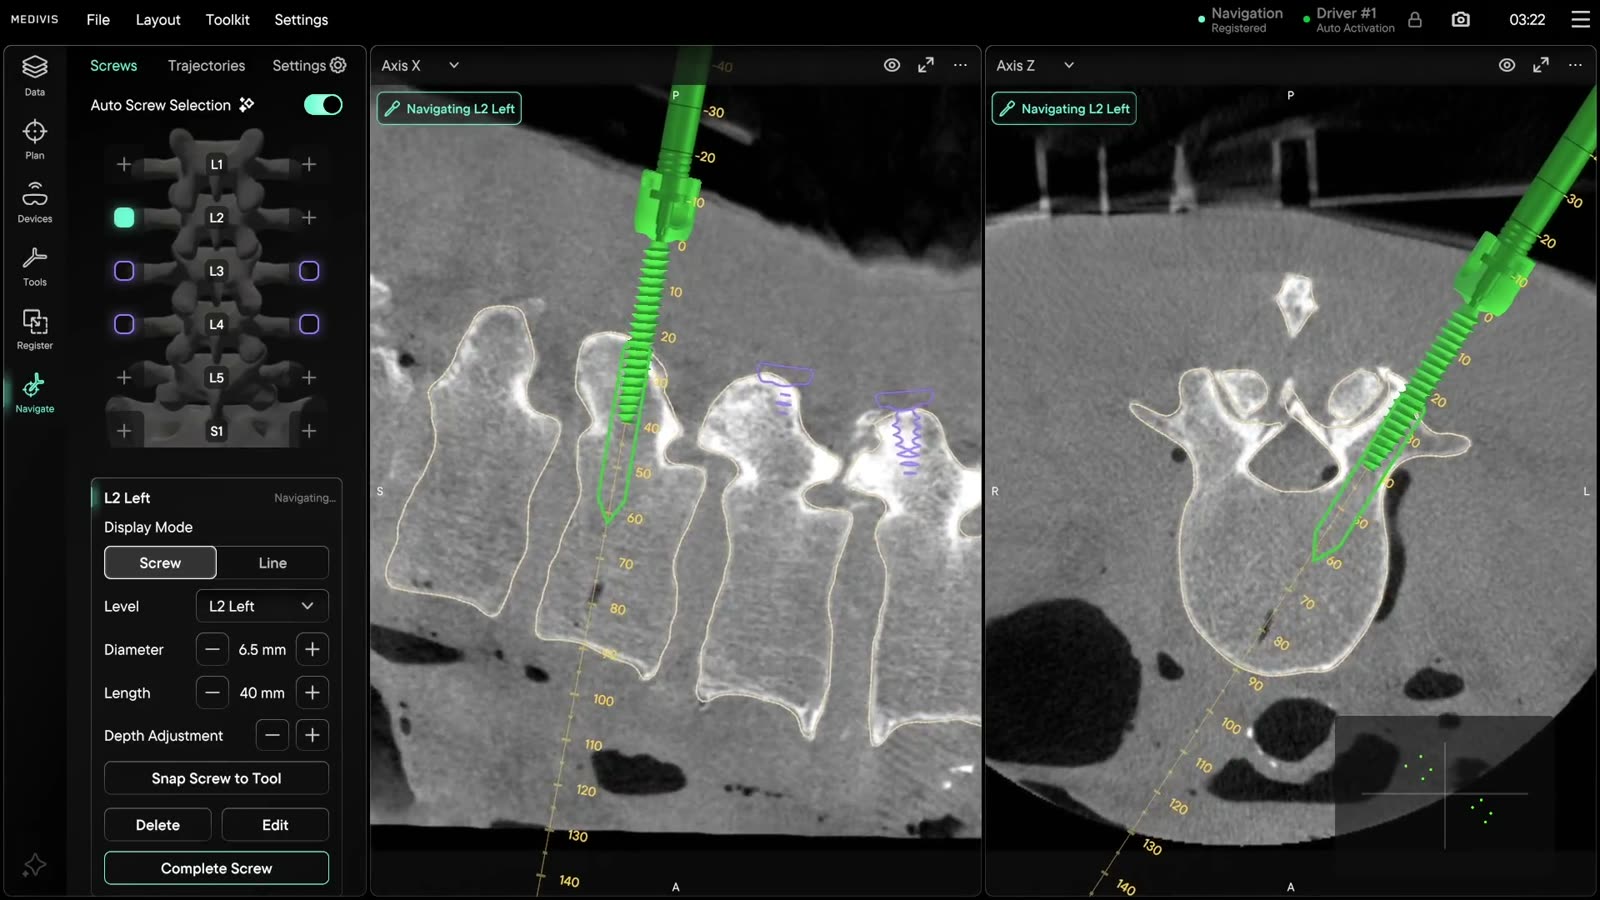
胸腰椎に対し、開放術式・低侵襲術式ともにFDA cleared。頸椎ナビゲーションはFDA clearance pendingです。
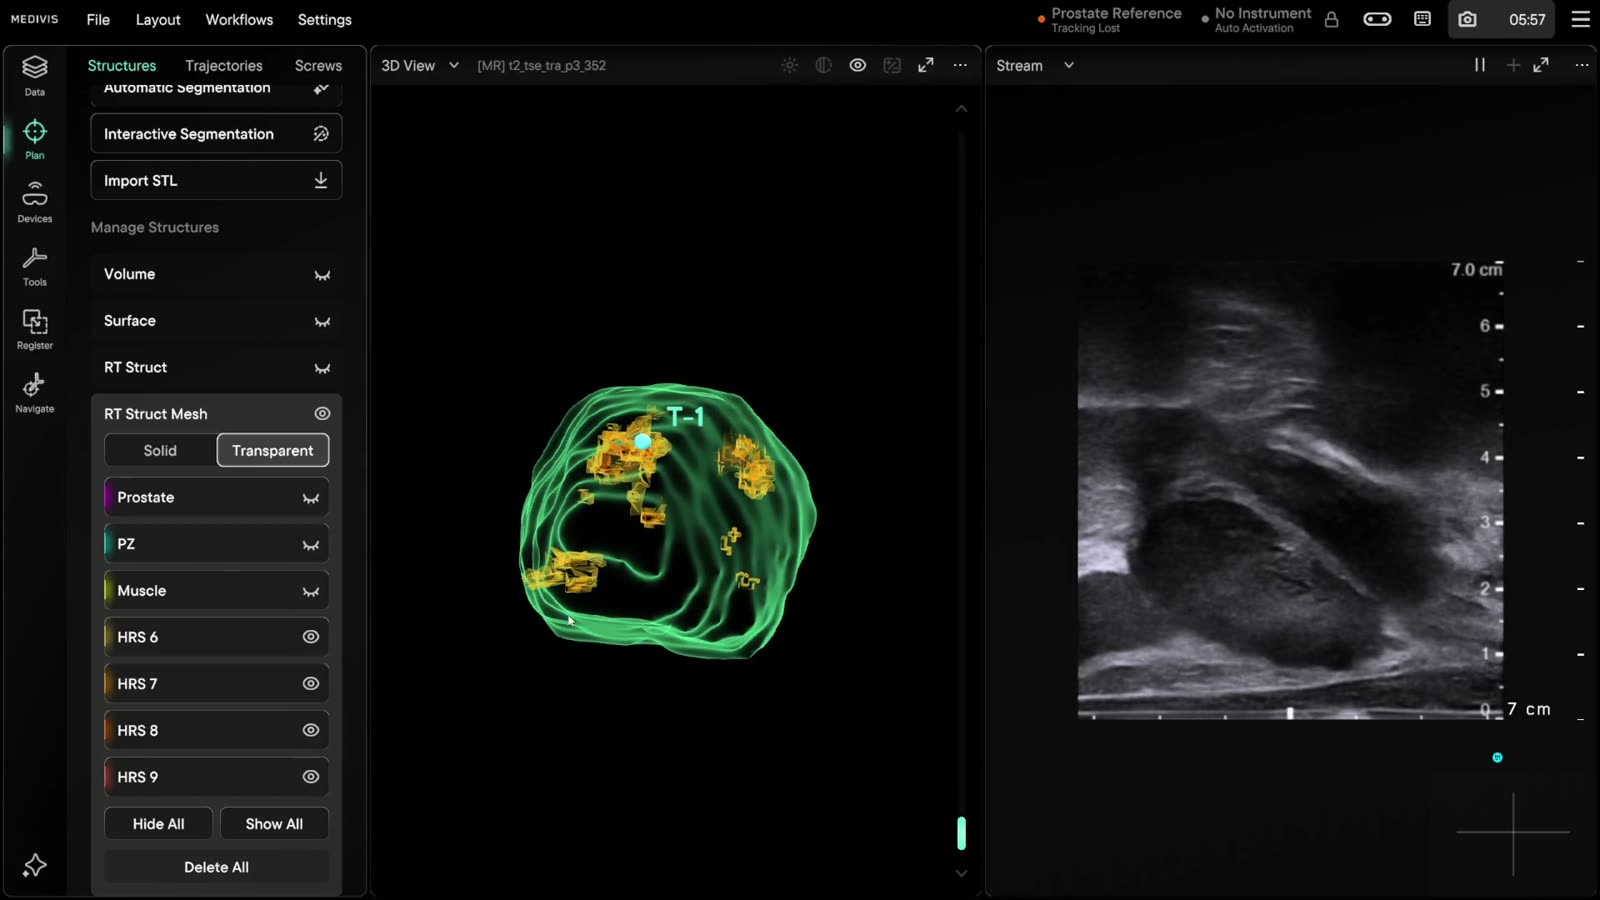
investigational — not FDA cleared。リアルタイム超音波を患者上に重畝表示、MRI/超音波フュージョンを併用 — 泌尿器科における前立腺生検が、研究中の主要な適応である。
私たちの研究が向かう先 — 実質的にはハーネスであるエージェントと、すでにすべての位置を把握しているシステムに加わるロボットたち。
Frontier: co-development programs, not cleared products.
Frontier
Maiaは最先端のビジョン言語モデル(クラウドまたはローカル)のための文脈ハーネスである:適切な画像、アルゴリズム、ライブの症例状態をどのモデルの前にも提示し、要求に応じて検証済みのツール — 読み込み、セグメント、プラン、位置合わせ — を呼び出す。新モデルは公開されたその週に統合される。
私たちの研究が向かう先 — 実質的にはハーネスであるエージェントと、すでにすべての位置を把握しているシステムに加わるロボットたち。
Frontier: co-development programs, not cleared products.
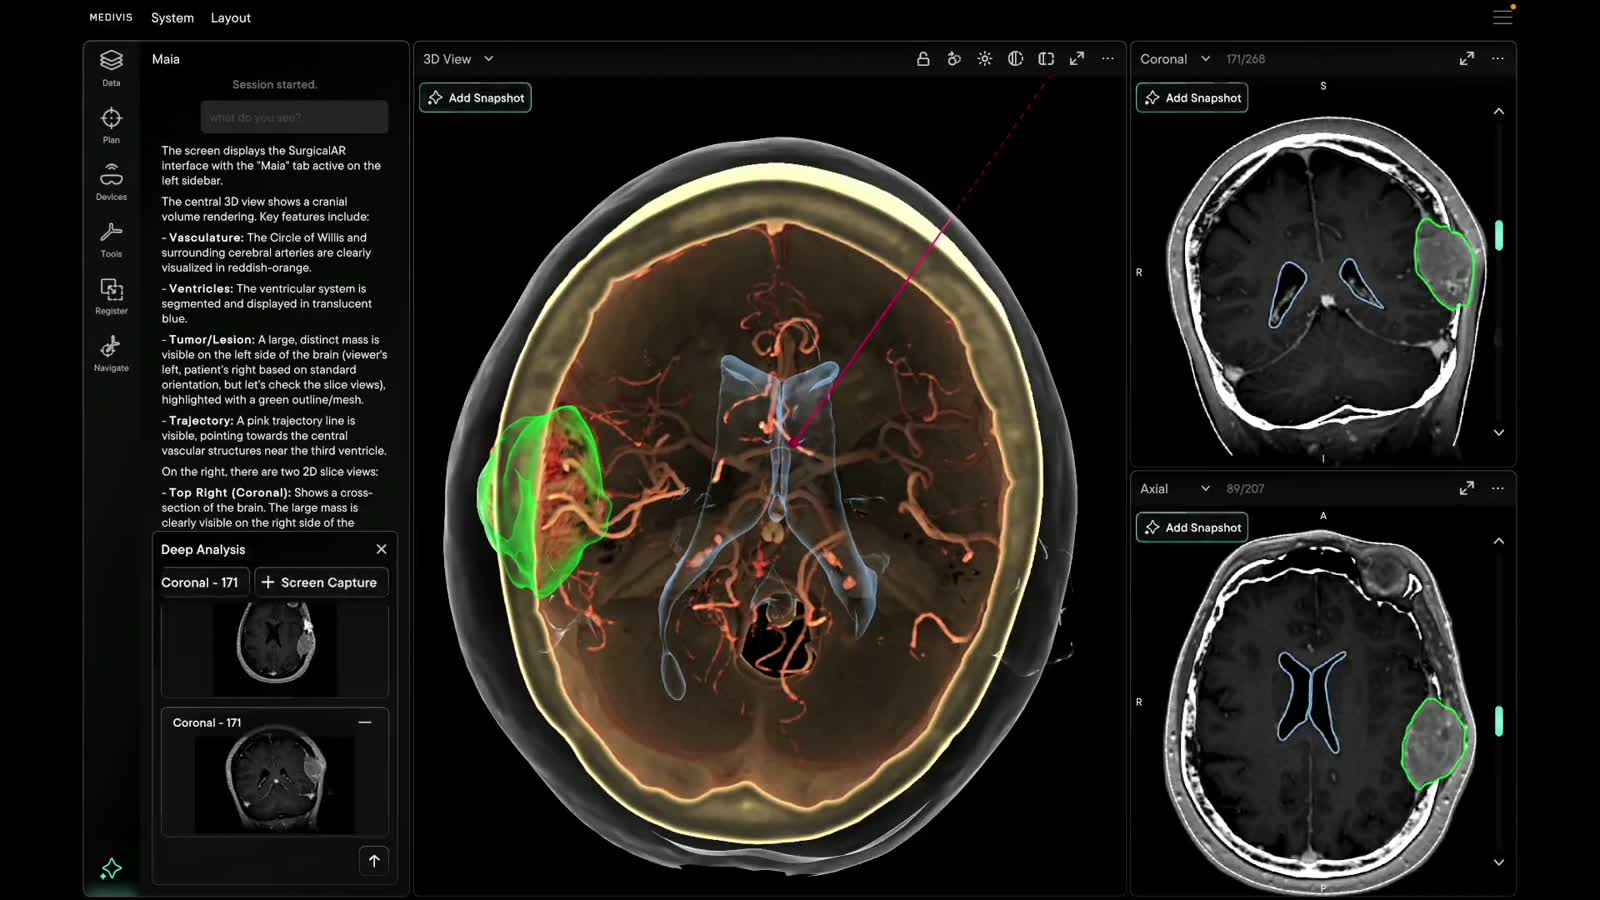
Maiaは最先端のビジョン言語モデル(クラウドまたはローカル)のための文脈ハーネスである:適切な画像、アルゴリズム、ライブの症例状態をどのモデルの前にも提示し、要求に応じて検証済みのツール — 読み込み、セグメント、プラン、位置合わせ — を呼び出す。新モデルは公開されたその週に統合される。
この分野では、自動運転車のレベル分けを意図的に参考にした0から5の自律性スケールで手術ロボットを説明します。これは、ロボットと執刀医のどちらがどれだけ意思決定を行うかについて、規制当局が用いる共通言語です。現在、FDA cleared の手術ロボットの多くはレベル1にとどまっています。一部の cleared システムは、執刀医が承認した計画に沿って骨を加工するなど、単一の計画済みタスクについてレベル2に到達しています。それが、この分野が到達している基準です。それより上こそ、取り組むべき仕事がある領域です。要点はこうです。0は、ロボットが人形であること。1は、あなたの手を補助すること。2は、あなたが承認した一つのタスクを行うこと。3は、監督下で一連の手順を行うこと。4は、ロボットが判断し、あなたはそれを見守ること。5は、ロボットが単独で執刀すること。研究用途限定です。

医師とエンジニアによってニューヨークで設立。スキャナーから手術室まで、ループ全体を私たちが構築することで、外科医が患者から目を離す必要がなくなります。
