会话
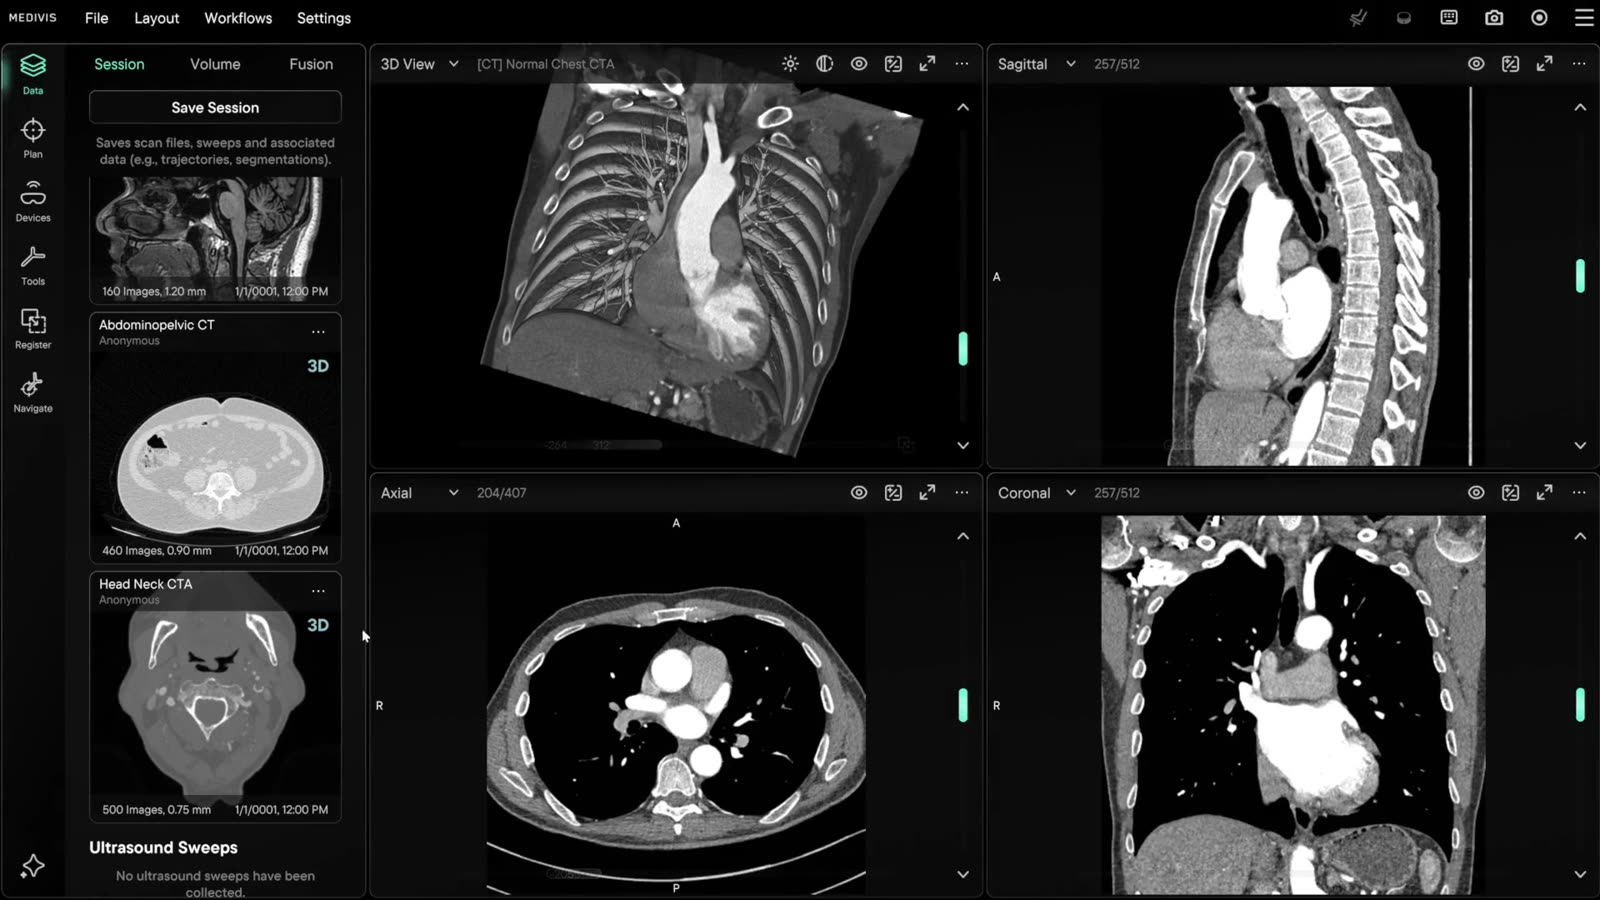
通过姓名或 MRN 从 PACS 加载病例。O-Arm 和 C-Arm 扫描、USB、CD 与影像库都汇入同一会话——一次保存,完整恢复。
Medivis 的智能贯穿外科医生工作流程的每一步。Medivis Studio 将影像转化为方案。Medivis Navigation 将该方案带入手术室,作为实时导航。Frontier 完成闭环,让系统从每一个病例中不断学习。
智能放大镜已至
脊柱导航 →Medivis Studio 是经 FDA 批准、获得 CE 认证的影像平台,覆盖所有术前工作——以下每个案例都始于数据,形成方案,并与手术室内的所有设备实现集成。
构成一个病例的一切——CT、MRI、超声、透视、PET——它所属的会话、其中包含的容积数据,以及不同模态之间的融合。
数据
通过姓名或 MRN 从 PACS 加载病例。O-Arm 和 C-Arm 扫描、USB、CD 与影像库都汇入同一会话——一次保存,完整恢复。
构成一个病例的一切——CT、MRI、超声、透视、PET——它所属的会话、其中包含的容积数据,以及不同模态之间的融合。
通过姓名或 MRN 从 PACS 加载病例。O-Arm 和 C-Arm 扫描、USB、CD 与影像库都汇入同一会话——一次保存,完整恢复。
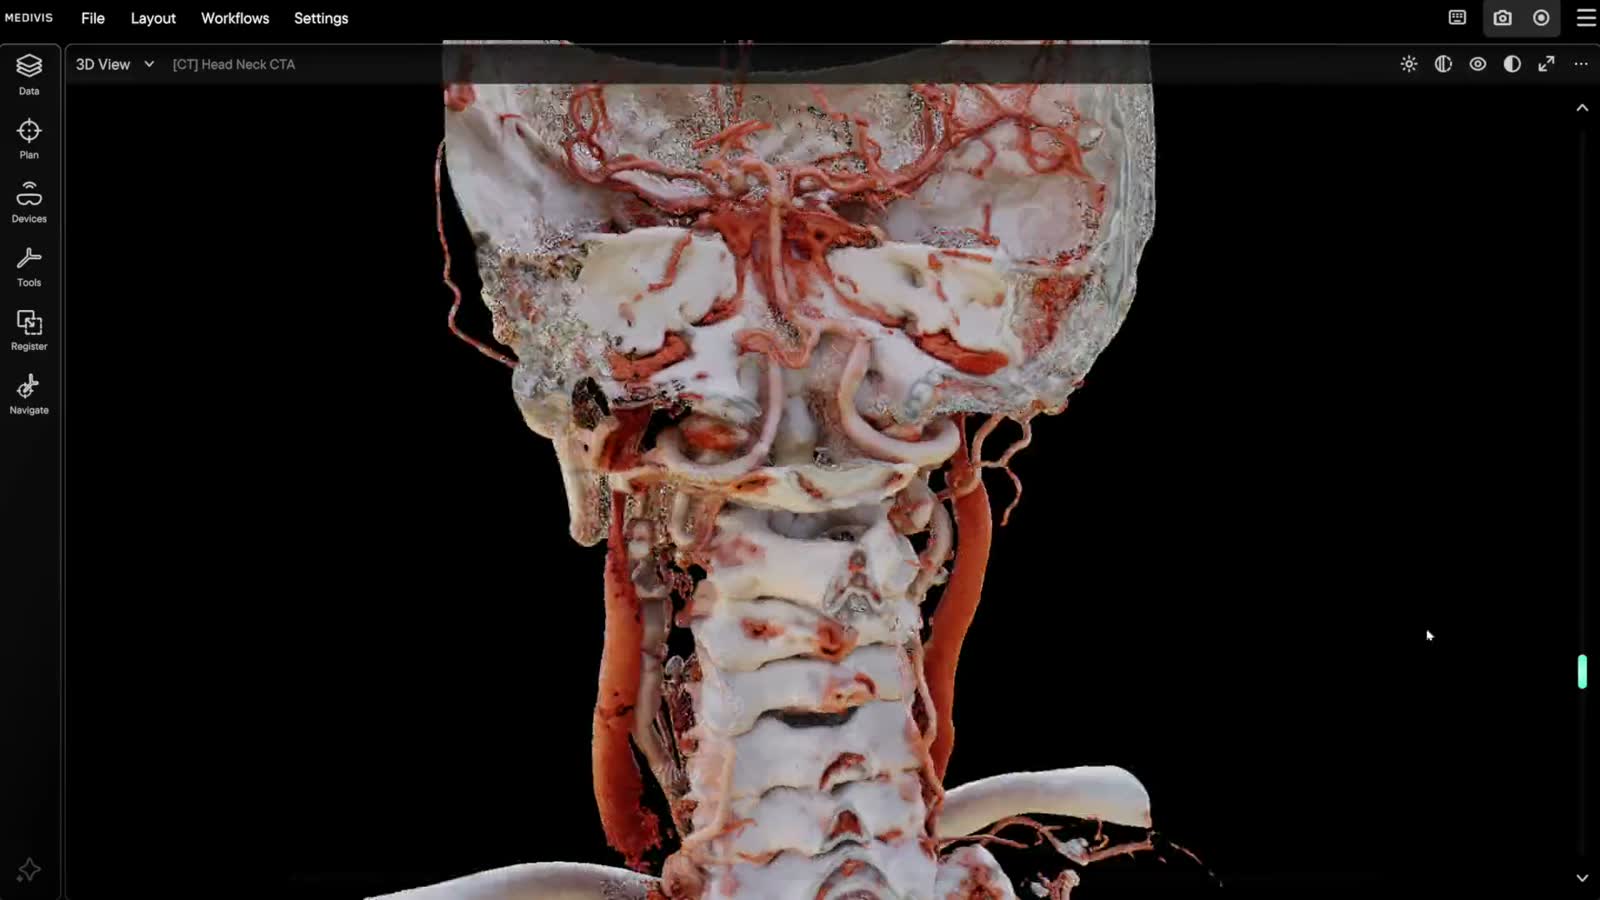
3D 数据集实时裁剪、切割与打光——骨骼、软组织、脑部和肺部预设、导航平面,以及病例需要时的照片级真实渲染。
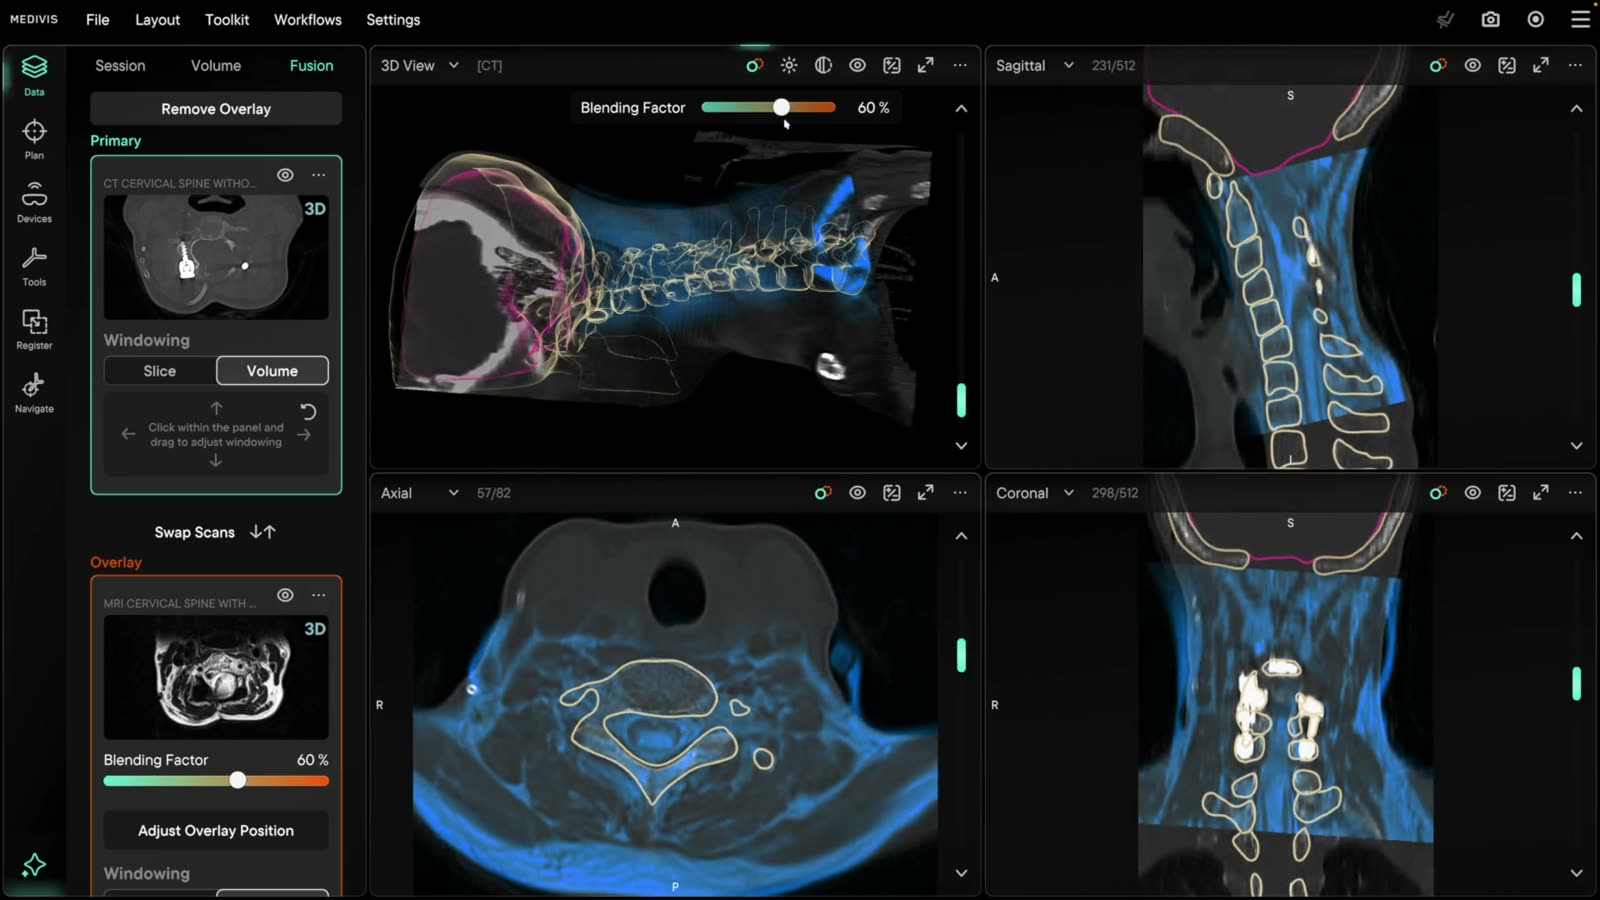
MRI 与 CT 自动配准融合。可切换主图与融合图,调节不透明度与色调,随时取消融合或重新计算。
影像转化为解剖结构,解剖结构再转化为规划——在患者自身的扫描数据上完成分割、标注与模板化。
规划
覆盖脊柱、脑肿瘤和全身 CT 目标的自动分割;几个种子点即可生成 3D 网格,支持 STL 导入导出。
影像转化为解剖结构,解剖结构再转化为规划——在患者自身的扫描数据上完成分割、标注与模板化。
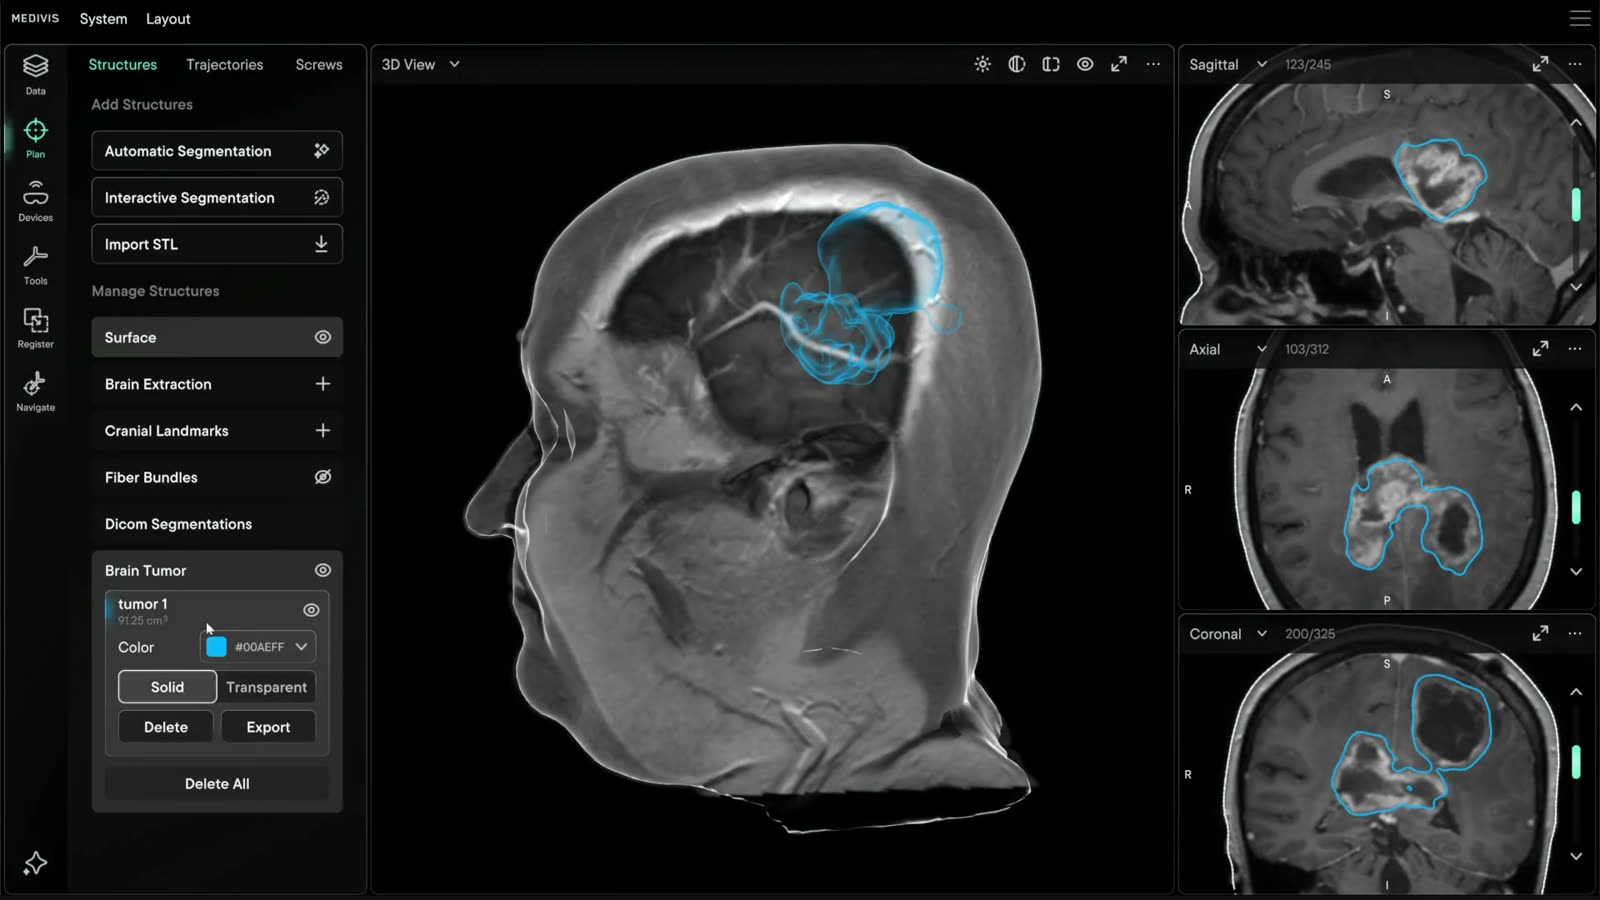
覆盖脊柱、脑肿瘤和全身 CT 目标的自动分割;几个种子点即可生成 3D 网格,支持 STL 导入导出。
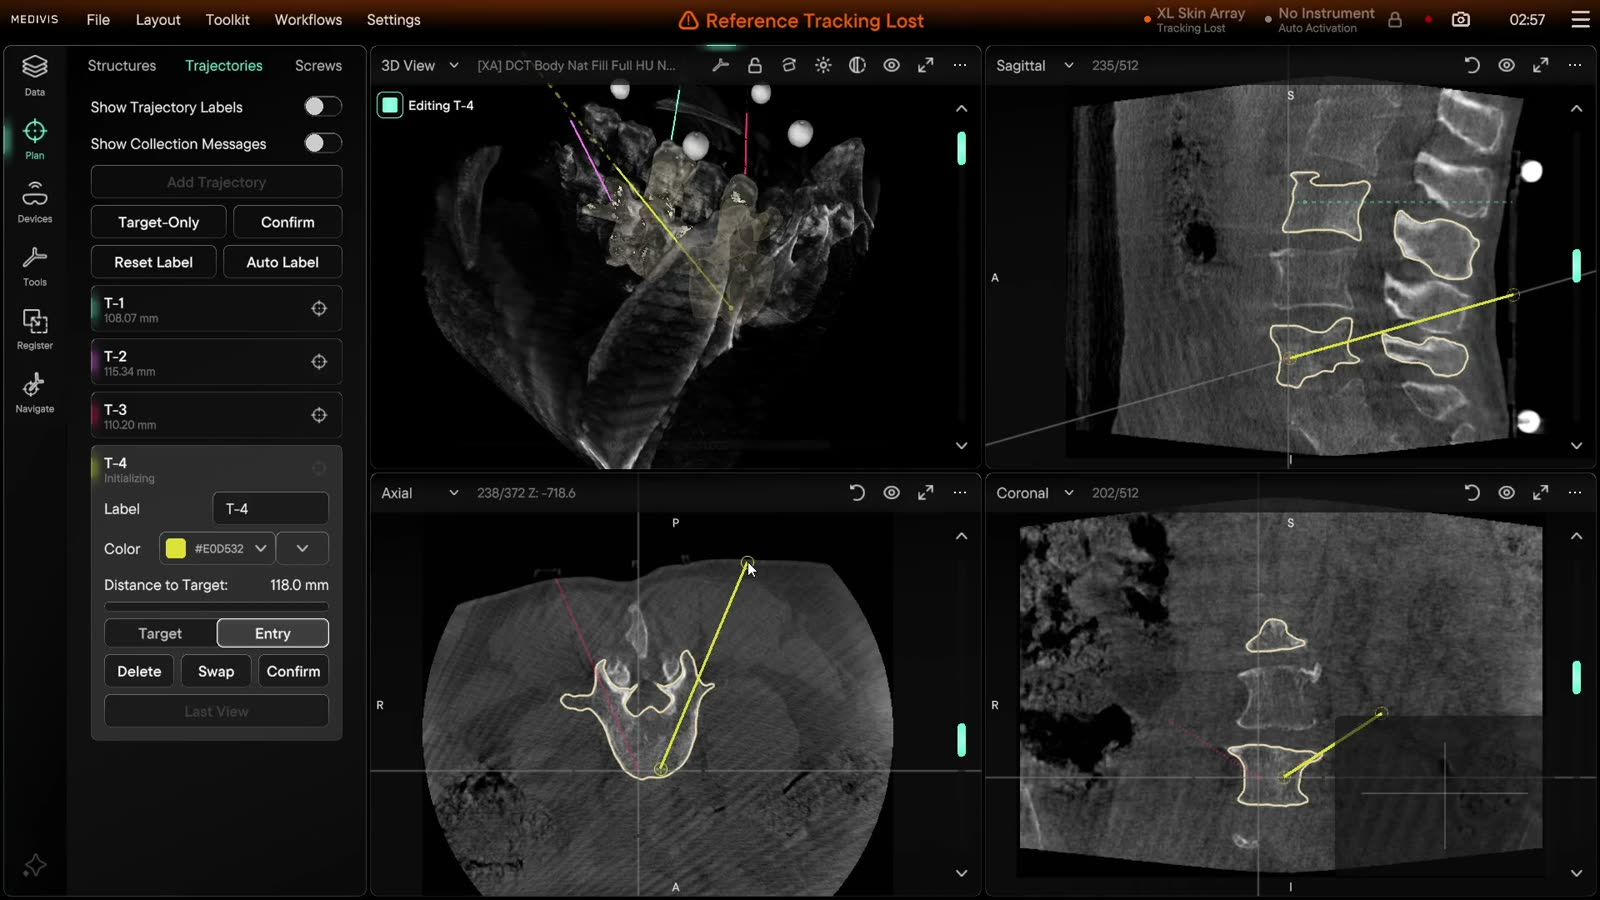
在患者自身扫描影像上放置靶点与入路轨迹——同步模式一步驱动定位器,任意切面均可进行毫米级测量。
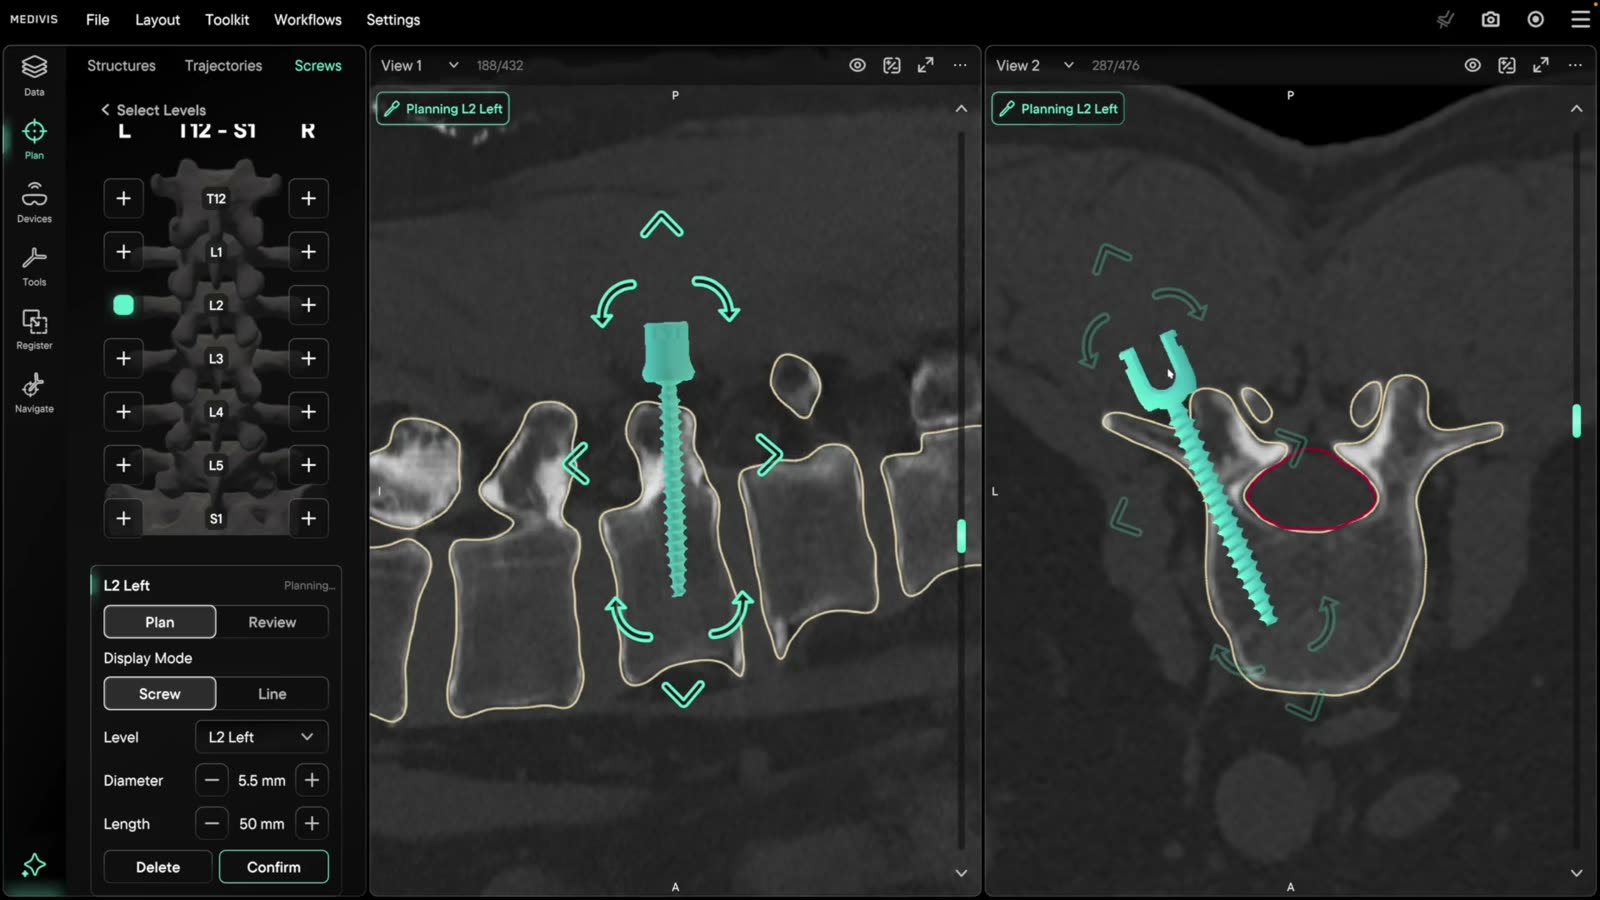
逐节段的椎弓根螺钉规划:在脊柱示意图上选择节段,拖动直径、长度、钉体、钉头与钉尖——并可在术中实时继续编辑。
围绕病例的硬件——传感器、头显、显示屏、视频源与探针——全部连接至同一会话,让整个手术室都能看到规划方案。
设备
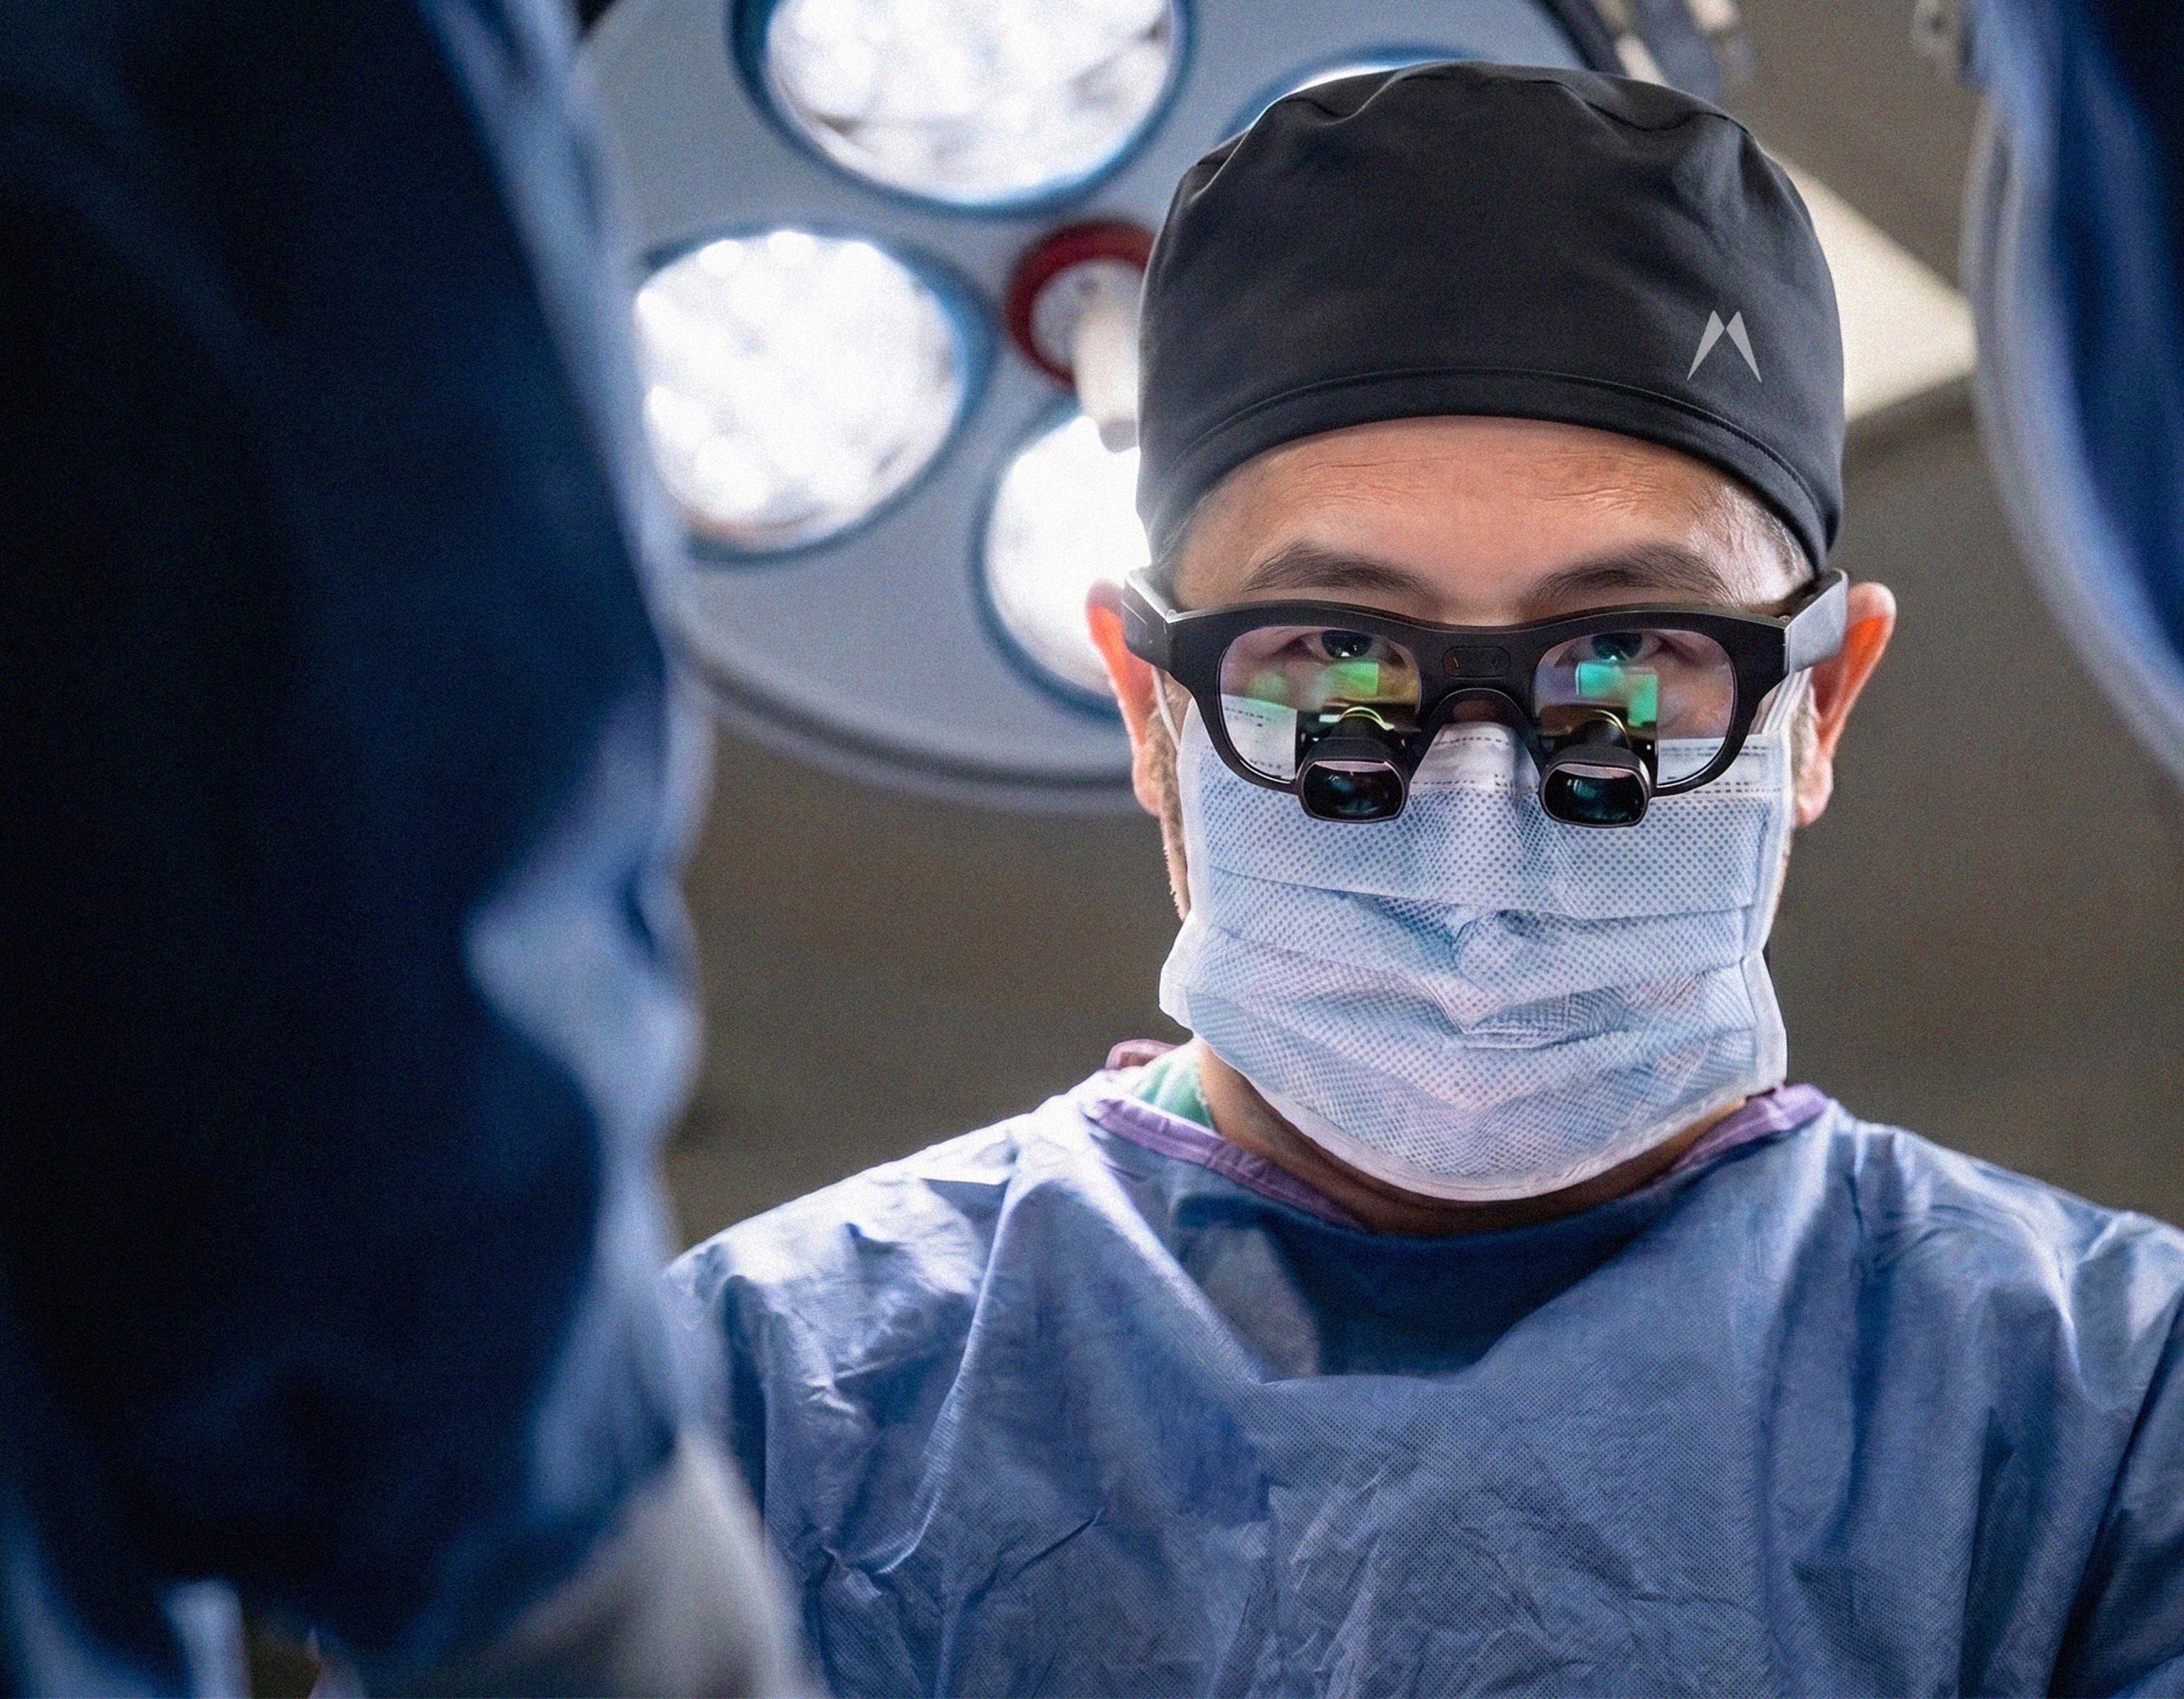
可选配多种头戴式显示设备,包括AR放大镜(可根据术者瞳距/度数定制)及沉浸式头显(如Apple Vision Pro)。
围绕病例的硬件——传感器、头显、显示屏、视频源与探针——全部连接至同一会话,让整个手术室都能看到规划方案。
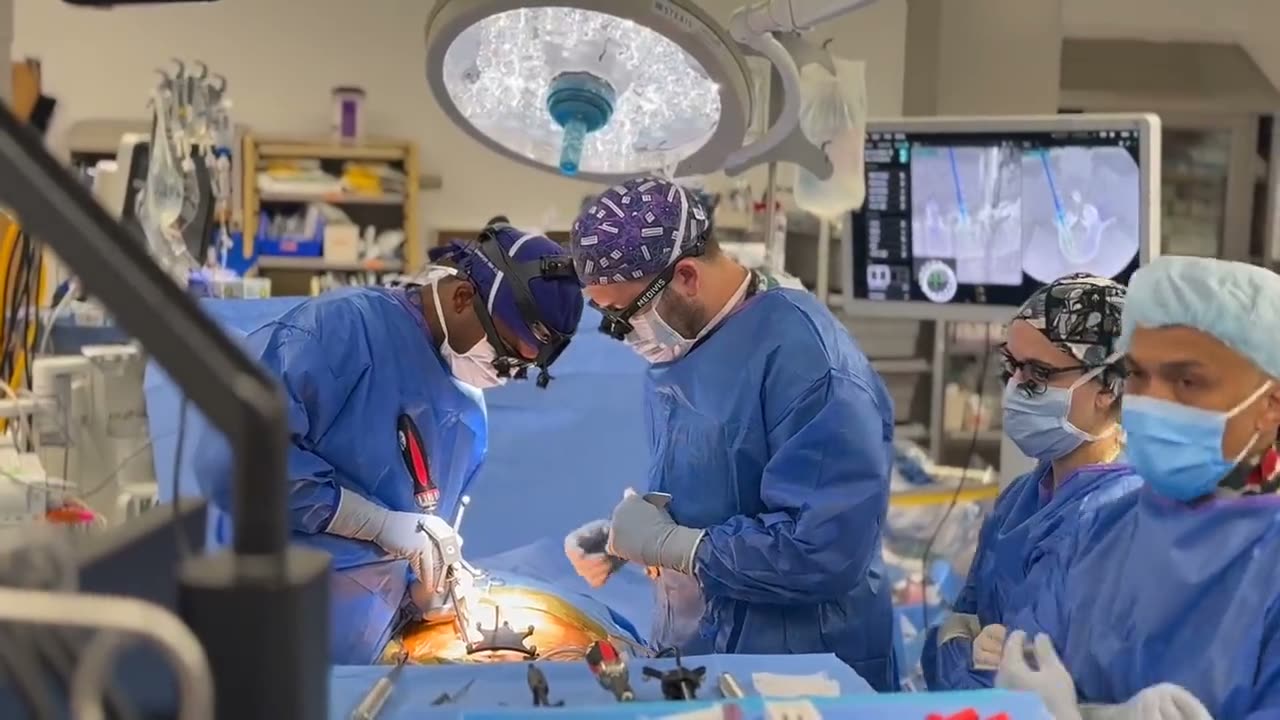
可选配多种头戴式显示设备,包括AR放大镜(可根据术者瞳距/度数定制)及沉浸式头显(如Apple Vision Pro)。
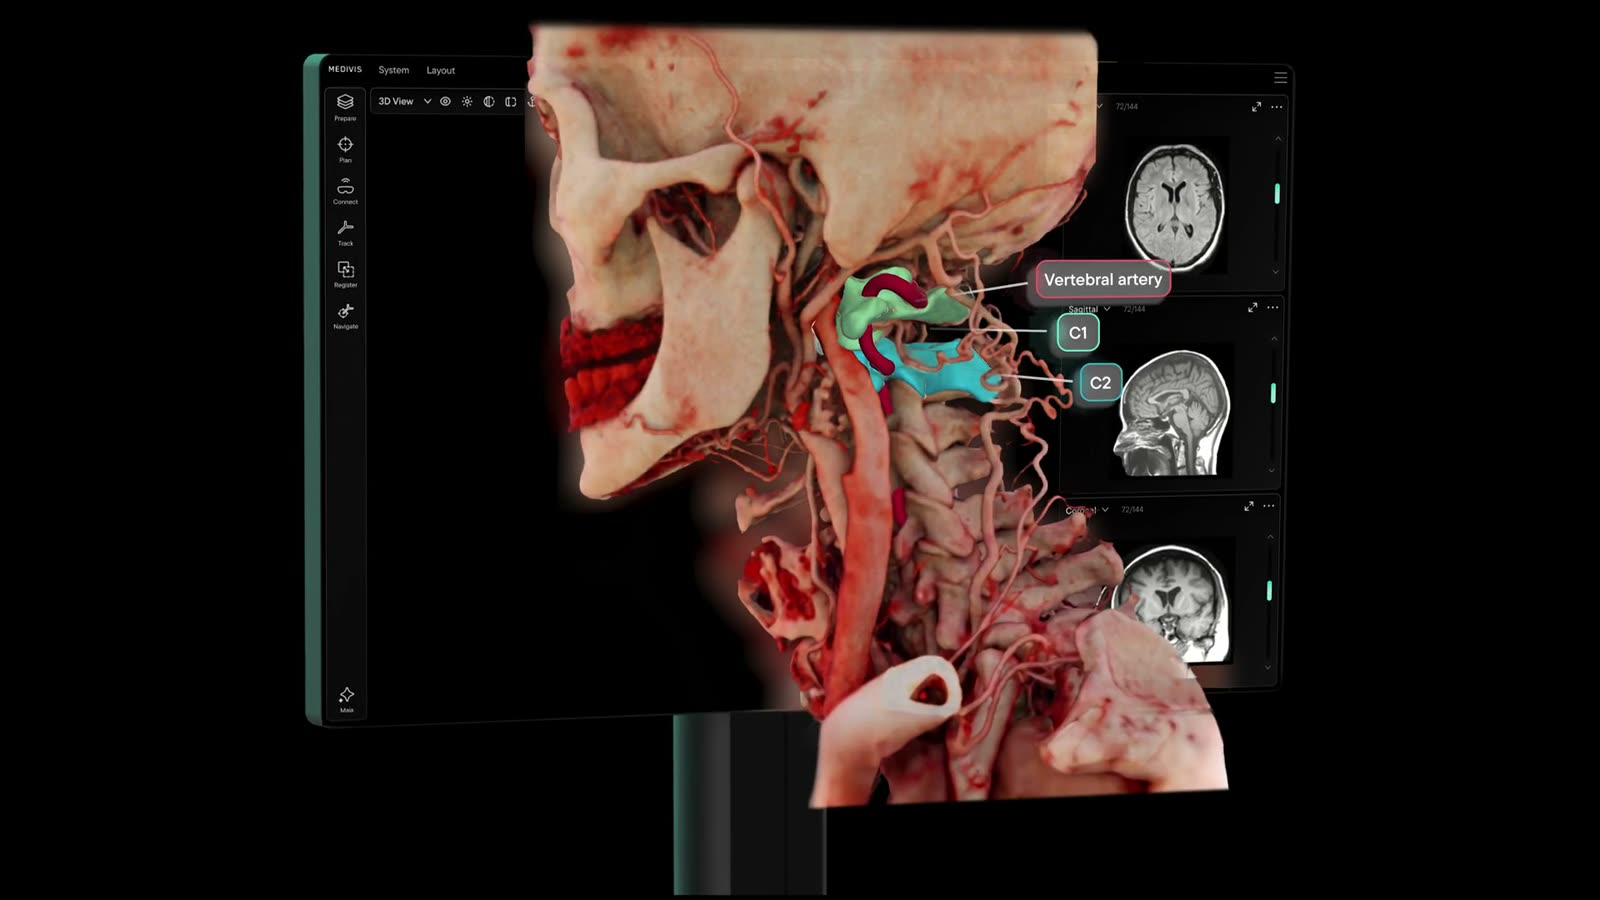
空间监视器上无需眼镜的眼动追踪 3D 显示——启用 3D 视图,在深度中直接指向目标,无需佩戴头显。
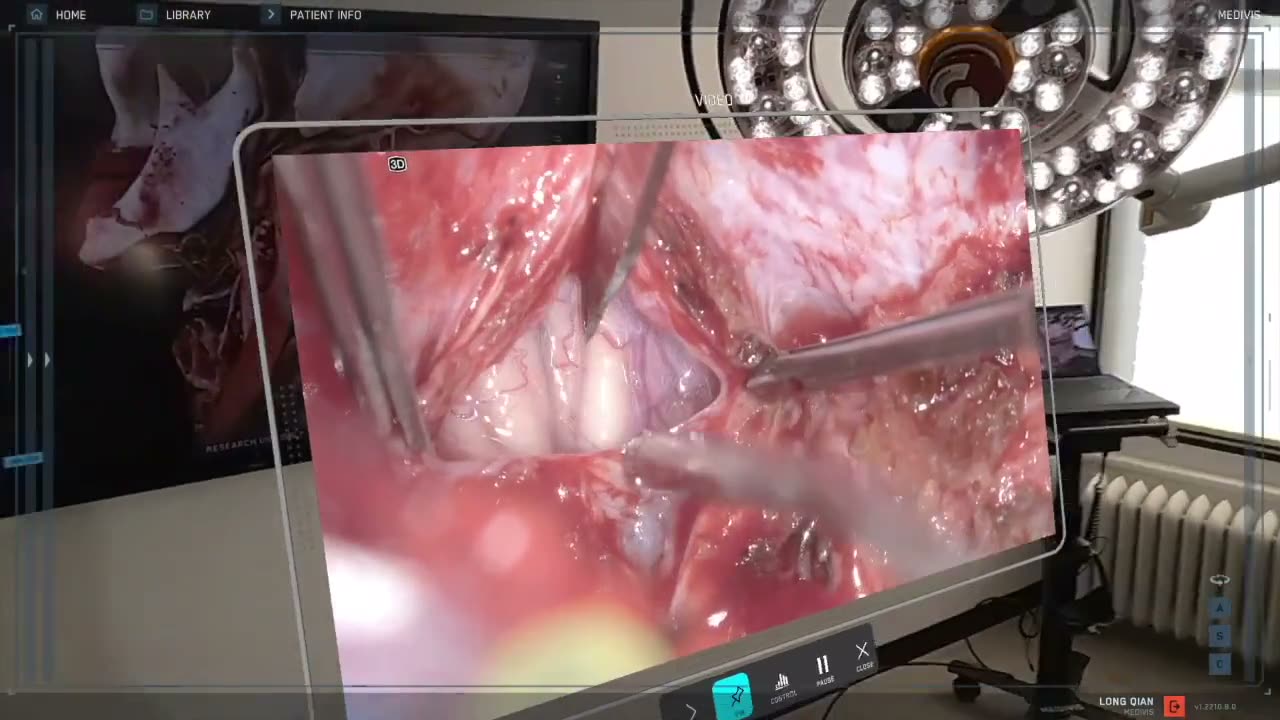
摄像头、内窥镜和显微镜的画面可接入任意视口——或以立体方式直接送入头显。
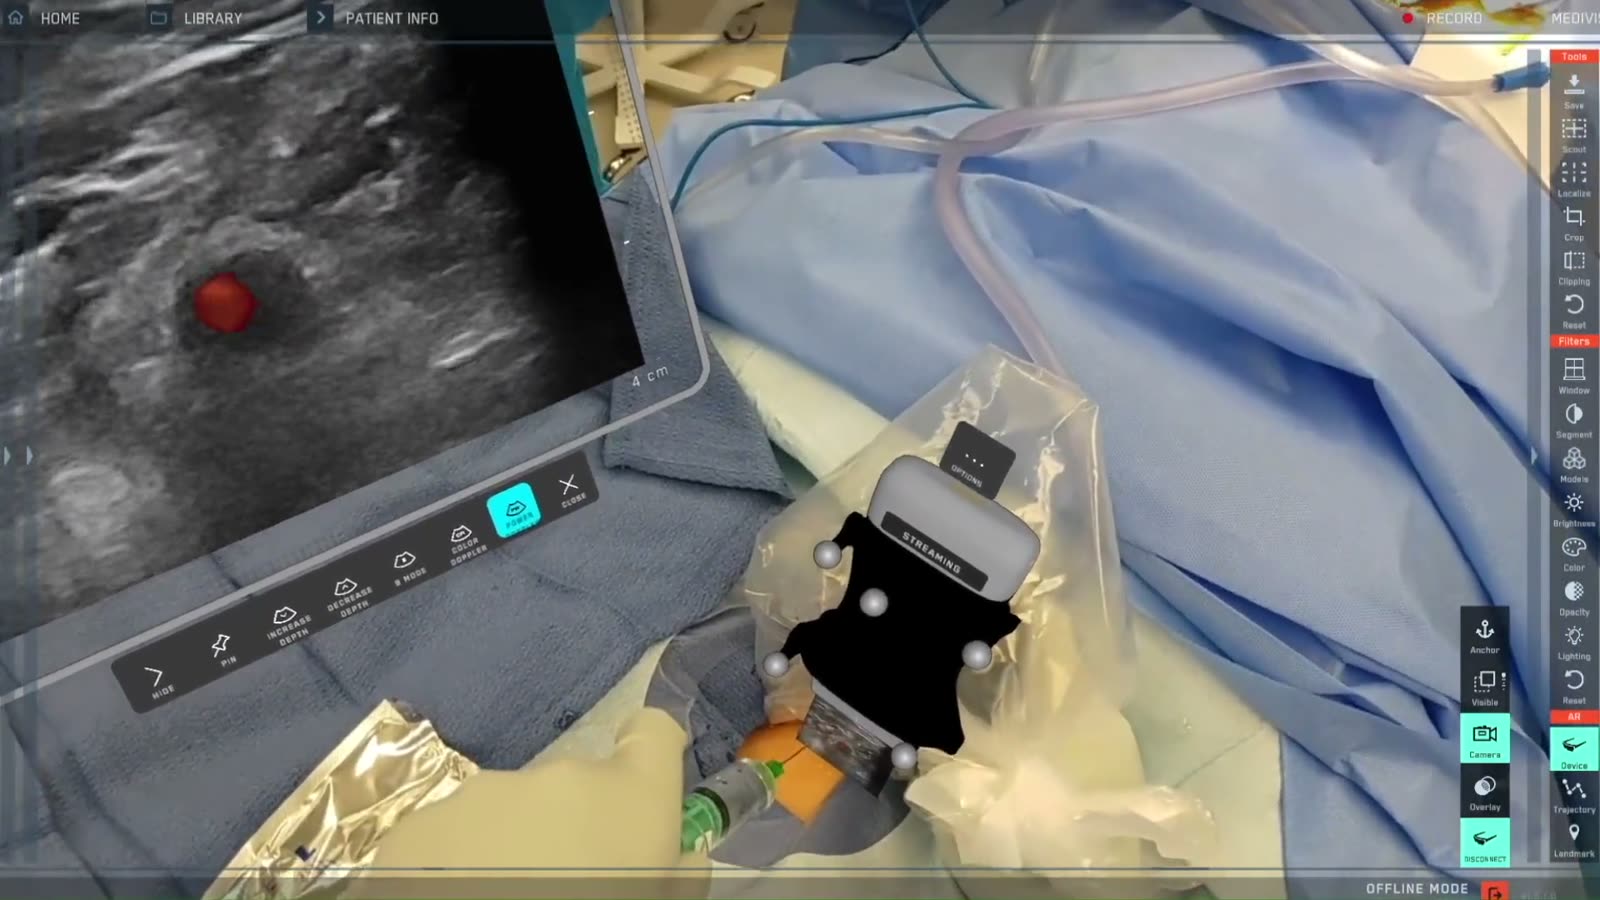
AR 环境中的无线跟踪超声——B 模式、彩色和能量多普勒,可置于探头尖端或虚拟监视器上,深度、增益与 TGC 随时可调。
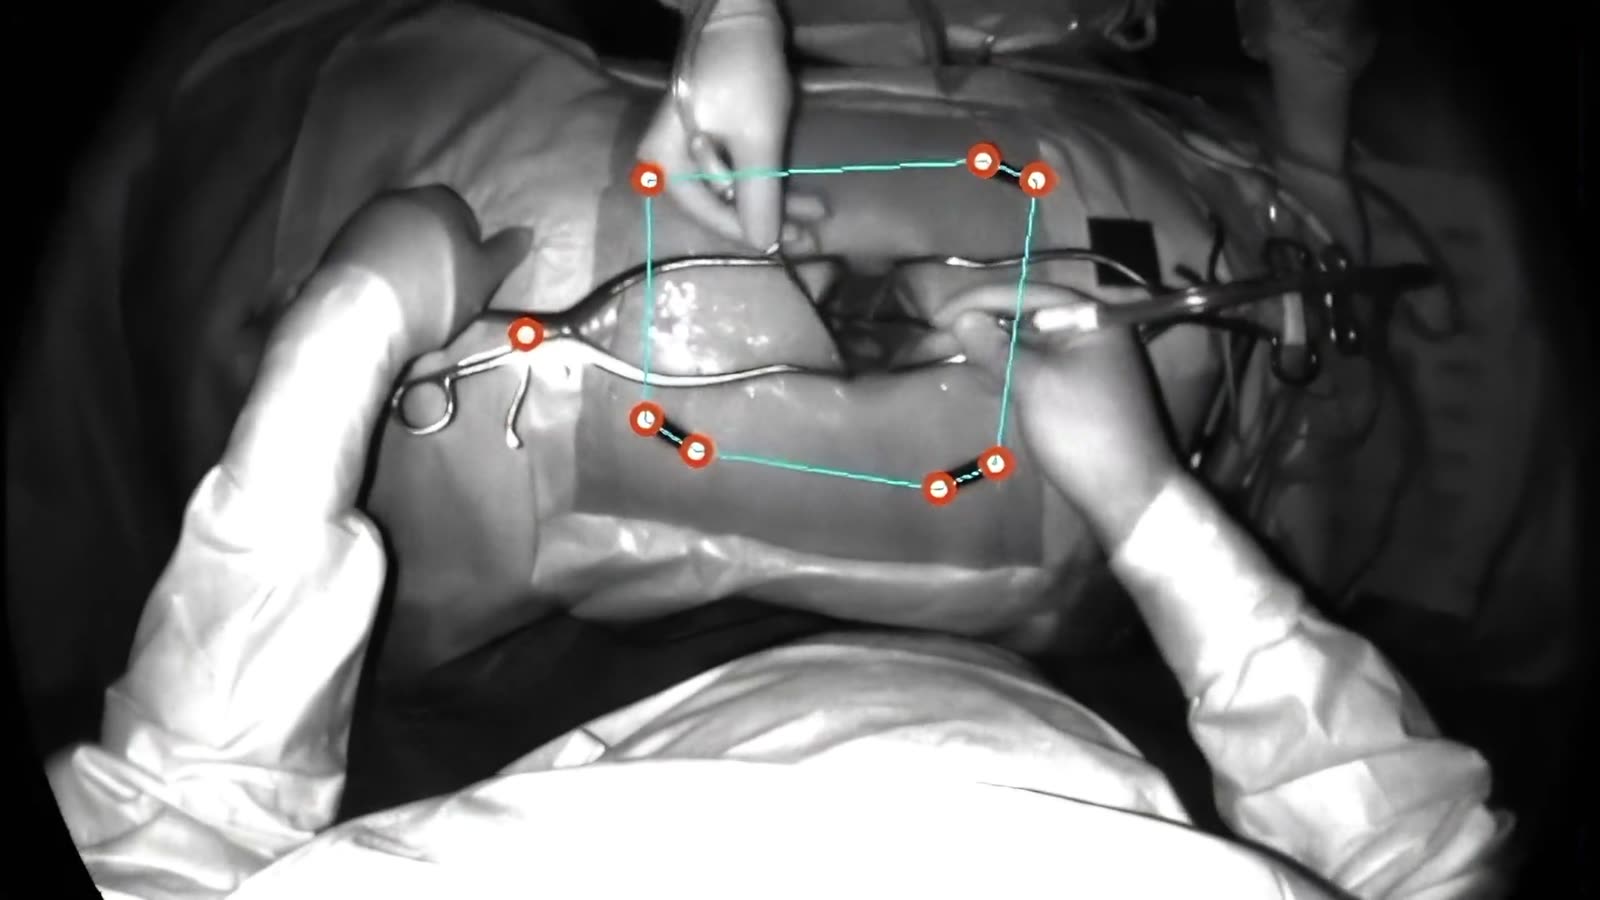
光学跟踪器可识别工具与患者——实时连接状态、带定位激光的跟踪视图,以及与头显的混合跟踪。
跟踪导航延伸至机器人定位。请与我们联系了解集成方案。
两种部署方式
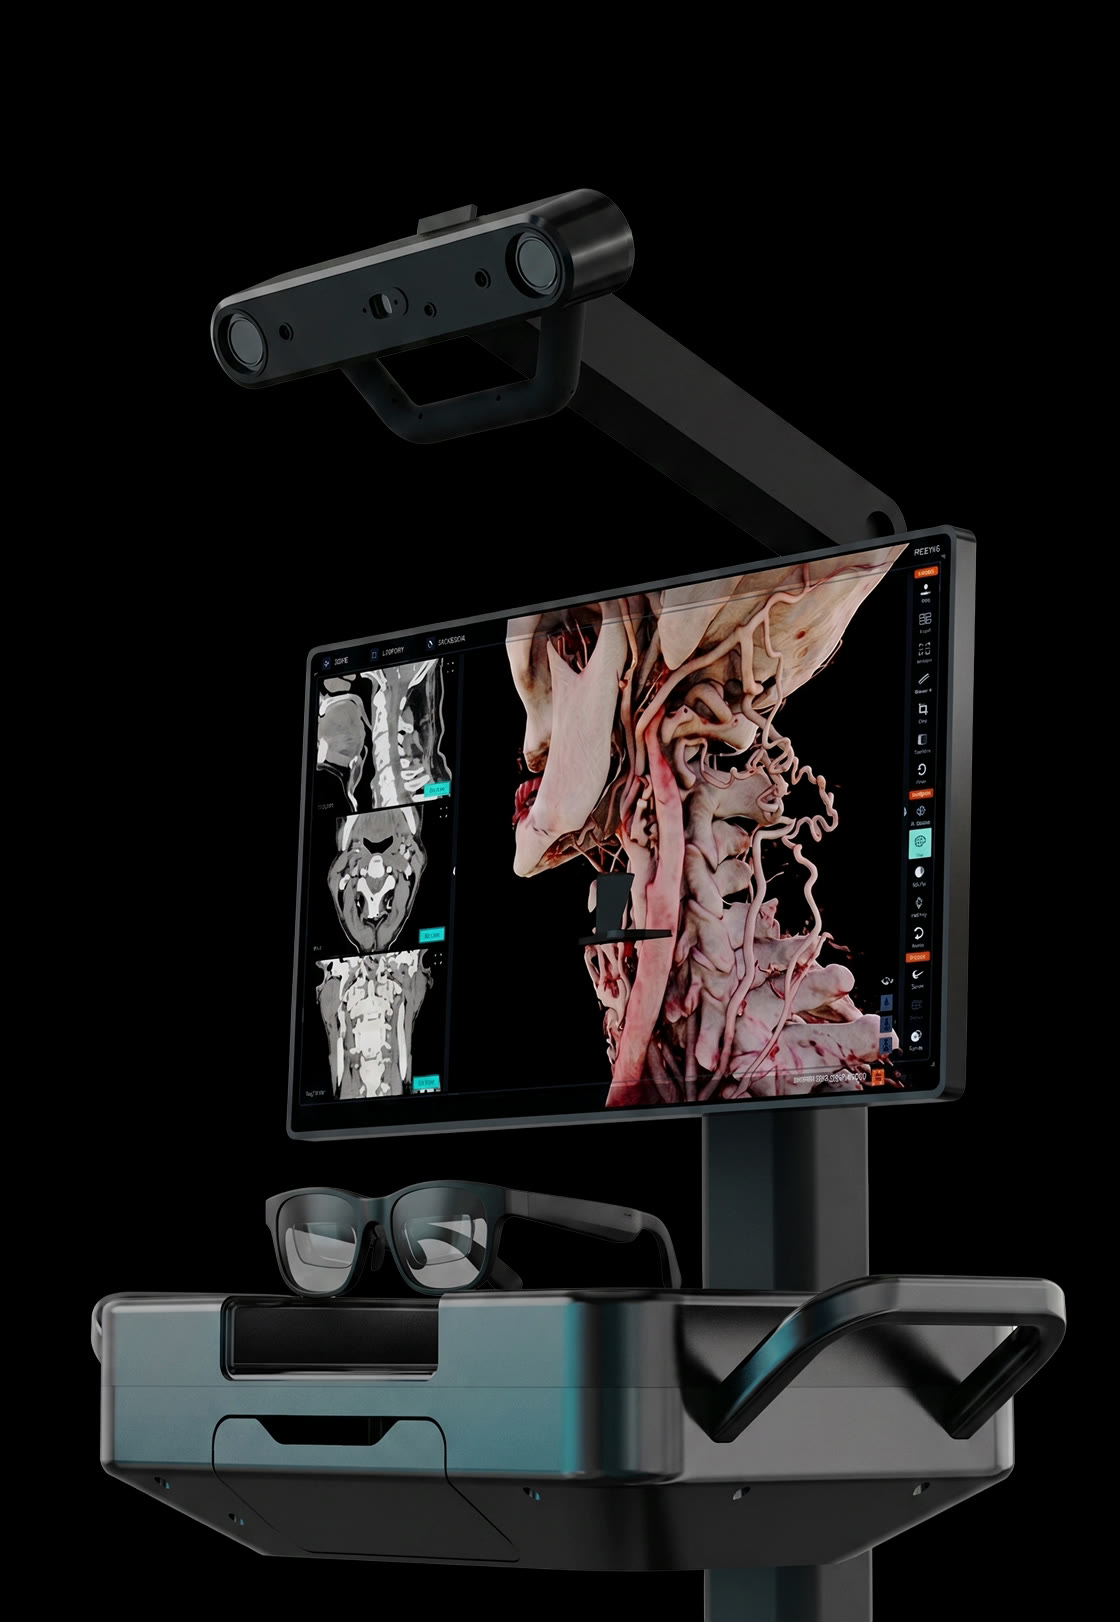
Execute the plan in the operating room with real-time guidance — 1st-party and 3rd-party tools, six ways to register, and conventional and/or spatial execution.
让外科医生已经在用的器械变得可追踪:将其加入工具包,在患者身上固定参考架,校准针尖——然后开始导航。
工具
适配器让外科医生已经在使用的器械变得可追踪,从探针、丝攻到用于 EVD 的导管夹皆可实现;参考架将扫描图像锚定于患者身上,一旦追踪丢失即会发出警示。可重复使用与一次性耗材皆可覆盖,均来自同一套器械库。
让外科医生已经在用的器械变得可追踪:将其加入工具包,在患者身上固定参考架,校准针尖——然后开始导航。
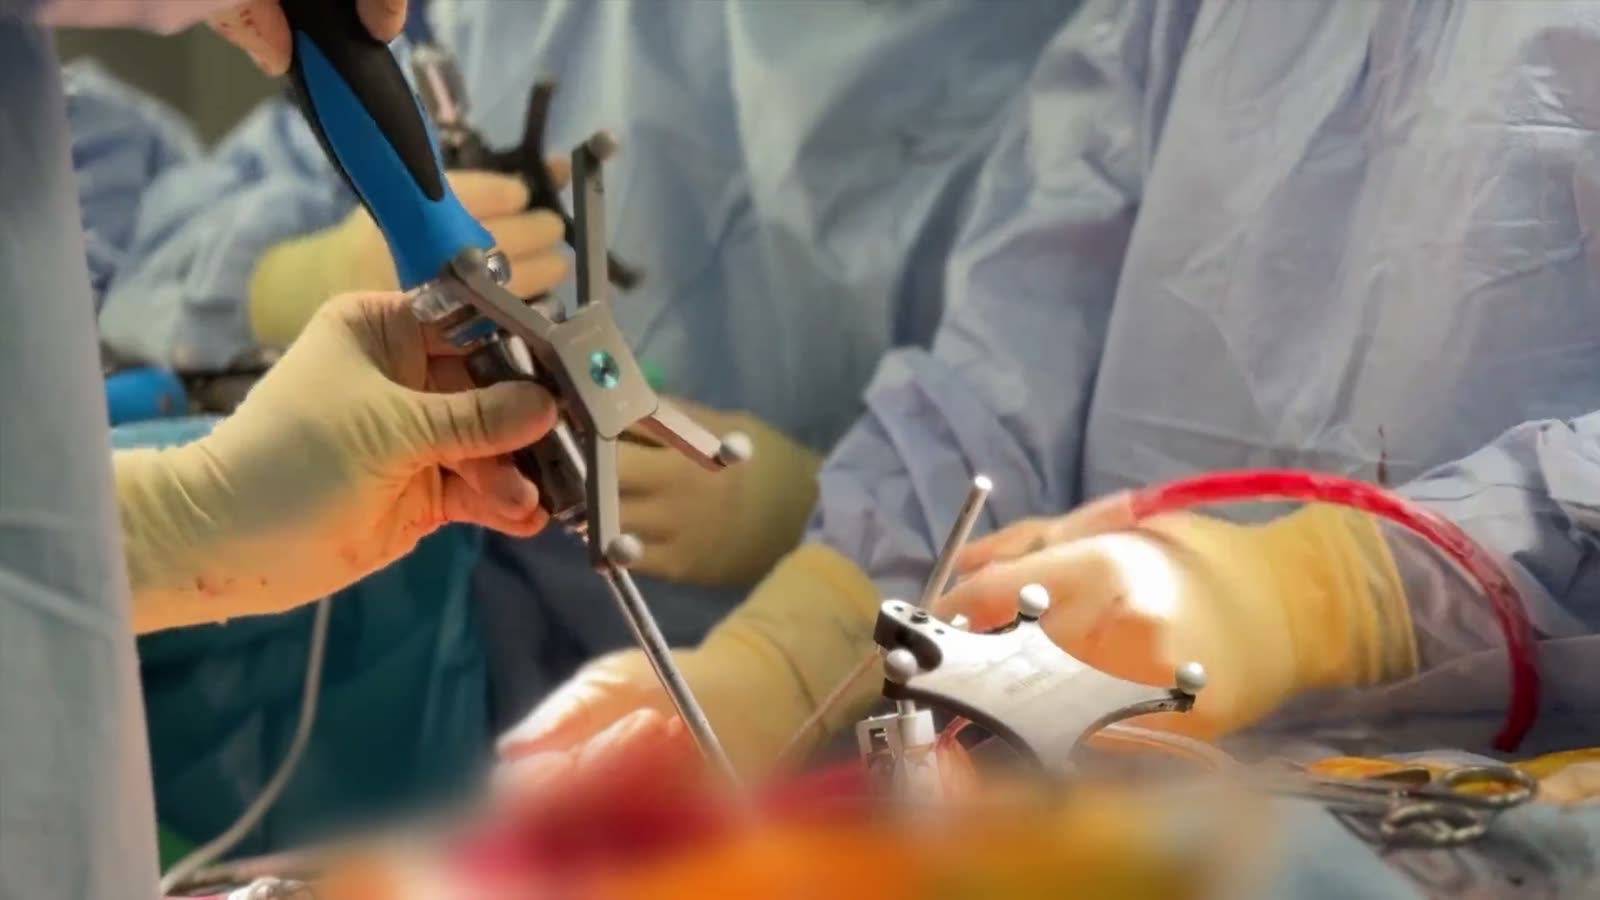
适配器让外科医生已经在使用的器械变得可追踪,从探针、丝攻到用于 EVD 的导管夹皆可实现;参考架将扫描图像锚定于患者身上,一旦追踪丢失即会发出警示。可重复使用与一次性耗材皆可覆盖,均来自同一套器械库。
扫描图像与手术台上患者完成锁定的那一刻——六种实现方式,一条准则:先核验,再导航。
配准
描绘体表:勾勒额部与鼻梁,与等值面进行核对,然后完成配准。
扫描图像与手术台上患者完成锁定的那一刻——六种实现方式,一条准则:先核验,再导航。
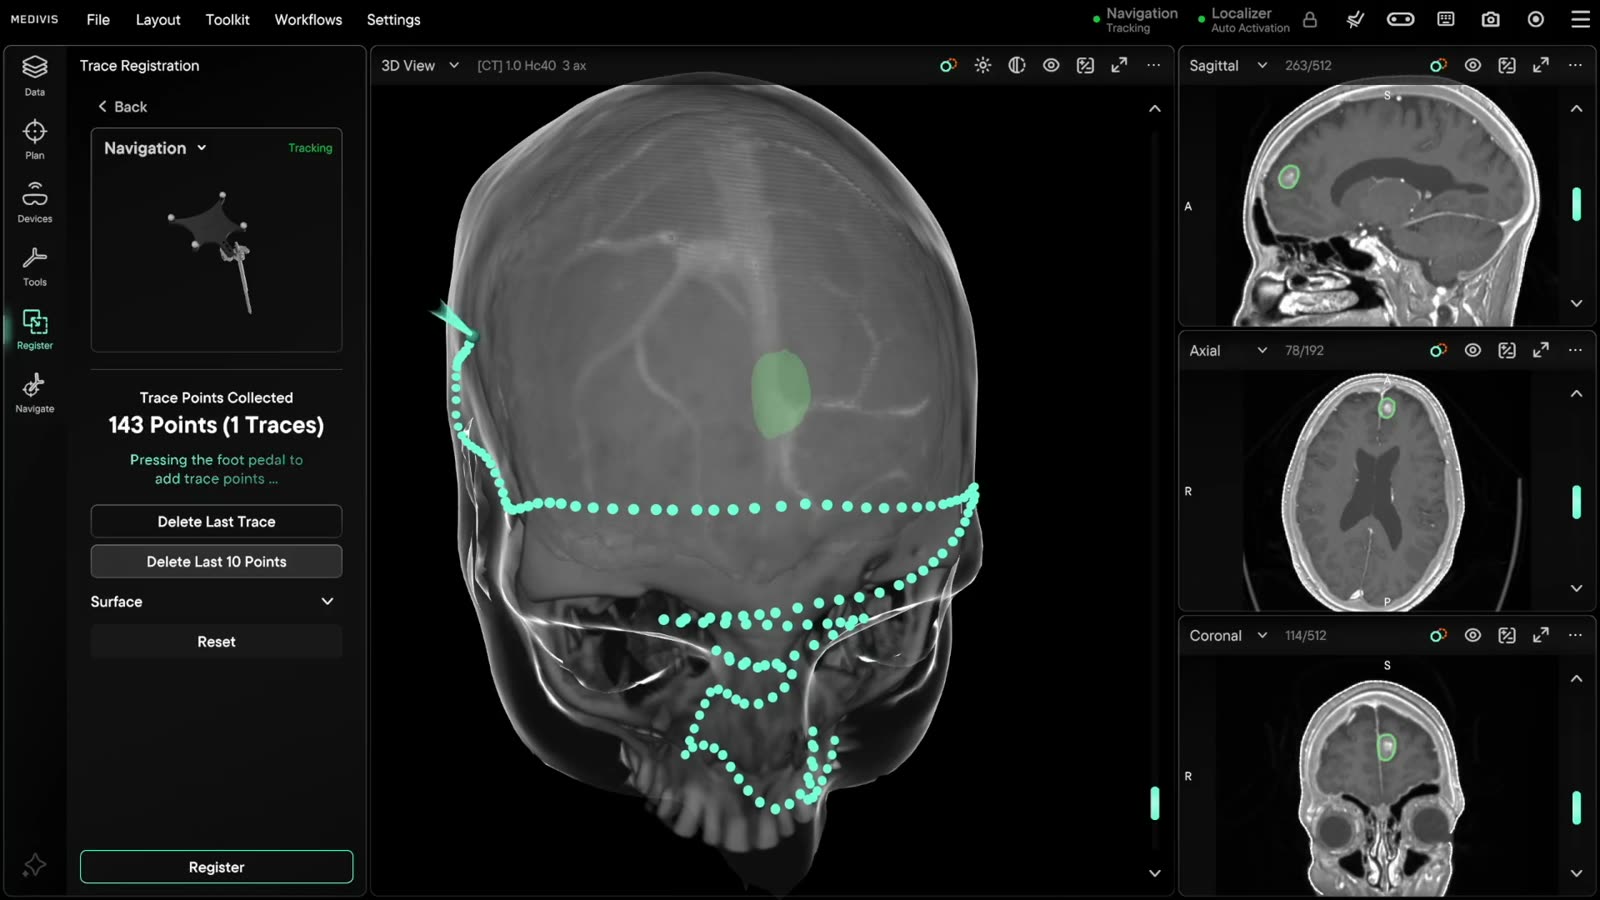
描绘体表:勾勒额部与鼻梁,与等值面进行核对,然后完成配准。
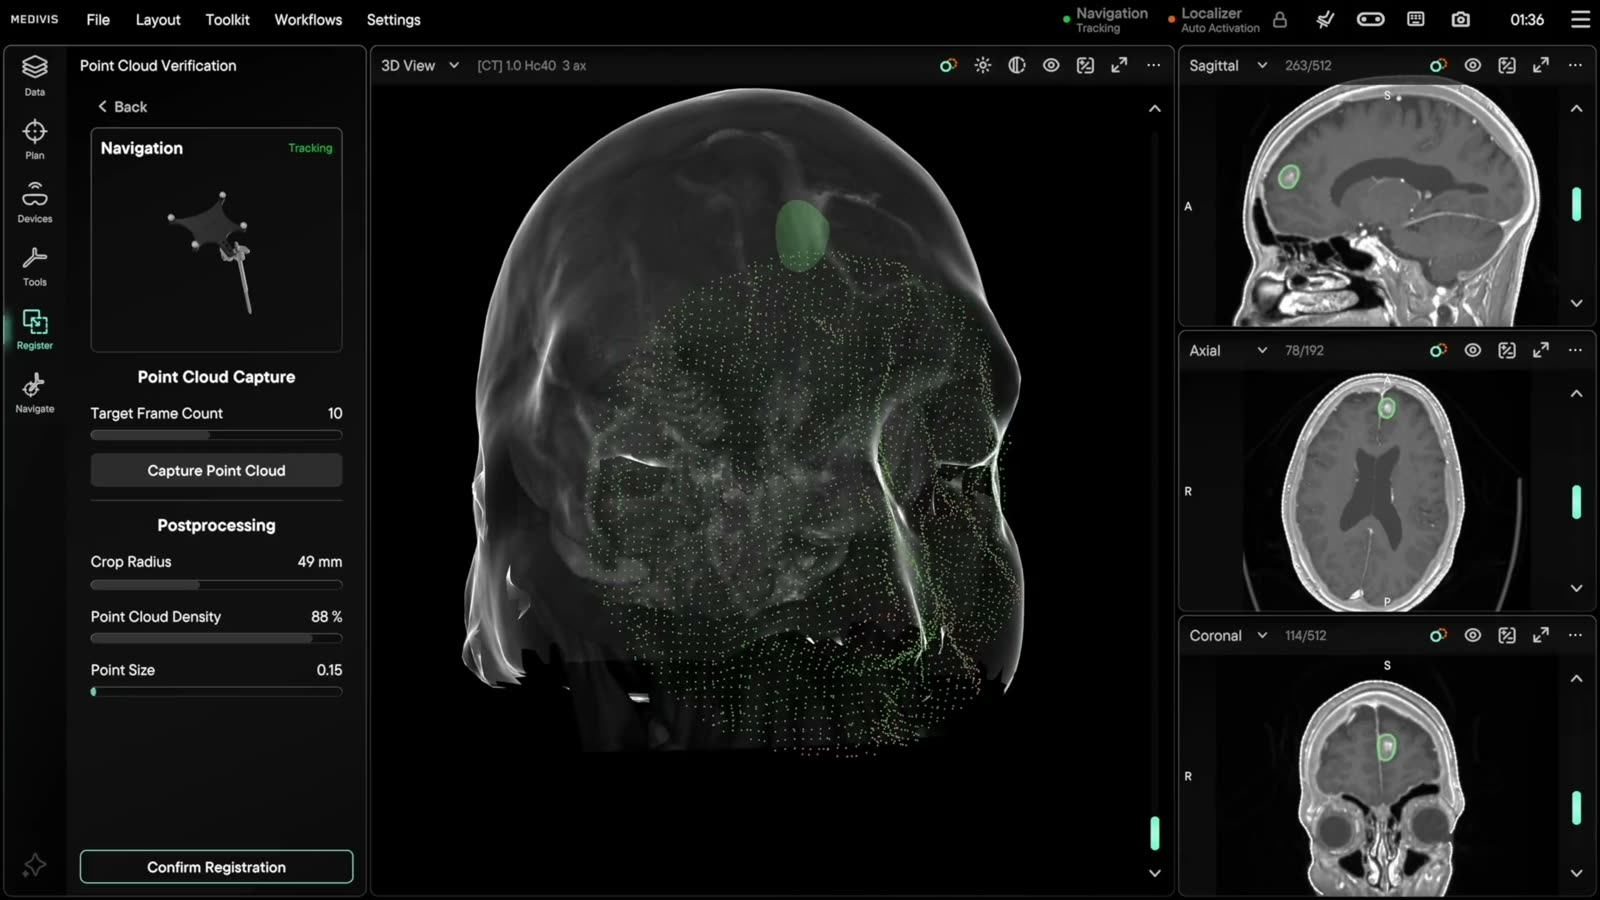
面部以点云形式采集,并与扫描图像进行核验——数秒内自动完成,无需寻找基准标记,是脑室造瘘术的主要配准方式。
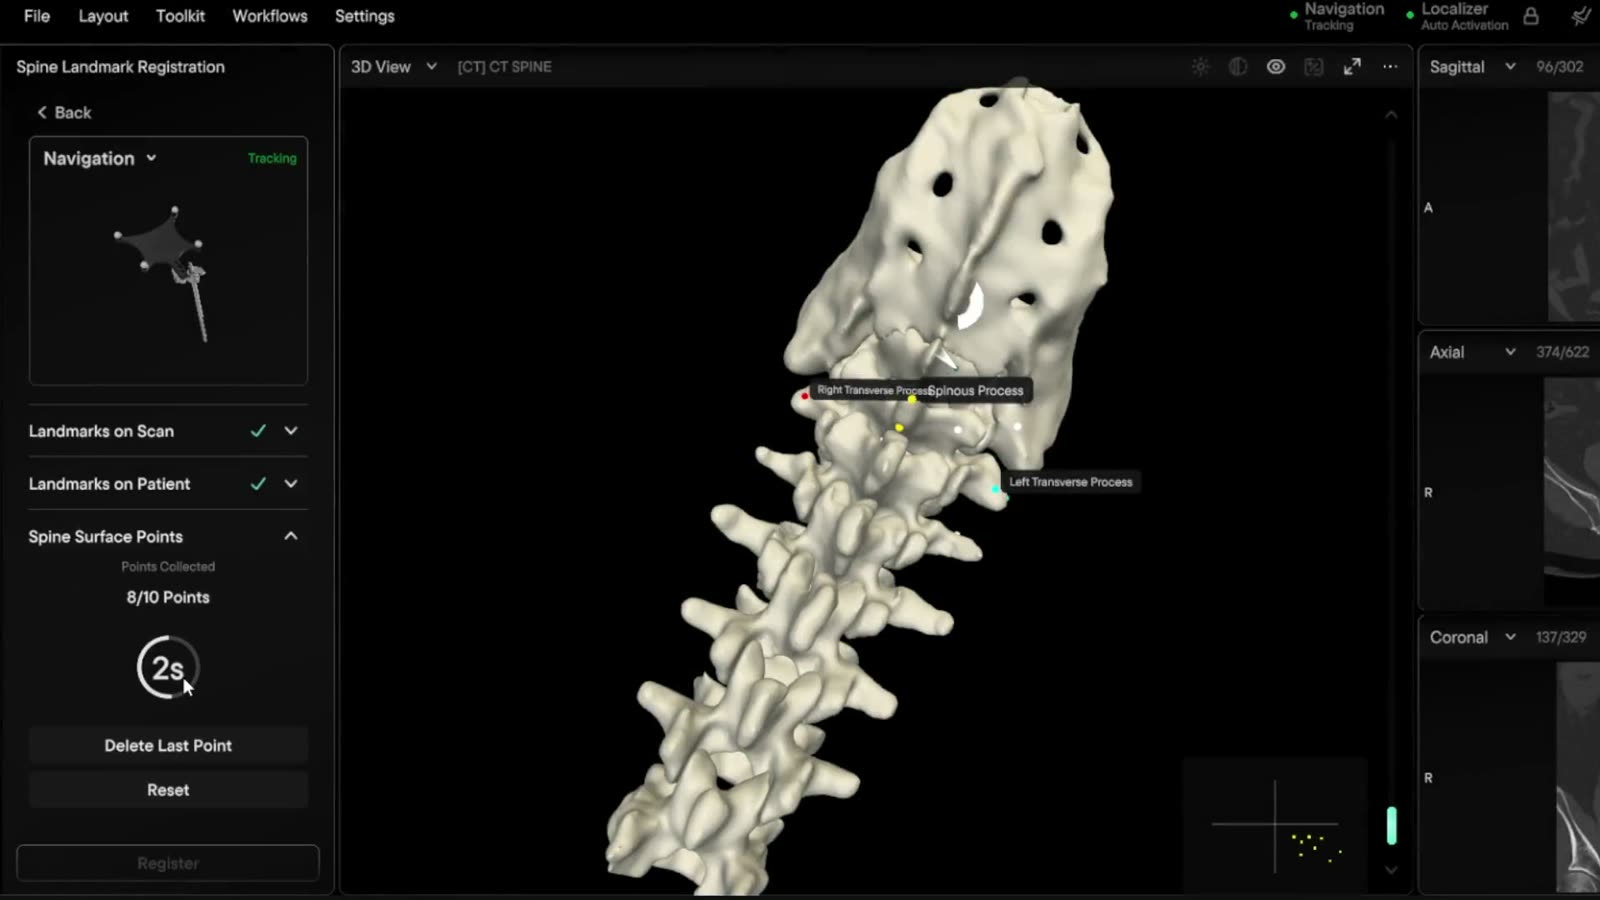
先设定四到八个虚拟标志点,再在患者身上触碰相同位置——误差在贴合前即已计算完成。
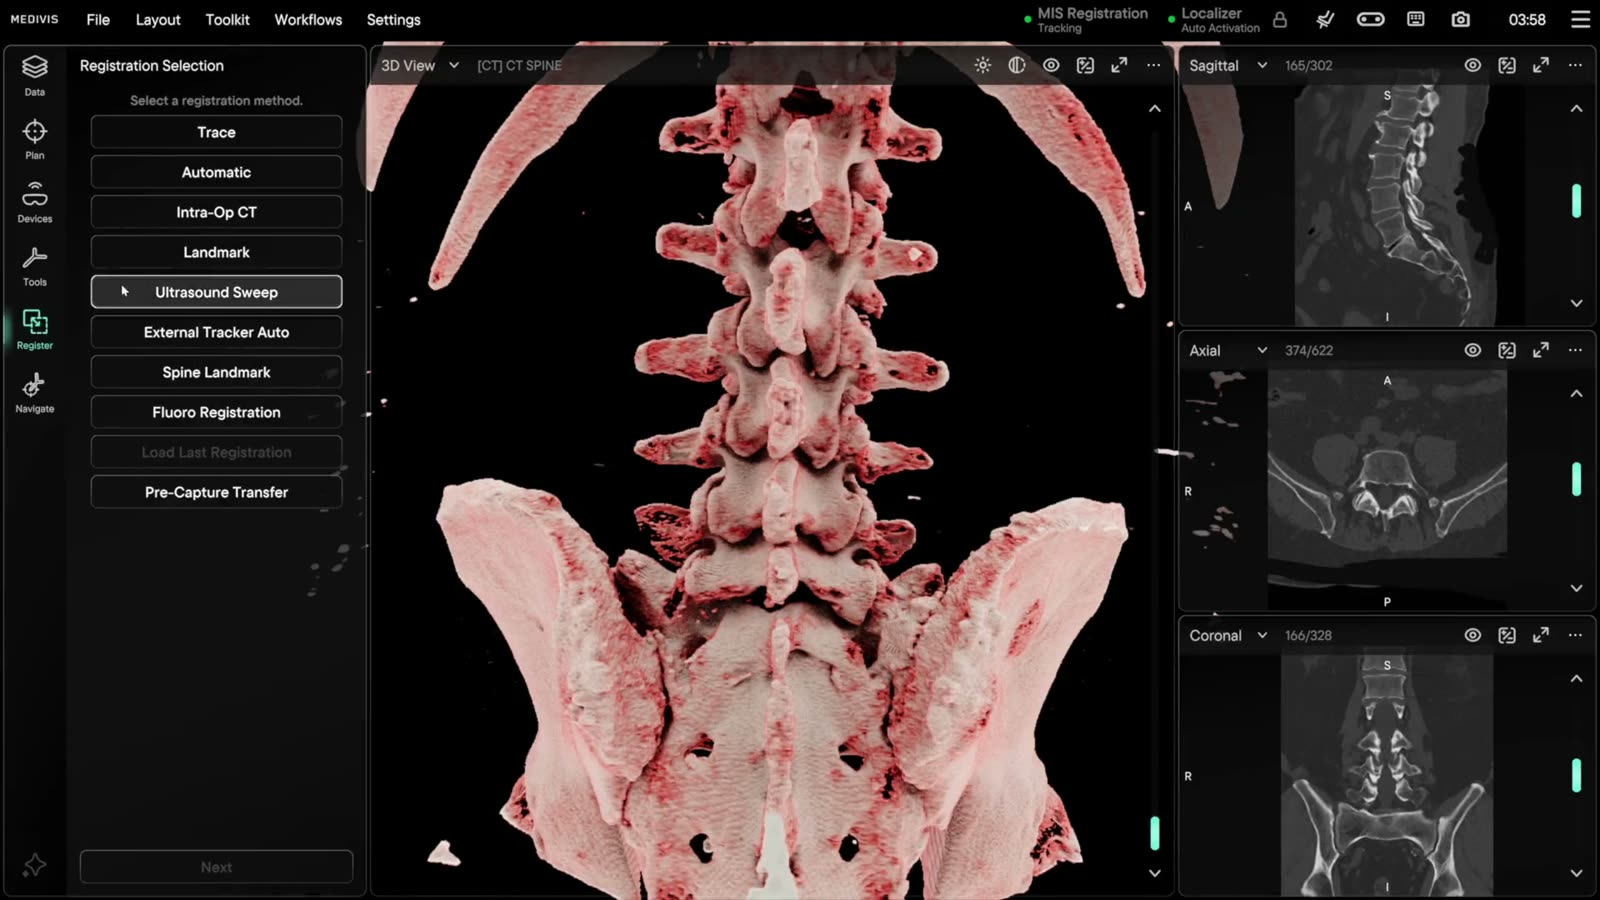
直接基于扫描影像完成配准——自动找到基准点,并与被跟踪的参考架对齐。
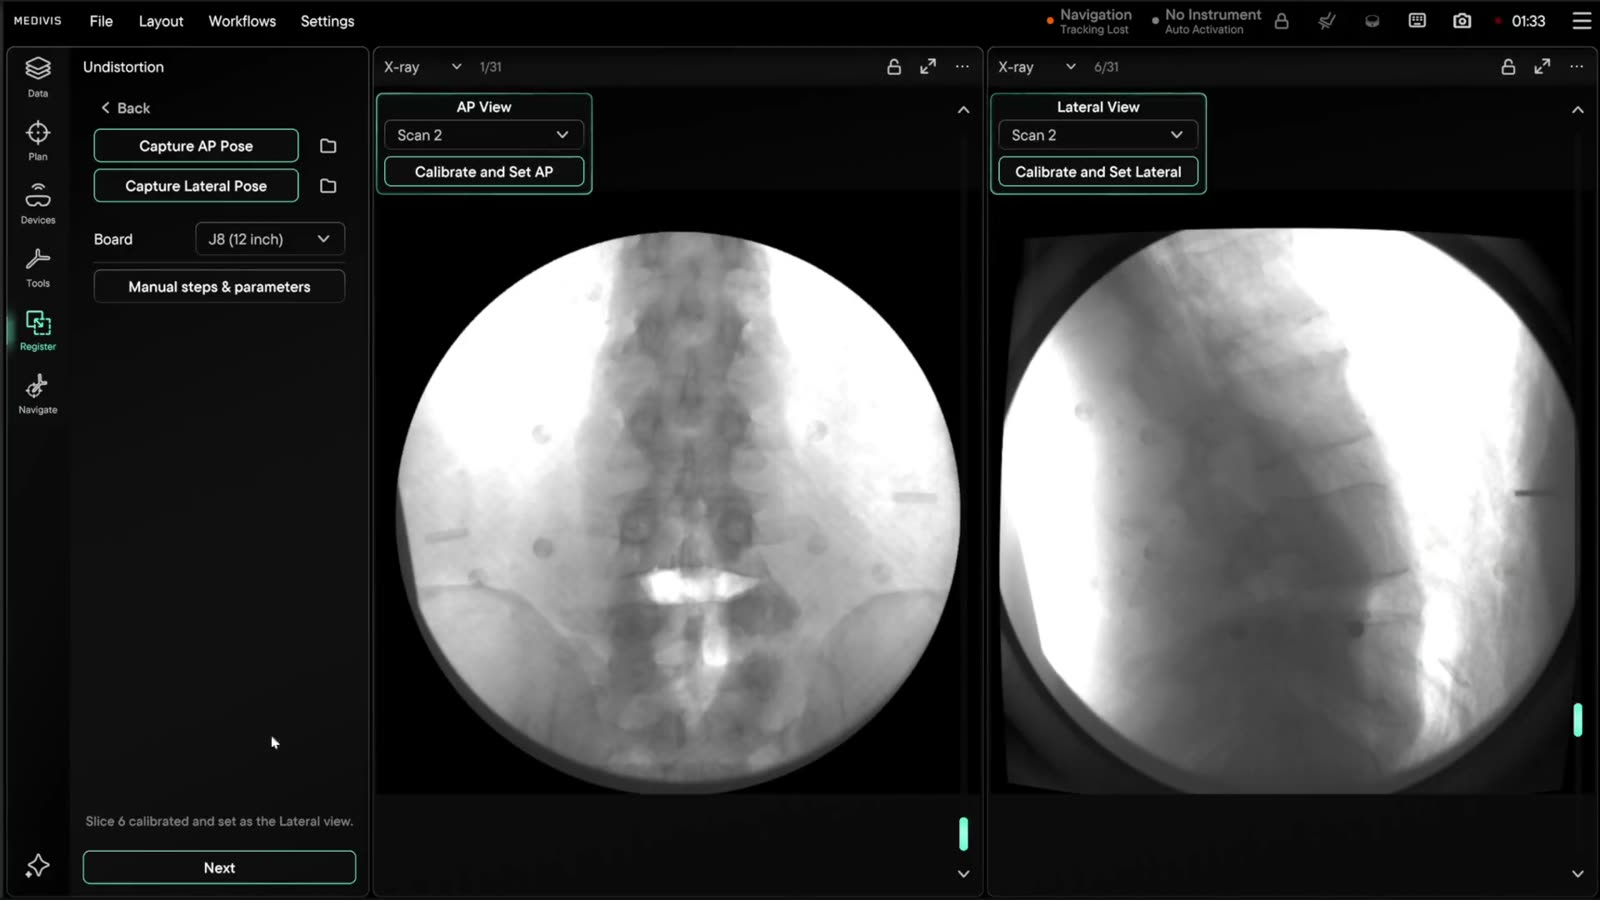
将透视影像与体数据配准。请与我们联系,探讨您的项目。
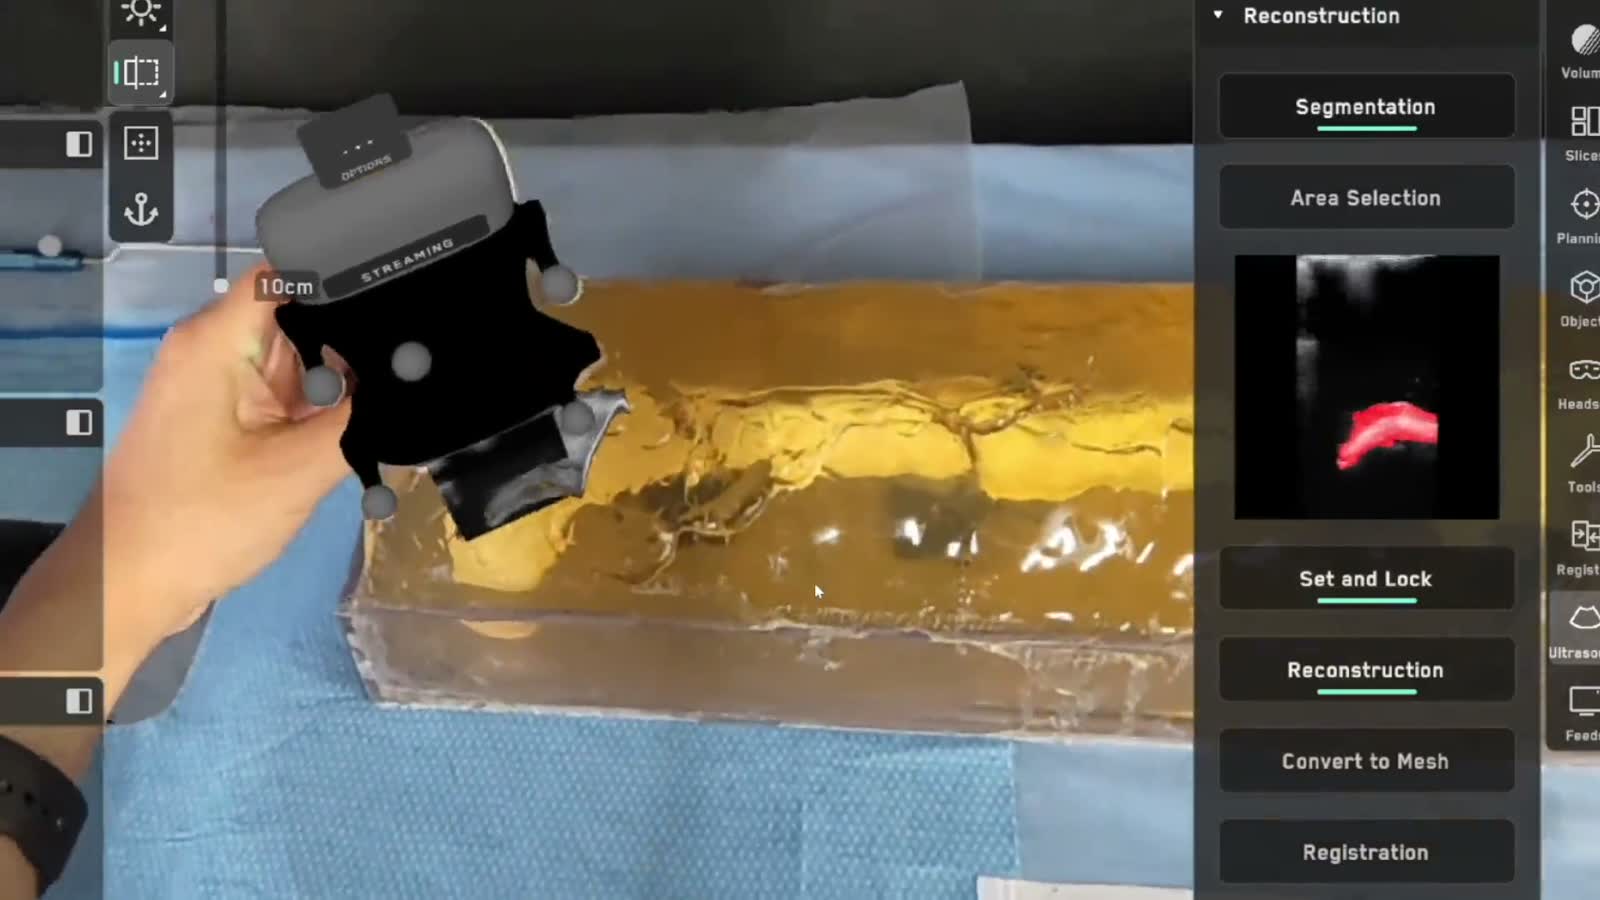
以被跟踪的探头缓慢扫过解剖结构,即可将 MRI 和 CT 与实时超声对齐。
将规划映射到患者身上,与术者的视线同步——颅脑与脊柱已获批,体部尚处于研究阶段。
导航
已获 FDA 批准。导管沿导航轨迹推进——适用于 EVD、分流术和开颅手术——通过面部采集数秒内完成配准,可在手术室、ICU 或床旁使用。
将规划映射到患者身上,与术者的视线同步——颅脑与脊柱已获批,体部尚处于研究阶段。
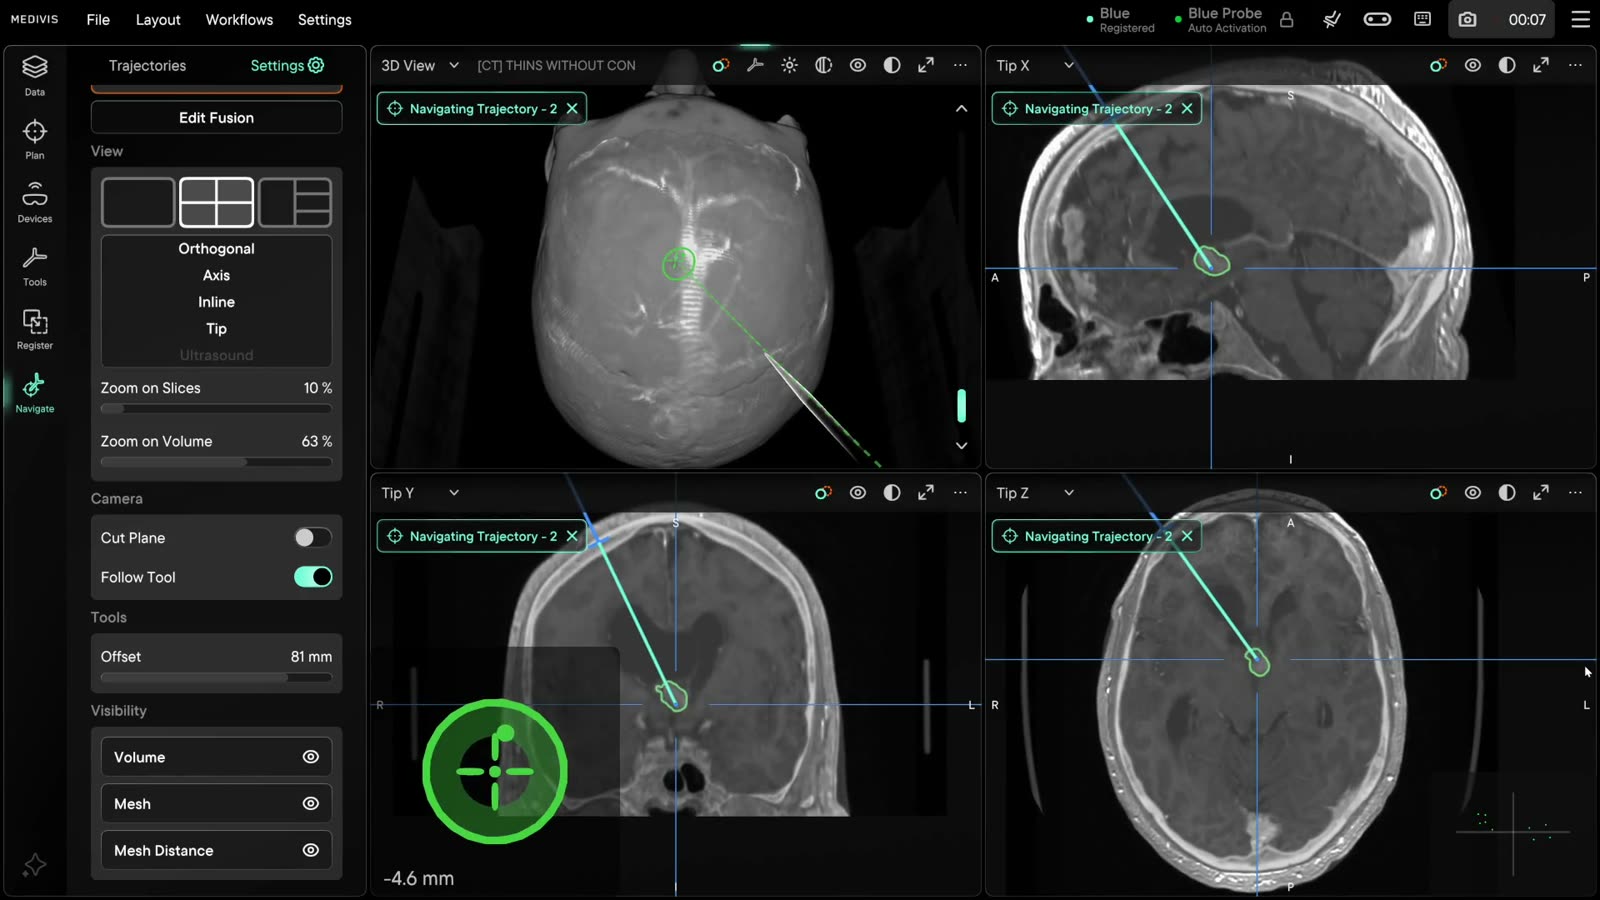
已获 FDA 批准。导管沿导航轨迹推进——适用于 EVD、分流术和开颅手术——通过面部采集数秒内完成配准,可在手术室、ICU 或床旁使用。
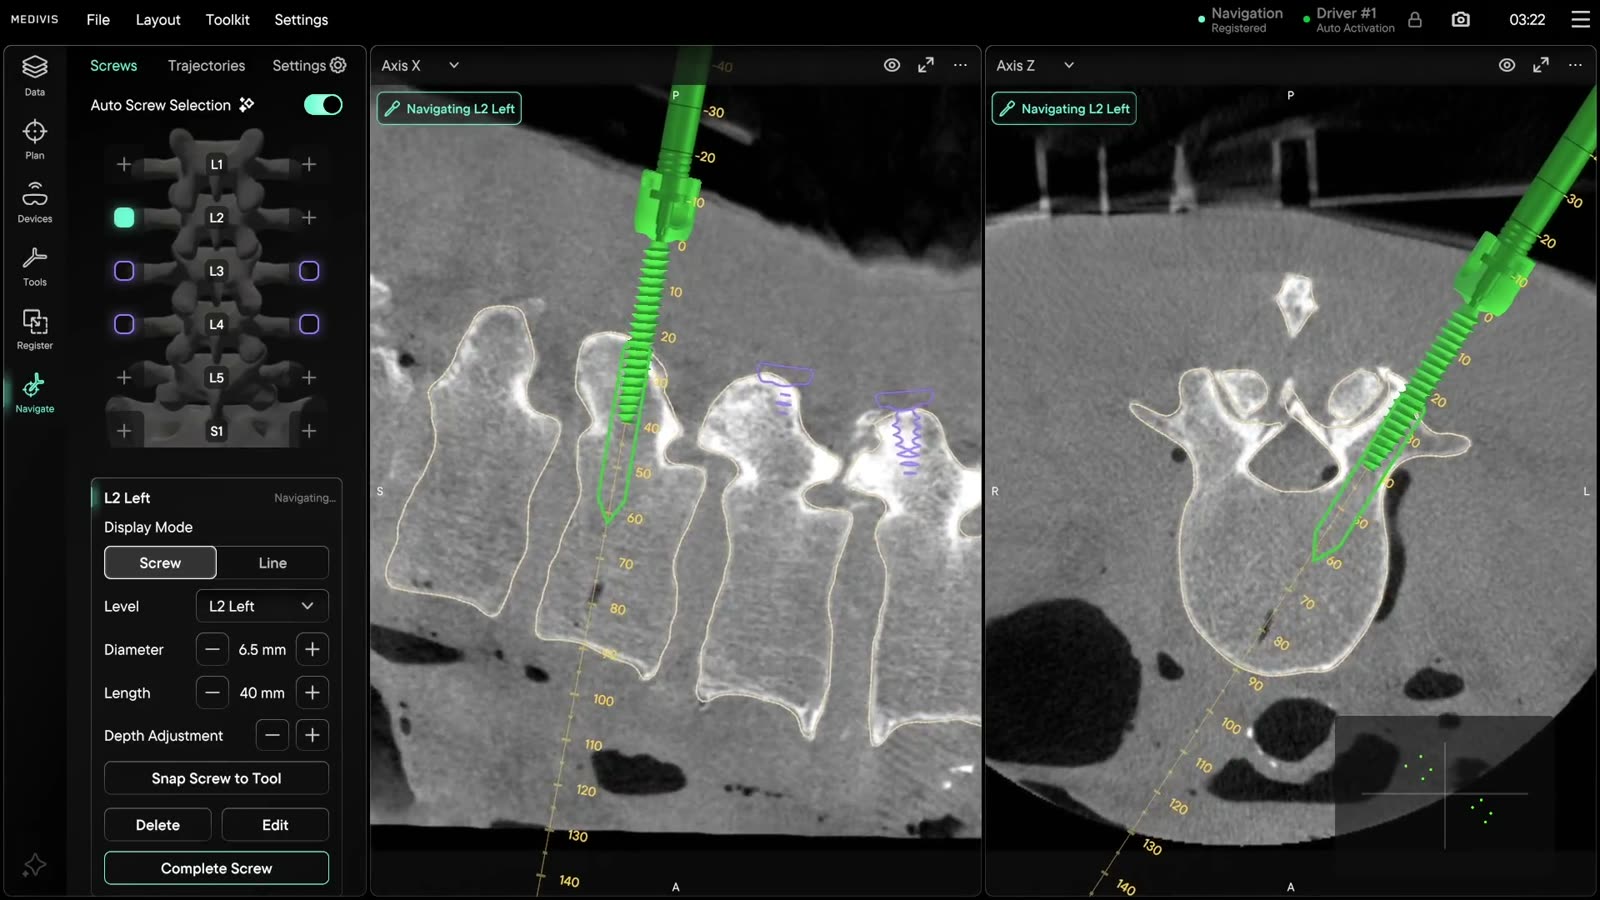
已获FDA批准,适用于胸腰椎开放及微创手术。颈椎导航:FDA批准审批中。
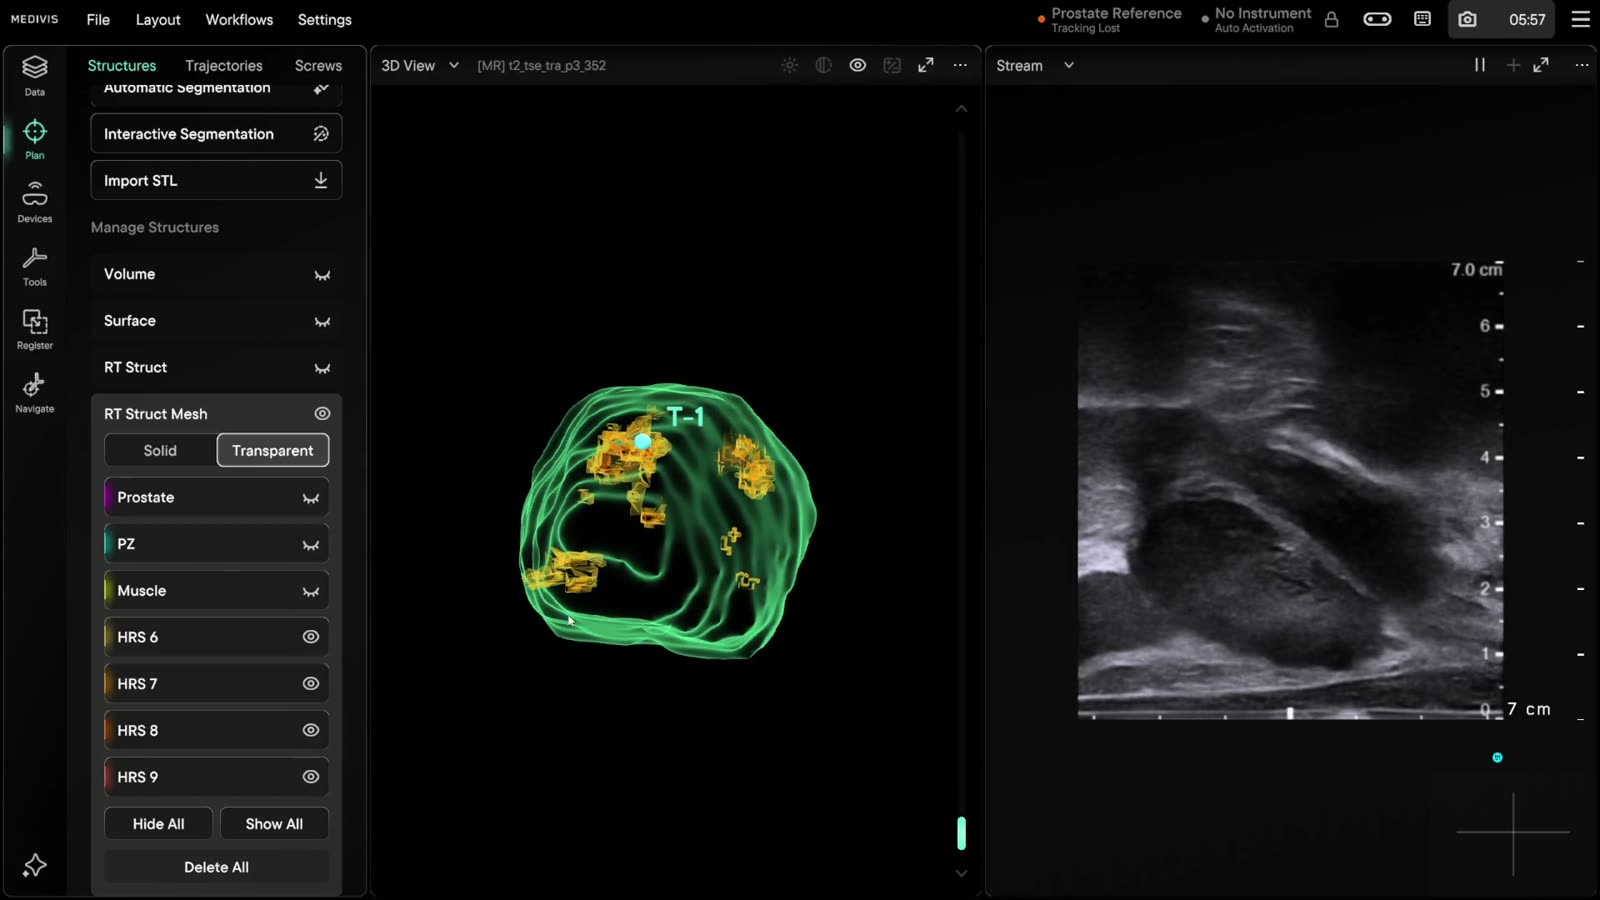
研究性用途——尚未获得 FDA 批准。将实时超声叠加于患者影像,并进行 MRI/超声融合;泌尿外科前列腺穿刺活检是当前研究的主要适应症。
我们研究的方向所在——一个本质上是操作框架的智能体,以及能够加入这一已知晓一切位置信息系统的机器人。
Frontier: co-development programs, not cleared products.
Frontier
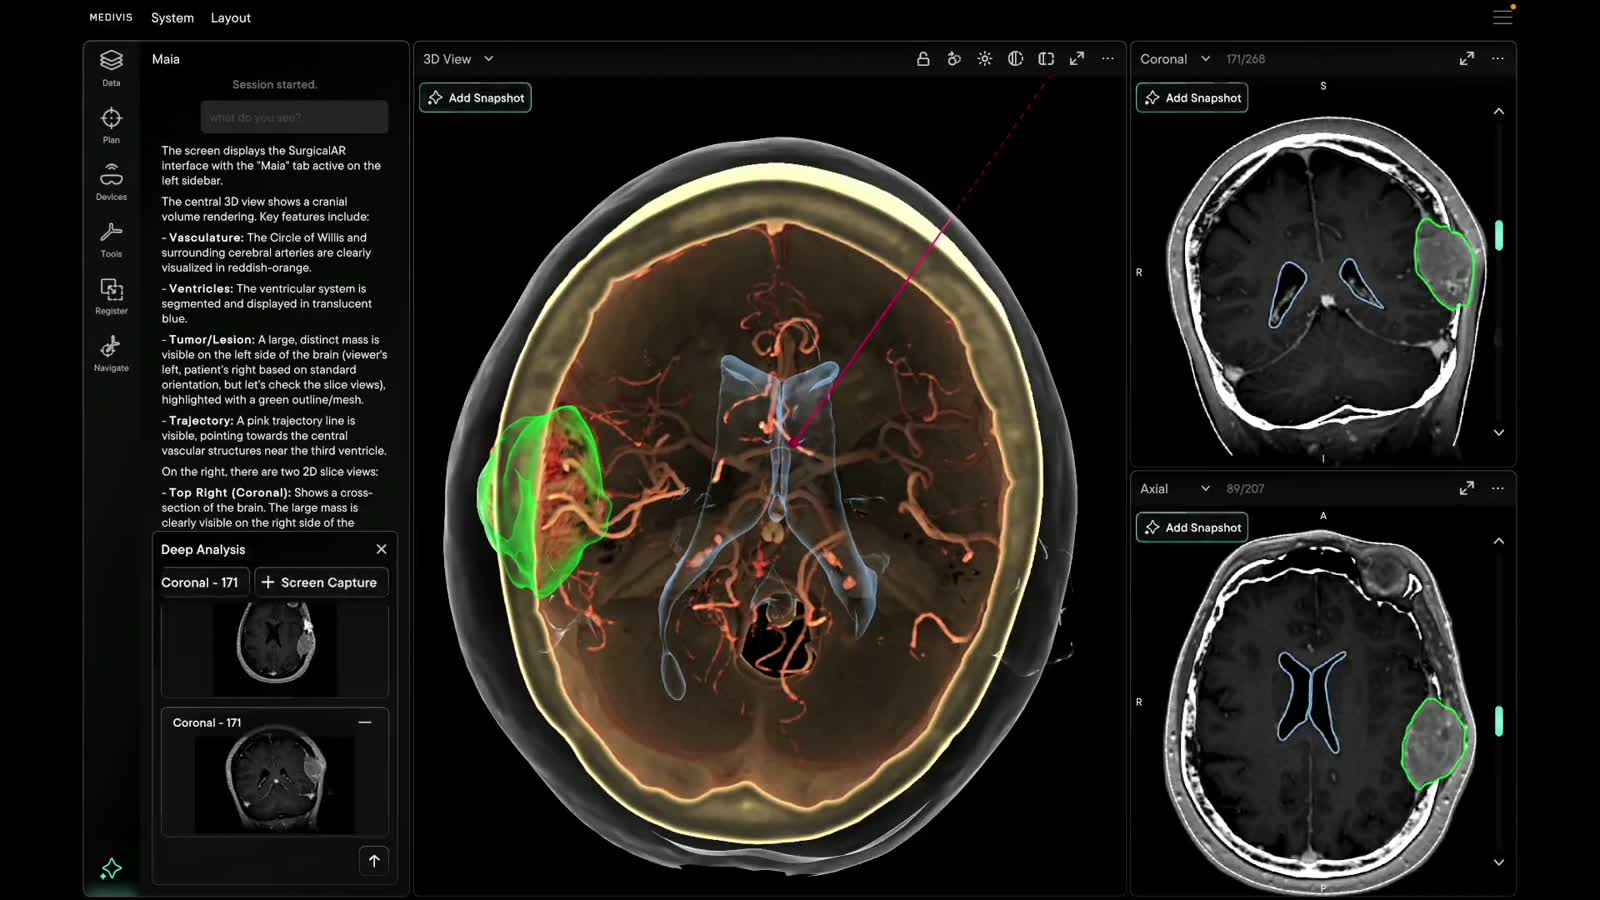
Maia 是面向最先进视觉语言模型(云端或本地)的情境化框架:为任意模型呈现正确的影像、算法与实时病例状态,并按需调用我们经过验证的工具——加载、分割、规划、配准。新模型可在发布当周即完成集成。
我们研究的方向所在——一个本质上是操作框架的智能体,以及能够加入这一已知晓一切位置信息系统的机器人。
Frontier: co-development programs, not cleared products.
Maia 是面向最先进视觉语言模型(云端或本地)的情境化框架:为任意模型呈现正确的影像、算法与实时病例状态,并按需调用我们经过验证的工具——加载、分割、规划、配准。新模型可在发布当周即完成集成。
该领域用0至5级自主等级来描述外科手术机器人,这一分级刻意参照了自动驾驶汽车的分级标准。这是监管机构用来衡量机器人自主决策程度与外科医生参与程度的通用语言。目前,大多数经FDA批准的手术机器人处于第1级。少数获批系统在单一既定任务上达到第2级,例如按外科医生认可的计划进行骨骼预备。这正是该领域已跨过的门槛。再往上,便是真正的工作所在。简而言之:0级,机器人是傀儡;1级,它辅助你的手;2级,它执行一项你认可的任务;3级,它执行受监督的一系列操作;4级,它自行决策,你在旁监看;5级,它独立操作。仅供研究使用。

由内科医生和工程师在纽约创立。我们打造从扫描仪到手术室的完整闭环,让外科医生的目光始终不必离开患者。
